Надёжность автономной тележки определяется не роботом, а сенсорикой и регламентом её обновления. Разбираем три схемы навигации AGV и помогаем выбрать без переплат.
Три схемы
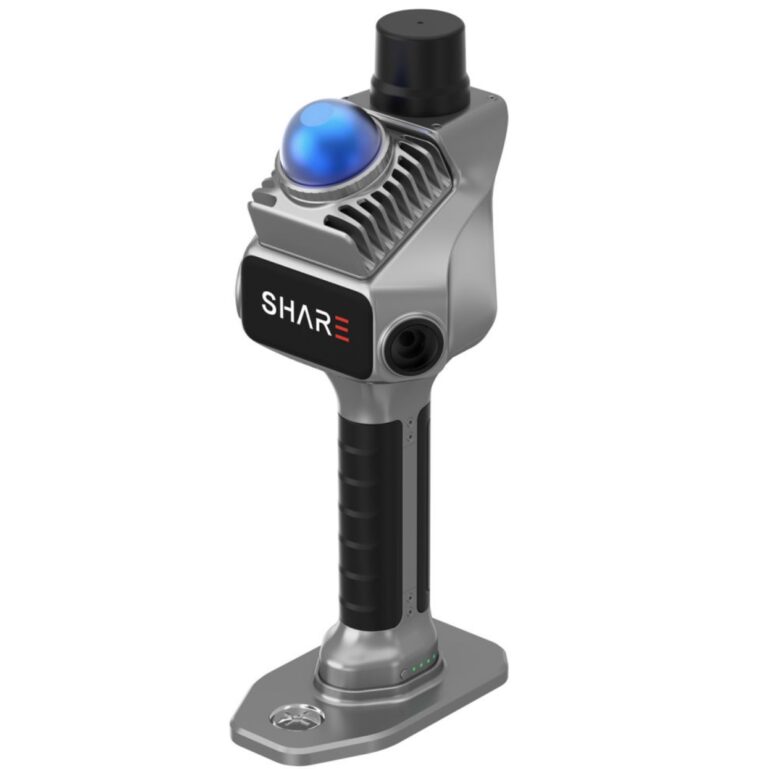
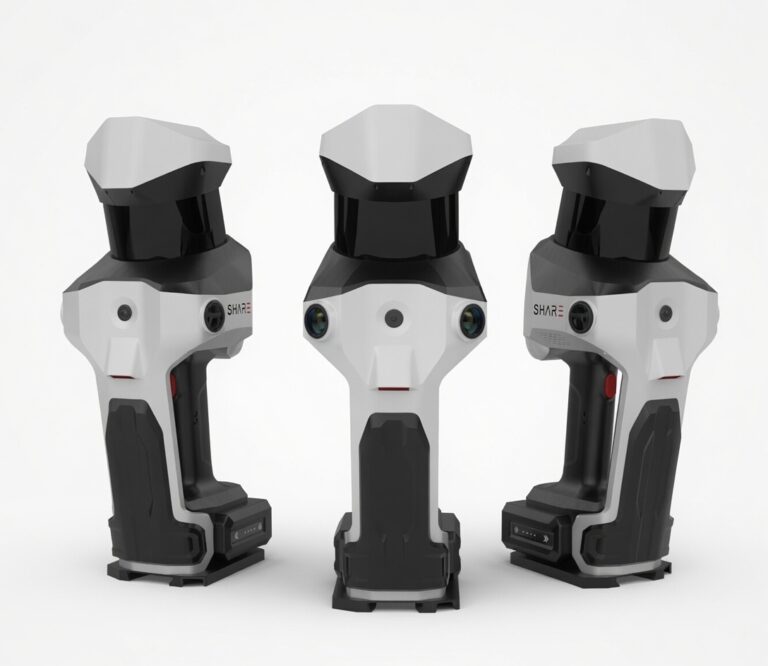
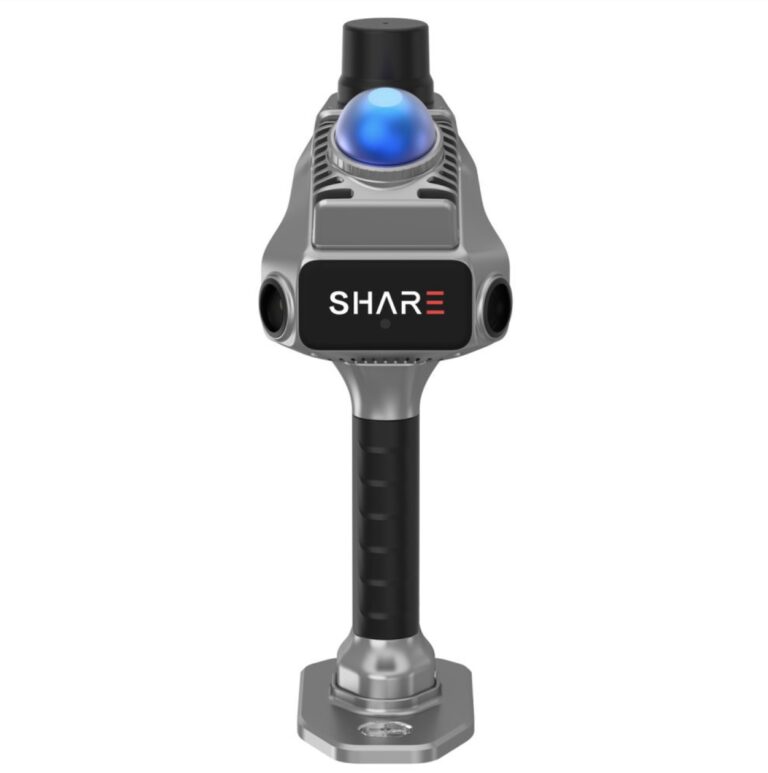
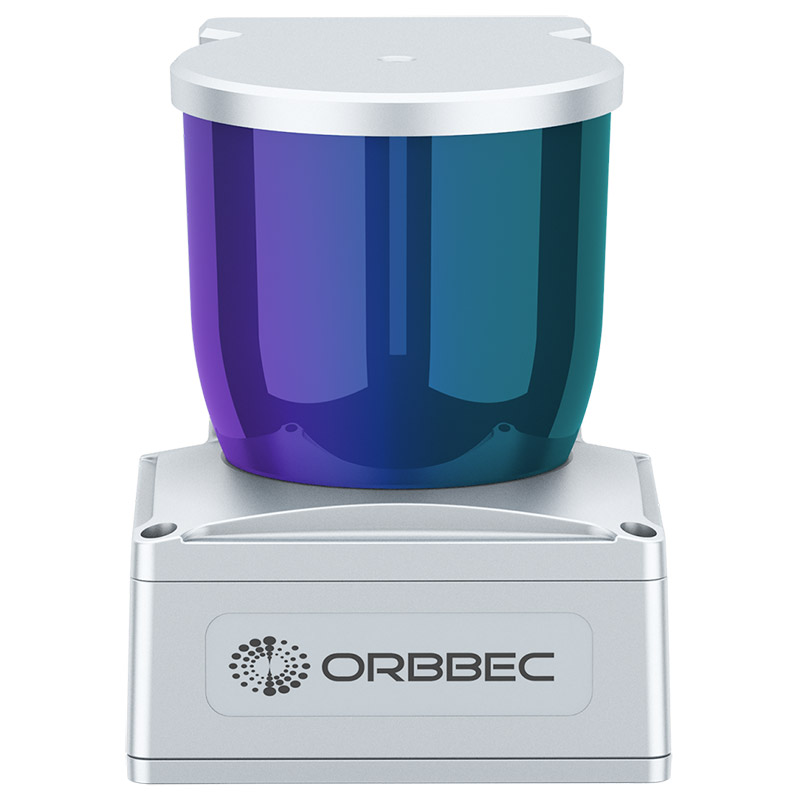
2D-лидар SLAM — надёжен в структурированной среде, но путает одинаковые проходы и не видит нависания: именно эти отказы выматывают инженеров на складах. QR-метки на полу — дёшево и без вычислений, но любая перестановка или грязь выводит систему из строя. 3D LiDAR с IMU (например, Pulsar ME450) — карта строится по стеллажам и колоннам, которые не меняются: пол перестаёт быть критичным, а объёмное облако видит нависающие коробки и свисающую плёнку.
Чек-лист внедрения
Соберите статистику остановок за месяц и разложите по причинам — 80% обычно приходится на локализацию. Постройте эталонную карту сцены и проверьте полноту. Прогоните две недели в теневом режиме: сенсор работает, решения старой системы ведущие. Согласуйте интерфейс с контроллером и частоту под скорость тележки. Назначьте владельца карты и заложите ЗИП: серийный парк без подменного сенсора останавливается целиком.
Экономика
В нашем кейсе на 14 тележках снятие простоев локализации дало экономию ~340 000 ₽/мес — комплект окупился за 4 месяца. Подробнее — кейс навигации AGV на Pulsar ME450.
Вывод
Для проходной логистики оптимум — 3D LiDAR с IMU на тележку и одна эталонная карта склада; стереокамеры добавляют захват и распознавание. Подбор под скорость и геометрию объекта — на нашей странице сенсоров для AGV.
Кейс развёртывания: от аудита до тиража
Распределительный центр, 12 000 м², 14 тележек, пик — 300 перемещений в час. Исходная схема QR-меток и 2D-лидаров падала при каждой ротации стеллажей: метки под паллетами и плёнкой, одинаковые проходы путали SLAM. Наш маршрут: аудит отказов за месяц (80% — локализация) → эталонная карта склада одним Pulsar ME450 → интеграция с контроллерами тележек по открытому протоколу облака и IMU → две недели теневого режима с расхождениями по логам → переключение → тираж на парк. Результат: простои локализации с 20–30 остановок в сутки до нуля, экономия ~340 000 ₽/мес, окупаемость четыре месяца. Полный разбор — кейс навигации AGV на Pulsar ME450.
Технические детали, которые решают всё
Монтаж: сенсор на мачте тележки на 1,8–2,1 м — выше паллетной плёнки, ниже третьего яруса; юстировка «сенсор-руление» по протоколу из пяти заездов. Интерфейс: облако и IMU по Ethernet, контроллер потребляет сектор 120×90° на 12 Гц — хватает для 1,8 м/с с тормозным путём по регламенту. Карта: 420 МБ на 12 000 м², хранится секторами, обновление по Wi-Fi в ночное окно зарядки. Отказобезопасность: потеря матчинга дольше 500 мс — безопасный стоп; за два месяца два корректных срабатывания на закрытых паллетами проходах.
Бюджетирование парка
Комплект: сенсоры по числу тележек + два ЗИП; на серию заложите калибровочные протоколы и фиксацию версий ПО. Экономика сходится от трёх-четырёх машин; для одиночного робота считайте связку «стереокамера + эталонная карта». Поможем с обоими сценариями — от письма до пилота.
Ещё по теме: сенсоры и LiDAR для AGV — подборка; камеры для ROS — гид по интеграции; робототехника — https://luwam.ru/resheniya/robototehnika-avtomatizatsiya/ ; консультация — https://luwam.ru/contacts/ .
Сравнение схем в одной таблице выбора
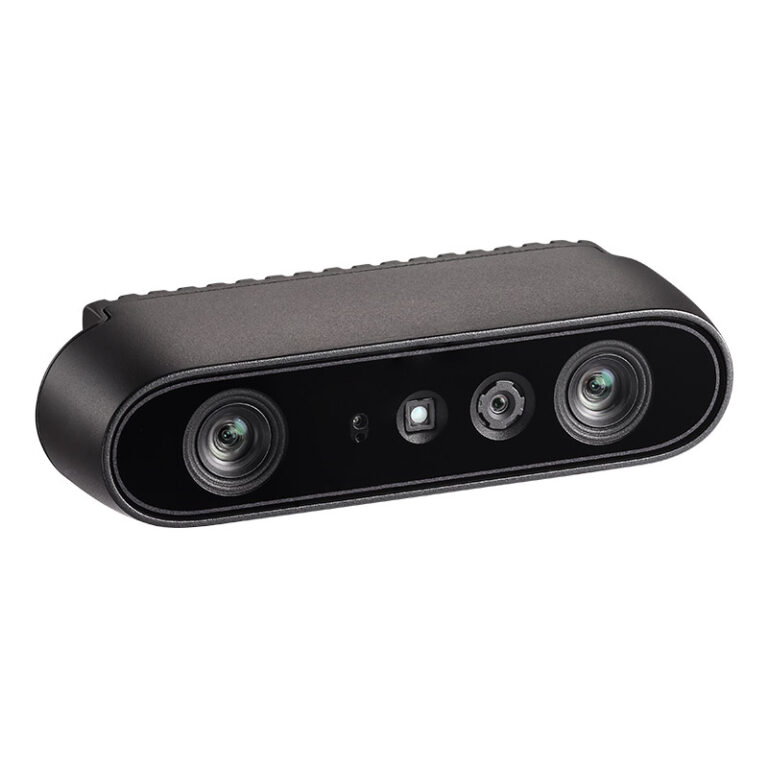
QR-метки:CAPEX минимальный, но перестановки стеллажей выводят из строя неделю; подходит линиям с вечной геометрией. 2D-лидар: надёжен в структурированной среде; путает одинаковые проходы, не видит нависания — ставьте, если склад никогда не меняется. Стереокамеры: плотные облака и цвет для захвата; требуют света и текстуры — хорошие для распознавания предметов на стационарных постах. 3D LiDAR с IMU: карта по неизменяемым конструкциям, объёмная детекция, независимость от пола и освещения — оптимум для проходной логистики с ротациями. Комбинация «3D LiDAR на тележку + стерео на постах» закрывает и навигацию, и захват: так устроены большинство успешных внедрений нашего парка.
Экономическое правило: считайте не цену сенсора, а стоимость часа простоя тележки и часа инженера; доплата за правильный класс окупается за месяцы, экономия — обходится кварталами недовольных операторов.
Ещё по теме: кейс 14 AGV — Pulsar ME450; AGV-сенсоры — https://luwam.ru/kamery-glubiny-dlya-agv/ ; ROS-камеры — https://luwam.ru/kamera-glubiny-dlya-ros/ .
Резюме и следующий шаг
Правильный сенсор выбирается не по каталогу, а по статистике отказов и геометрии склада: начните с аудита простоев, постройте эталонную карту, гоняйте две недели в тени и только потом переключайте парк. 3D LiDAR с IMU закрывает локализацию в переставляемых средах; стереокамеры добавляют захват и распознавание; QR и 2D остаются для вечной геометрии. Экономика сходится от трёх тележек; пилот на одной машине снижает риск закупки до нуля. Пишите — организуем пилот на вашем складе с отчётом по расхождениям и окупаемости.
Материалы по теме: кейс навигации 14 AGV; подбор сенсоров — страница AGV; камеры для ROS — гид по интеграции. Контакты — https://luwam.ru/contacts/ ; робототехника — https://luwam.ru/resheniya/robototehnika-avtomatizatsiya/ .
Частые вопросы
Сколько стоит пилот?
Одна тележка, ваш склад, две недели — считаем от парка; часто бесплатно при договоре на серию.
Кто обслуживает сенсоры?
Регламент ТО в документации, сервис LUWAM: https://luwam.ru/garantiya-i-remont/ .
Интеграция с нашим контроллером?
Открытый протокол облака и IMU; инженеры сопровождают до переключения.
Где кейсы?
Навигация 14 AGV — https://luwam.ru/2026/09/21/kejs-navigacziya-agv-na-sklade-pulsar-me450/ .
Итог: выбор сенсора — это статистика отказов плюс геометрия склада, а не каталог: 3D LiDAR с IMU для переставляемых сред, стерео для захвата, QR и 2D для вечной геометрии. Пилот на одной тележке снимает риск закупки парка. Организация пилота и расчёт окупаемости — LUWAM. Дальше: AGV-сенсоры — https://luwam.ru/kamery-glubiny-dlya-agv/ ; кейс — https://luwam.ru/2026/09/21/kejs-navigacziya-agv-na-sklade-pulsar-me450/ .
После переключения: жизнь с новой навигацией
Что меняется на складе после перехода на 3D: ротации стеллажей перестают быть инцидентом — инженер прогоняет новую расстановку на модели и обновляет карту за пятнадцать минут; ночные смены проходят без вызовов дежурного инженера; отчёты по безопасности получают логи детекции вместо свидетельств. Что не меняется: ТО тележек — сенсор добавляет протирку оптики в регламент; ЗИП-дисциплина — подменный канал обязателен; обучение — владелец карты должен быть на площадке, а не у интегратора. Через квартал после переключения команды обычно спрашивают, почему не сделали это раньше — типичная траектория удачного внедрения.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.