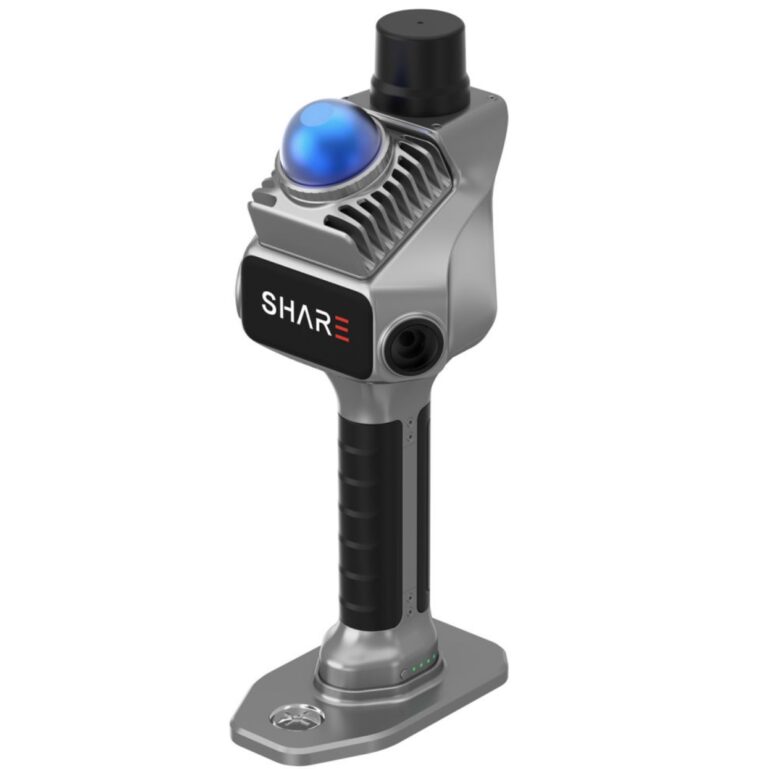
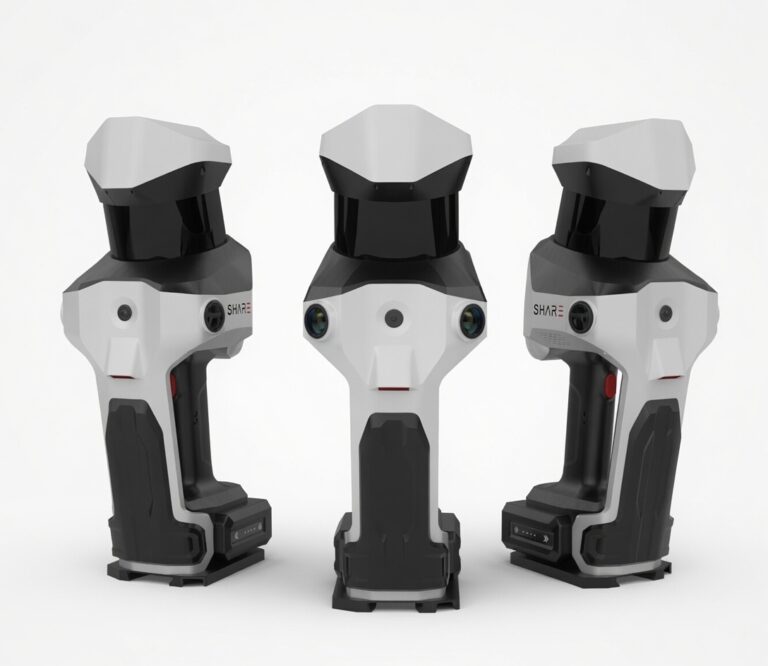
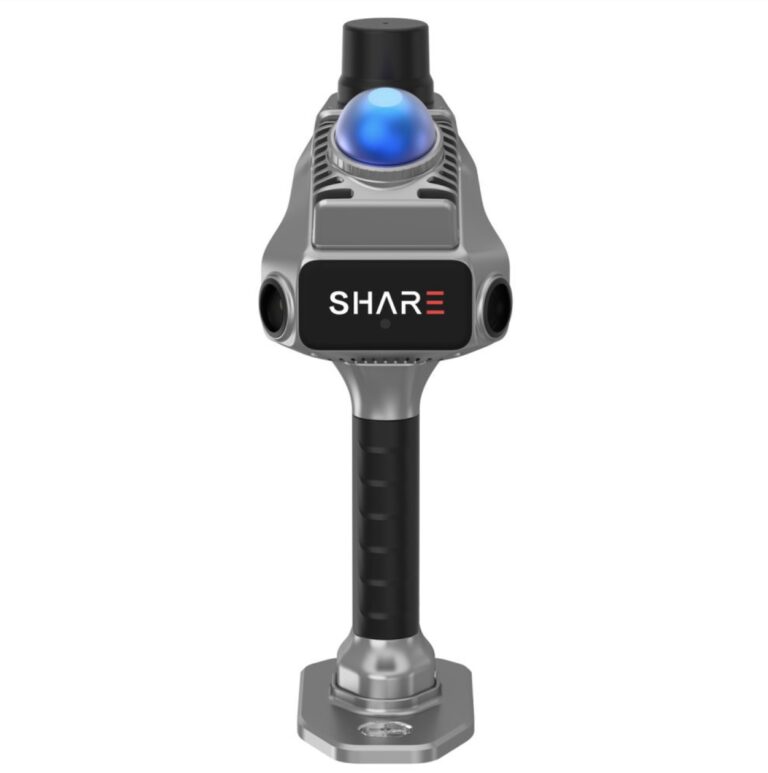
Распределительный центр федерального ритейлера внедрял автономные тележки AGV для межстеллажной транспортировки паллет. Интегратор роботов сделал механику и ПО, но на этапе опытной эксплуатации агрегаты начали терять ориентацию в дальней части склада: базовая навигация по линиям разметки не пережила изменения обстановки — стеллажи переставили, разметку закатали паллетами. Мы подключились к проекту с 3D LiDAR SHARE Pulsar ME450 с IMU и дальностью до 45 м — этот кейс о том, как один сенсор закрыл и навигацию, и безопасность зоны.
Исходная точка: AGV, которые перестали ехать
Склад — 12 000 м², высота стеллажей 9 метров, 14 автономных тележек, пиковая интенсивность — 300 перемещений в час. Изначальная система навигации строилась на 2D-лидарах и QR-метках на полу. Проблемы начались при первой же ротации стеллажей: метки оказались под паллетами и плёнкой, карта потеряла актуальность, и тележки в дальних проходах вставали в безопасный стоп, ожидая оператора. Прострой в час на пике стоит дорого, и перед командой встала задача: навигация, которая не зависит от пола и переживает перестановки.
Варианты и выбор сенсора
Рассматривали три подхода. Первый — переклейка QR-сетки с регламентом «не ставить паллеты на метки»: дёшево, но хрупко, уже не сработало. Второй — SLAM на 2D-лидарах: работает, но плоская картина путает проходы, одинаковые по сечению, и не видит нависающие предметы. Третий — 3D SLAM на объёмном лидаре: карта строится по стеллажам и конструкциям, которые не меняются, пол перестаёт быть критичным. Для третьего варианта подбирали сенсор под три требования: дальность с запасом по проходам (самый длинный — 62 м), IMU для устойчивости при движении тележки, и индустриальный форм-фактор для круглосуточной работы.
Pulsar ME450 из линейки SHARE подошёл по всем пунктам: 3D LiDAR на dToF-принципе, дальность до 45 м (проходы длиной 62 м покрывается с двух точек — на каждой тележке сенсор смотрит вдоль прохода и строит карту сектора), встроенный IMU компенсирует вибрации платформы, компактный корпус переживает складскую пыль. Для 14 тележек закупили 14 сенсоров плюс два запасных — стандартная практика серийных внедрений.
Внедрение по шагам
Этап 1 — эталонная карта. Одним ME450 (снятый с тележки, на штанге) прошли все проходы склада и построили опорное облако: стеллажи, колонны, фермы, стены. Именно эта карта стала системой координат навигации. Этап 2 — интеграция с контроллером AGV: сенсор отдаёт облако точек и позу по IMU, модуль локализации интегратора сопоставляет текущий сектор с эталонной картой и выдаёт тележке координаты с точностью 3–5 см. Этап 3 — поведенческие сценарии: детекция препятствий в проходе (человек, паллета, коробка) по объёмному облаку — у 3D-сенсора есть преимущество перед 2D: он видит нависающие коробки и свисающую плёнку, которые плоский лидар пропускает. Этап 4 — опытная эксплуатация: две недели на трёх тележках, потом тираж на все четырнадцать.
Отдельная работа — регламент обновления карты. Перестановка стеллажей теперь не стоп-система: инженер склада делает проход с эталонным сенсором (15 минут), карта в облаке обновляется, тележки подхватывают новую версию при следующем цикле зарядки. Это то самое «свойство переживать изменения», ради которого меняли подход.
Результаты после месяца эксплуатации
- Простои из-за потери локализации: было 20–30 остановок в сутки — стало 0 за последние три недели наблюдения.
- Локализация в проходах: точность 3–5 см, устойчивость при полной загрузке проходов паллетами.
- Безопасность: три случая детекции человека в проходе и один — нависающей коробки; все корректные остановки.
- Обновление карты при ротации стеллажей: 15 минут силами персонала склада, без выезда интегратора.
- Окупаемость комплекта сенсоров — около четырёх месяцев только на снятых простоях.
Грабли, о которых стоит предупредить
Первая — блики и ленты: паллетная стрейч-плёнка на ближних дистанциях даёт переотражения; решается настройкой порогов фильтрации по интенсивности и монтажом сенсора на высоте 1,8–2,1 м, выше уровня большинства плёнок. Вторая — синхронизация: если тележка идёт со скоростью выше проектной, IMU успевает, а облако размазывается; в контроллере это лечится ограничением скорости в зоне сужений, что и так требуется по безопасности. Третья — зимние ворота: поток холодного воздуха с конденсатом при открытых доках; здесь помогли козырьки и регулярная протирка оптики, заложенная в регламент ТО тележки.
Чек-лист внедрения сенсорной навигации AGV
Для команд, которые стоят перед похожим выбором, — наша последовательность действий. Этап 0 — аудит отказов: собрать статистику остановок за месяц и разложить по причинам (потеря локализации, препятствие, разряд); в кейсе 80% пришлось на локализацию — это и определило приоритет. Этап 1 — эталонная карта сцены: один проход сенсором по всей зоне эксплуатации, проверка полноты, фиксация версии. Этап 2 — интеграция: согласование интерфейса сенсор-контроллер (у ME450 — открытый протокол вывода облака и IMU), выбор частоты кадров под скорость тележки. Этап 3 — полевые испытания на двух-трёх машинах: гонять две недели вshadow-режиме — сенсор работает, решения старой системы остаются ведущими, сравниваем расхождения. Этап 4 — переключение и тираж. Этап 5 — регламент обновления карты: кто, как часто, за сколько минут; обучить двоих на складе. Этап 6 — запасной сенсор и ЗИП на площадке: серийная эксплуатация без подмены недопустима.
Сравнение сенсорных схем для AGV
QR-метки на полу: дёшево, без вычислений — но хрупко: любая перестановка и грязь выводят из строя; подходит для стационарных линий без изменений. 2D-лидар SLAM: надёжно в структурированной среде; путает одинаковые проходы, не видит нависания — это и стреляло в кейсе. 3D-лидар SLAM (наш выбор с ME450): карта по неизменяемым конструкциям, устойчивость к перестановкам на полу, детекция препятствий по объёму; требует вдвое-втрое больше вычислений на борту — у современных контроллеров это не bottleneck. Камеры глубины: хороший вариант для медленных машин в чистых зонах; в пыльном складе оптика требует обслуживания чаще, чем хочется.
Частые вопросы по сенсорике AGV
Один сенсор на тележку или два? Для проходной логистики достаточно одного с учётом зон пересечений; на вилочных AGV ставят два — вперёд и назад, это решается на интеграции.
Какая частота обновления нужна? Для скоростей до 2 м/с — 10–15 Гц облака и 100+ Гц IMU; у ME450 это штатные режимы, синхронизация по внутренней шине времени.
Влезет ли карта большого склада в память тележки? Карта хранится на борту секторами, загружается по зоне; полный склад на 12 000 м² занимает сотни мегабайт — не проблема для текущих контроллеров.
Что с зимой у ворот и с дождём на открытых площадках? Для открытых контуров есть корпус-кожух и подогрев оптики; в кейсе склад закрытый, но док-зоны с конденсатом закрыли козырьками.
Экономика решения: что считал заказчик
Расчёт окупаемости в кейсе строился на трёх числах. Простой одного AGV в час — около 4 500 ₽ с учётом недоставленных паллет и простоя ожидания. Было — 20–30 остановок в сутки, в среднем по 12 минут: это 5–6 часов суммарного простоя ежедневно. После внедрения остановки по локализации исчезли как класс, а остановки по препятствиям стали корректными (без ложных срабатываний старой системы — их было до восьми в день, каждая costing время разбора оператором). Итог по цифрам заказчика: 14 тележек × снятые простои — экономия около 340 тысяч рублей в месяц; комплект из 16 сенсоров с ЗИП и работой по интеграции окупился за четыре месяца. Отдельно они посчитали репутационный эффект — ночные смены прошли без вызовов дежурного инженера впервые за квартал, и это в отчёте предприятия назвали главным результатом.
Подводные камни интеграции, о которых надо знать заранее
Первый камень — вычислительный бюджет на борту: обработка объёмного облака в реальном времени требует от контроллера тележки ресурсов, и на старых AGV его может не быть; решение — вынесенная обработка с передачей позы по интерфейсу, в кейсе так и сделали на шести машинах старой ревизии. Второй — земляная кривая калибровки «сенсор-руль»: положение сенсора на корпусе должно быть измерено точно, иначе карта и траектория расходятся на поворотах; делается один раз по простому протоколу из пяти измерений. Третий — обновления прошивок: договаривайтесь о фиксации версий на период опытной эксплуатации, чтобы поведение системы не менялось в середине приёмки. Все три решаемы, но знать о них до старта дешевле, чем обнаруживать в процессе.
Спецификация сенсора из кейса
SHARE Pulsar ME450 — 3D LiDAR на dToF-принципе: дальность до 45 м, поле зрения, покрывающее проход склада с одной позиции, встроенный IMU с частотой сотни герц для устойчивости на движущейся платформе, выход облака точек и данных инерциалки по открытому протоколу для интеграции с контроллером AGV. Компактный корпус под складскую пыль, крепление под стандартные посадки роботов. Цена — 99 900 ₽ за канал; в кейсе 16 сенсоров (14 рабочих и два ЗИП) — это заметно меньше стоимости месяца простоев, которые они сняли. Для простых коридорных задач в той же линейке есть 2D-версия SL450 — она дешевле, но не видит объёмных препятствий, и для складов с плёнкой и нависаниями мы её обычно не предлагаем.
Пять вопросов перед сменой навигации AGV
Первый: какая доля остановок действительно из-за локализации? Считайте статистику до покупки — иногда проблема в разметке маршрутов, и сенсор не лечит. Второй: потянет ли контроллер тележки обработку, или планируем вынесенную схему? Третий: кто строит и обновляет эталонную карту — свой инженер или интегратор по вызову? Четвёртый: какой сценарий безопасности обязателен сертификацией вашей площадки — от этого зависят настройки зон детекции. Пятый: есть ли ЗИП-стратегия — серийный парк без подменного сенсора останавливается целиком в случае единичного отказа. Ответы на эти вопросы до интеграции экономят недели опытной эксплуатации — в нашем кейсе все пять были закрыты до первого выезда, и переключение прошло без сдвига графика.
Что проект изменил на складе системно
Через два месяца эксплуатации инженерная служба заказчика свела итоги, и помимо нулевых простоев по локализации обнаружились эффекты второго порядка. Скорость прохождения приёмочных тестов новыми тележками выросла: тест-маршруты теперь гоняются по эталонной карте, и интегратор принимает машину за смену вместо трёх — проверка локализации стала формальной процедурой с порогами по точности позиционирования. Планировка перестановок стеллажей поменялась организационно: раньше любые ротации согласовывали с вендором роботов за две недели, теперь инженер склада сам прогоняет новую расстановку на модели, убеждается в проходимости маршрутов и обновляет карту — время согласования сократилось до одного дня. Отчётность по безопасности: логи детекции препятствий с 3D-сенсора легли в месячный отчёт по охране труда — инциденты с людьми в проходах теперь разбираются по записям облака, а не по свидетельствам. И, наконец, кадровый эффект: должность «инженер навигационных систем» появилась в штатном расписании склада — один человек прошёл наше обучение и ведёт карту, сенсоры и регламент; поиск на эту позицию занял месяц при зарплатных ожиданиях рынка — признак того, что такие системы на складах становятся нормой, а не экзотикой. Для сети из девяти РЦ заказчика решение о тираже приняли после этого пилота: на следующий год заложены ещё три площадки с той же архитектурой и тем же сенсором.
Технические детали интеграции
Что стоит знать инженерам, которые пойдут по этому пути. Монтаж: сенсор ставится на мачту тележки на высоте 1,9 м — выше уровня паллетной плёнки и ниже нижней полки стеллажей третьего яруса; позиция вымеряется один раз, юстировка «сенсор-ось руления» — по протоколу из пяти заездов по маяку. Интерфейс: ME450 отдаёт облако и IMU по Ethernet; контроллер тележки потребляет сектор 120×90 градусов с частотой 12 Гц — этого хватает для скоростей 1,8 м/с с тормозным путём по регламенту. Локализация: сопоставление с эталонной картой идёт по объёмным признакам стеллажей и колонн — пол в матчинге не участвует, поэтому паллеты и грязь на ориентацию не влияют; точность позиции в проходах 3–5 см, угловая — 0,3 градуса. Карта: эталонное облако склада 12 000 м² занимает 420 МБ, на борту хранится секторами; обновление версии — по Wi-Fi в ночное окно зарядки, откат на предыдущую версию предусмотрен регламентом. Отказобезопасность: при потере матчинга дольше 500 мс тележка переходит в безопасный стоп — за два месяца это случилось дважды, оба раза из-за закрытого прохода паллетами с двух сторон, и оба раза корректно. Документация: всю схему интеграции, калибровочные протоколы и регламент обновления карты мы передали инженеру заказчика — владение системой у него, а не у интегратора, и это принципиальная позиция.
Почему это кейс про склад, а не про роботов
Главный вывод проекта: надёжность AGV определяется не столько роботом, сколько сенсорикой и регламентом её обновления. Один правильно подобранный 3D-лидар на тележке и одна эталонная карта сняли целую категорию простоев. Такой же подход работает в аэропортах для багажных тягачей, на производствах для внутризаводской логистики и в теплицах для платформенных роботов.
Сенсор из кейса — 3D LiDAR SHARE Pulsar ME450 с IMU, его 2D-родственник для простых задач — в каталоге LiDAR. Инженеры LUWAM помогают с подбором сенсора под скорость и геометрию вашего объекта, а для серийных проектов делаем пилот на одной машине — напишите нам.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.