Робот, который видит мир в 3D, отличается от слепой машины так же, как человек с двумя глазами от человека с повязкой. Камеры глубины стали стандартом де-факто в робототехнике: навигация AGV, захват объектов, обход препятствий, инспекция. Разбираем, как выбрать каму глубины для ROS и робототехники — с реальными моделями Orbbec и интерфейсами под серийные машины.
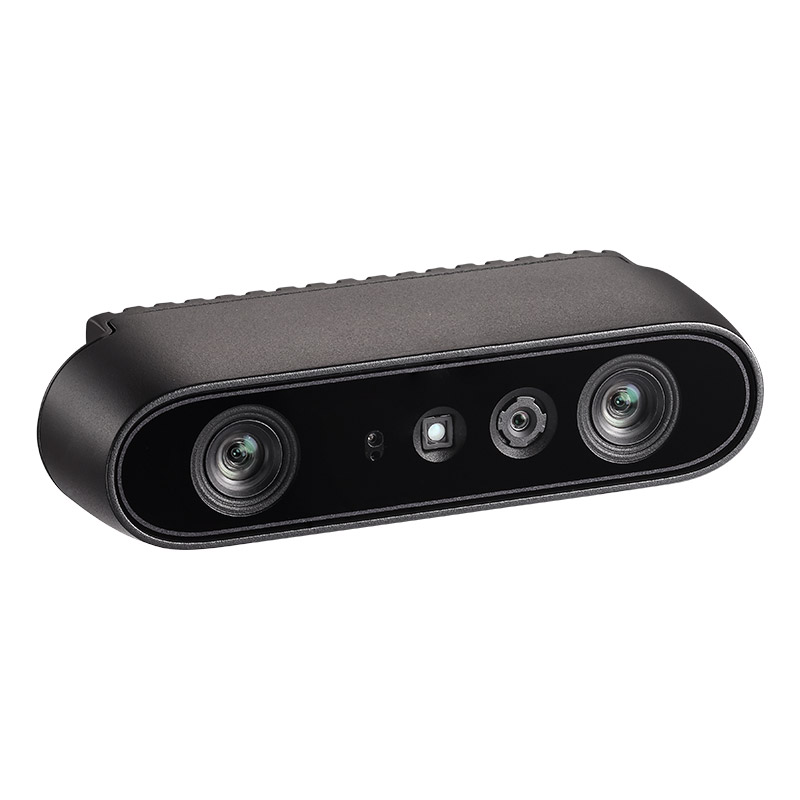
Три технологии глубины — в двух словах
Стереовижн (Gemini 335/336) — два «глаза», параллакс вычисляет глубину. Дешёвое производство, плотные облака, работа на улице, точность растёт с базой. ToFi-камеры (Femto) — активная подсветка инфракрасным светом, глубина по времени возврата сигнала. Стабильны на текстурных поверхностях, точные на коротких дистанциях. Структурированный свет (Astra 2) — проецируемый паттерн, высокая детализация неподвижных сцен. Для движущихся роботов в 90% случаев берут стерео или ToF.
Совместимость с ROS — критерий №1
Если вы работаете в ROS2, камера должна иметь актуальный драйвер: официальный Orbbec ROS2 Wrapper поддерживает линейки Gemini и Femto, публикует топики глубины, облаков точек, RGB и IMU. Это экономит недели интеграции. Проверьте и SDK: у Orbbec он открытый, под C++ и Python, с примерами под навигацию и распознавание. У нас есть отдельный материал и раздел 3D-зрение и ROS с подборками под роботов.
Под какие задачи какие камеры
- Навигация AGV/AMR в цеху и складе: Gemini 435Le с дальностью до 20 м — Ethernet-интерфейс, надёжные разъёмы, работа на скорости машины.
- Распознавание предметов и захват манипулятором: Gemini 335 — плотное облако точек, отличная цветовая сегментация.
- Edge AI без внешнего компьютера: Femto Mega со встроенным NVIDIA Jetson Nano — нейросеть прямо на борту камеры.
- Сервисные роботы и киоски: компактная Astra Mini S — минимальный вес и габариты для встраивания.
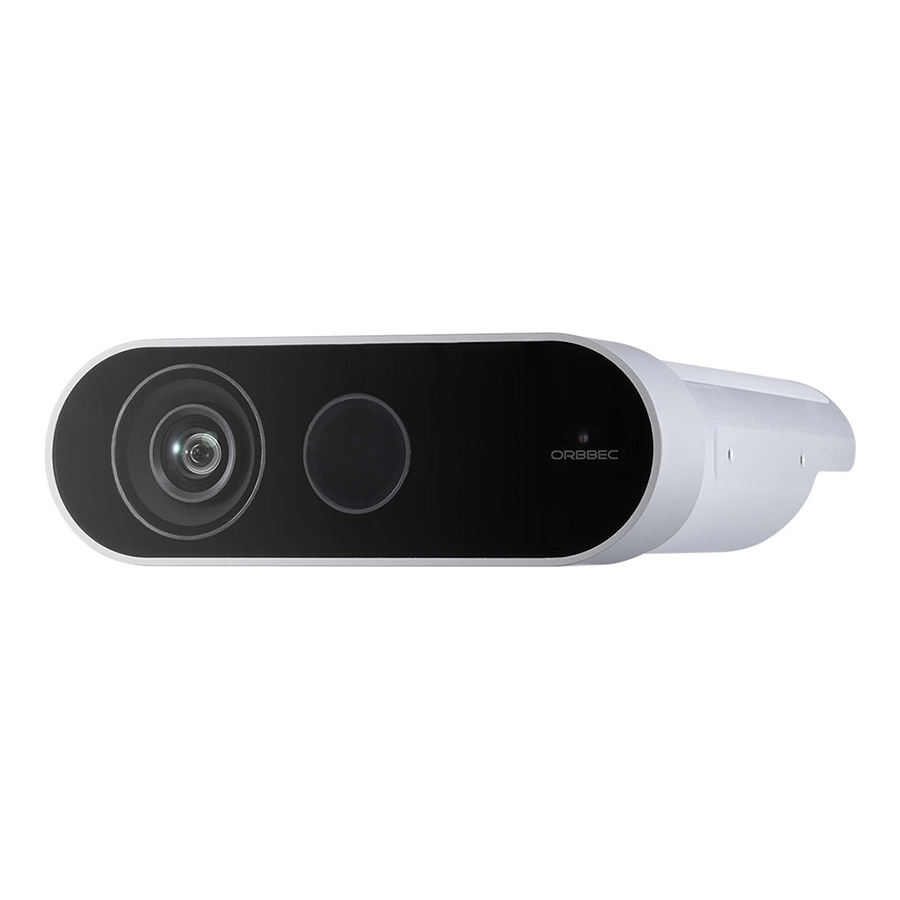
Интерфейсы: USB, Ethernet, GMSL2
Для прототипов достаточно USB. Для серийной машины выбирайте по требованиям: Ethernet (Gemini Le-серия) — длины кабелей до 100 м и промышленная надёжность; GMSL2 (Gemini Lg) — глубина и цвет по одному коаксиальному кабелю, стойкость к вибрациям, любимый интерфейс автопрома. Решение «камера плюс компьютер в одном корпусе» — модули Persee: отдельного ПК не нужно вовсе.
Частые ошибки при выборе
Первая — покупать камеру «по дальности в спецификации»: реальная рабочая дистанция зависит от освещения и текстуры сцены, уличное применение требует IR-фильтров (как у Gemini 336). Вторая — забыть про синхронизацию: если глубина нужна синхронно с движением робота, смотрите камеры с аппаратным триггером и IMU. Третья — недооценить механику: у серийных машин стекло объектива должно переживать вибрации, а крепление — допускать юстировку.
Проверенный стек интеграции
Типичная связка, с которой начинают команды: Ubuntu 22.04, ROS2 Humble, официальный Orbbec ROS2 Wrapper, для обработки — PCL и Open3D, для распознавания — готовые модели из ONNX-зоопарка. Облако точек приходит топиком, калибровка глубина-цвет — из фабричных параметров камеры. Для прототипов хватает записанных роsbag-ов: снимите сцену камерой, гоняйте алгоритмы офлайн, пока робот не собран. На серийной машине тот же код уходит в контейнер на Jetson — у Femto Mega и Persee он прямо в корпусе.
Наводка по граблям: проверяйте версию прошивки камеры к версии Wrapper — между релизами меняются форматы калибровок; синхронизацию глубины и цвета включайте аппаратно, программная рассинхронизация «красит» границы объектов; для улицы берите камеры с IR-фильтром и не рассчитывайте на ToF под прямым солнцем — там работают стерео с адаптивной экспозицией.
Два кейса из практики
AGV на складе. Задача: автономная тележка различает паллеты и людей в проходе 20 метров. Решение: стереокамера с длинной базой на морде, облако точек сегментируется на «пол-препятствие-разметка», навигация по карте, построенной тем же сенсором при первом проезде. Камера глубины заменила связку «два лидара плюс камера» и удешевила BOM вдвое.
Манипулятор с захватом. Задача: брать из коробки детали в случайной ориентации. Решение: ToF-камера над столом, нейросеть находит инстансы, оценка позы по облаку точки, захват по вычисленной траектории. Ключевое требование к камере — плотность облака и стабильная глубина на металле, поэтому взяли камеру с узконаправленной подсветкой и IMU для компенсации вибрации стола.
Чек-лист перед покупкой
Проверьте шесть пунктов: 1) драйвер под вашу версию ROS; 2) реальная дальность на вашей сцене и освещении; 3) интерфейс под серию — USB для пилота, Ethernet/GMSL2 для машины; 4) синхронизация и триггер, если глубина привязана к движению; 5) механика — крепление, стекло, вибрации; 6) доступность SDK с примерами именно под ваш язык. Пришлите этот список заполненным — подберём модель с первого раза, а после третьего.
Питание и монтаж на роботе
На прототипе питание камеры — последний вопрос; на серийной машине — первый. Считайте бюджет по питанию: USB-камеры берут питание из шины (проверьте контроллер хаба), Ethernet-модели — отдельная линия с резервированием, GMSL2 питаются по коаксиальному тракту от десериализатора. Механика: крепите камеру через демпфирующую площадку — вибрации корпуса робота бьют по сшивке облаков точек и по резьбам разъёмов; стеклу добавьте козырёк от пыли и брызг. Кабели прокладывайте в гофре с сервисной петлёй, разъёмы фиксируйте резьбой или стопорами — 90% полевых отказов камер на роботах это не оптика, а контакт. И заложите юстировку: после любой замены камеры калибровка «глубина-цвет-механика» должна восстанавливаться процедурой из документации, а не поездкой в лабораторию.
Экспресс-советы перед покупкой
Три правила от команд, которые уже прошли интеграцию. Первое — берите камеру под серию, а не под пилот: прототип переживёт USB, серийная машина — нет. Второе — закладывайте бюджет на кабели и монтаж отдельно от камеры: промышленные удлинители и фиксация разъёмов стоят денег, но именно они определяют надёжность. Третье — договоритесь о тесте на своей сцене: одна демонстрация на вашем объекте отвечает на больше вопросов, чем неделя чтения спецификаций. Мы проводим такие тесты регулярно — это дешевле любого неверного выбора.
С чего начать
Возьмите 2–3 камеры на тест, погоняйте на своих сценах — мы подбираем модели под ТЗ и помогаем с драйверами ROS. Каталог камер: камеры глубины и стереокамеры, ToF-камеры и решения для робототехники и автоматизации. Инженерам — счёт и договор поставки, стартапам — оплата картой на сайте с чеком. Доставка по России, 30–45 рабочих дней.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.