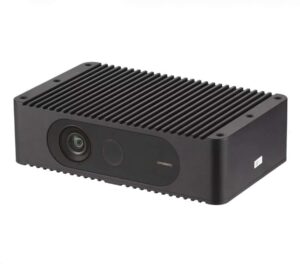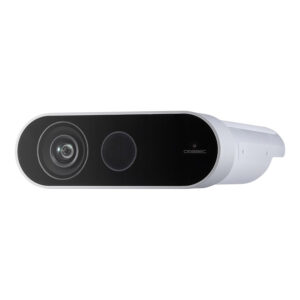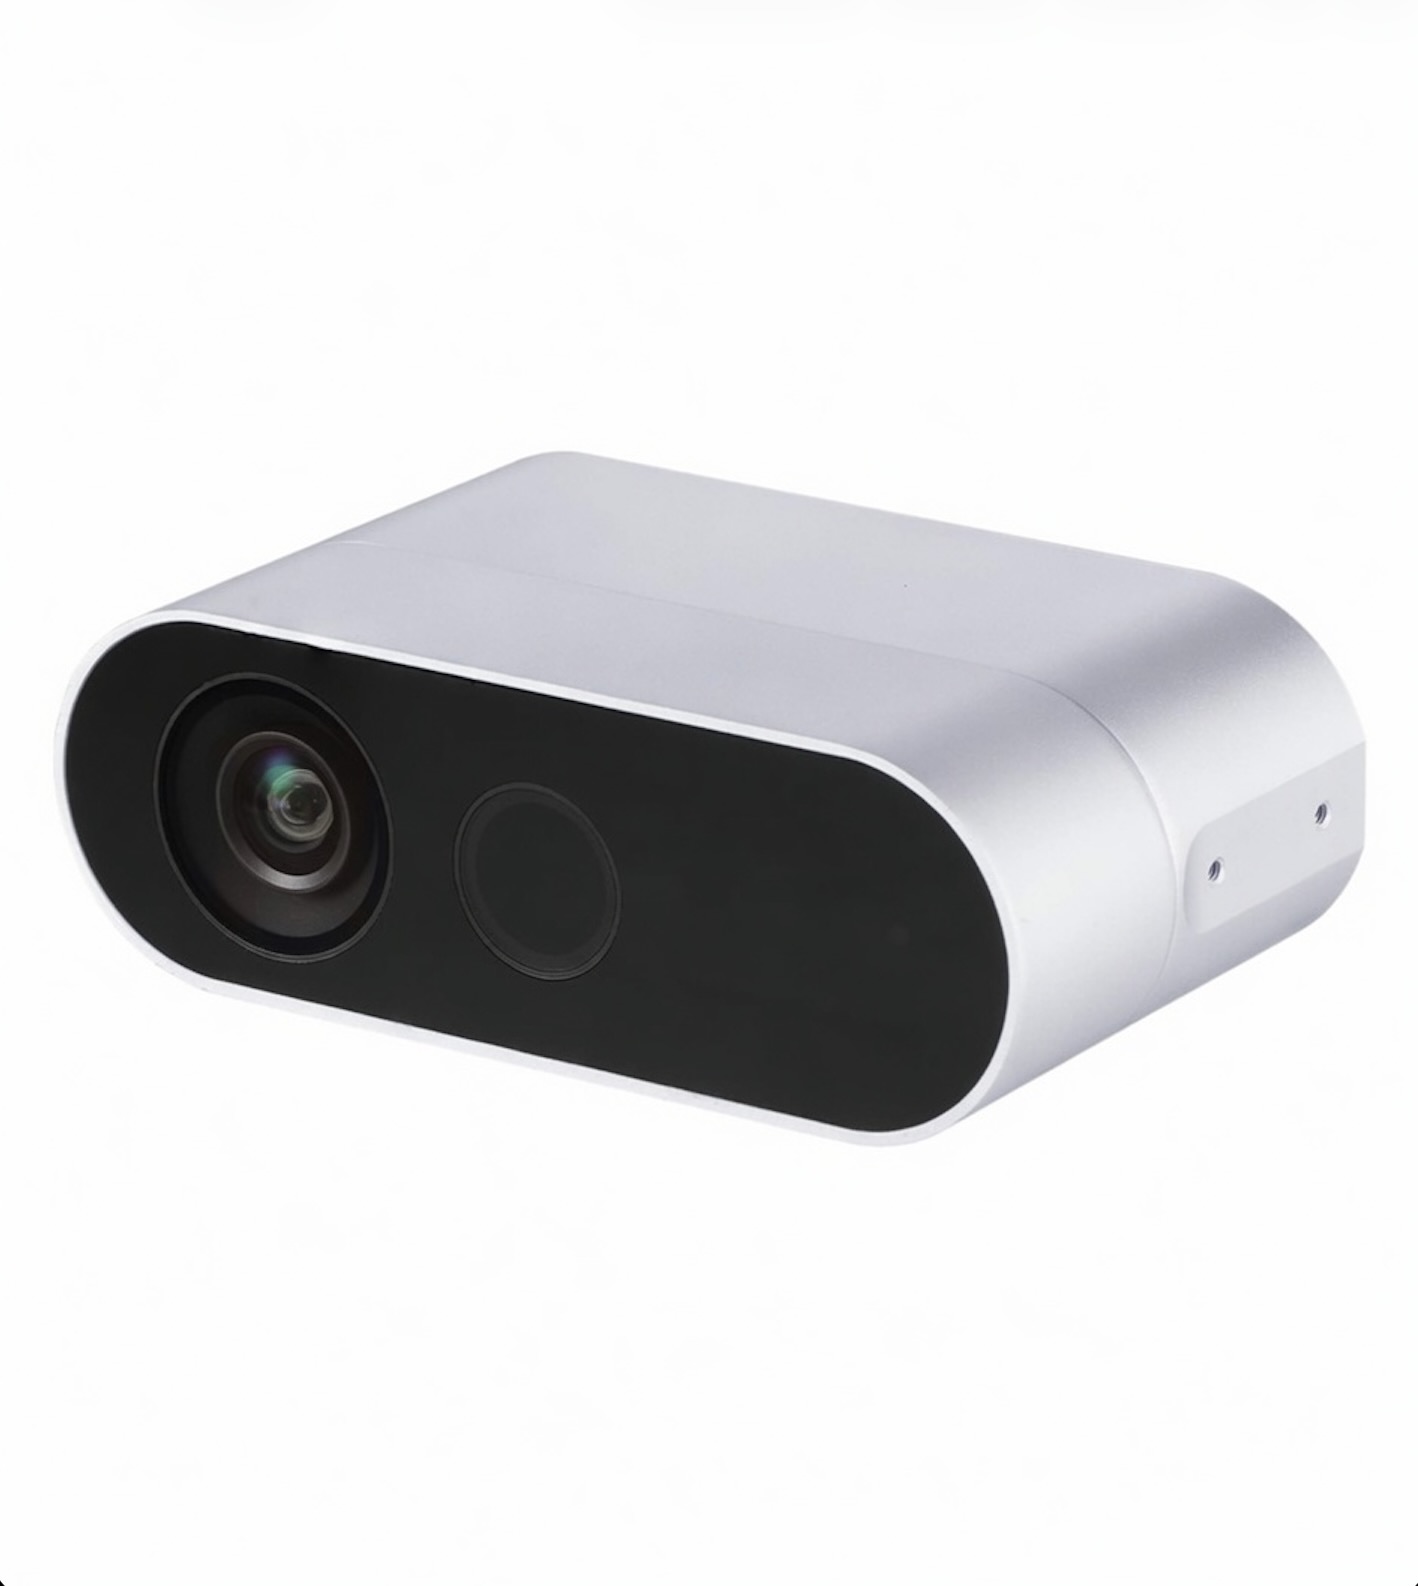
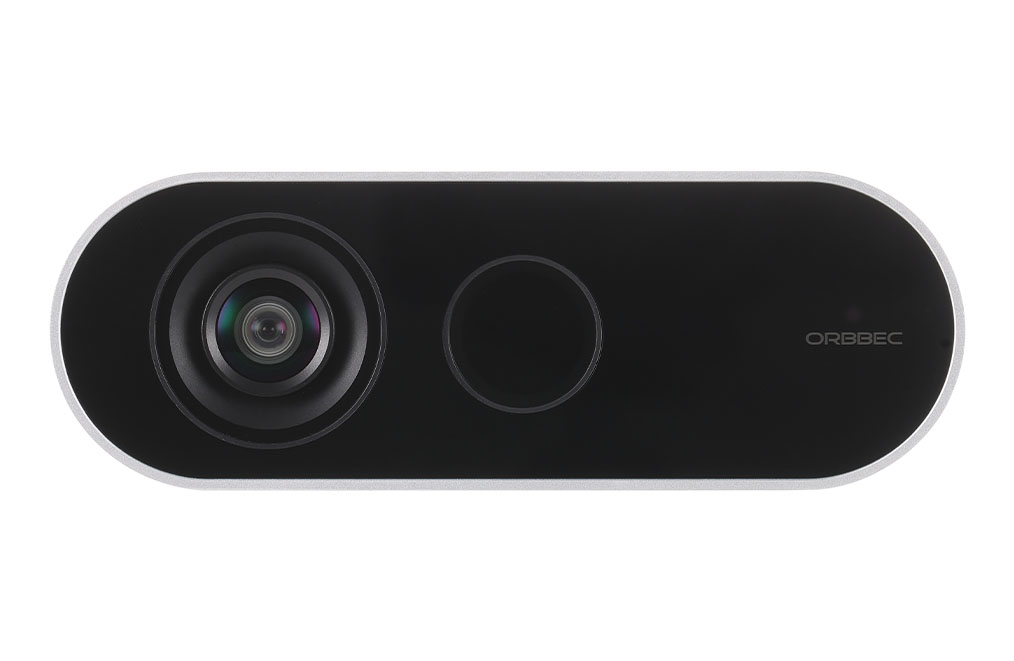
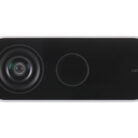
Femto Bolt — iToF 3D-камера с 4K RGB
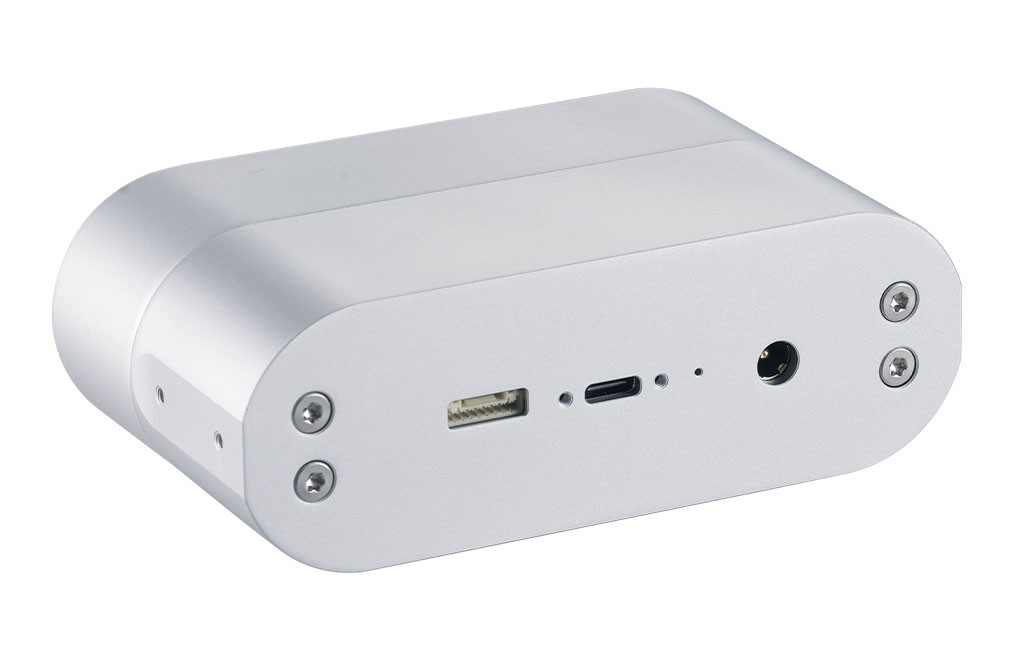
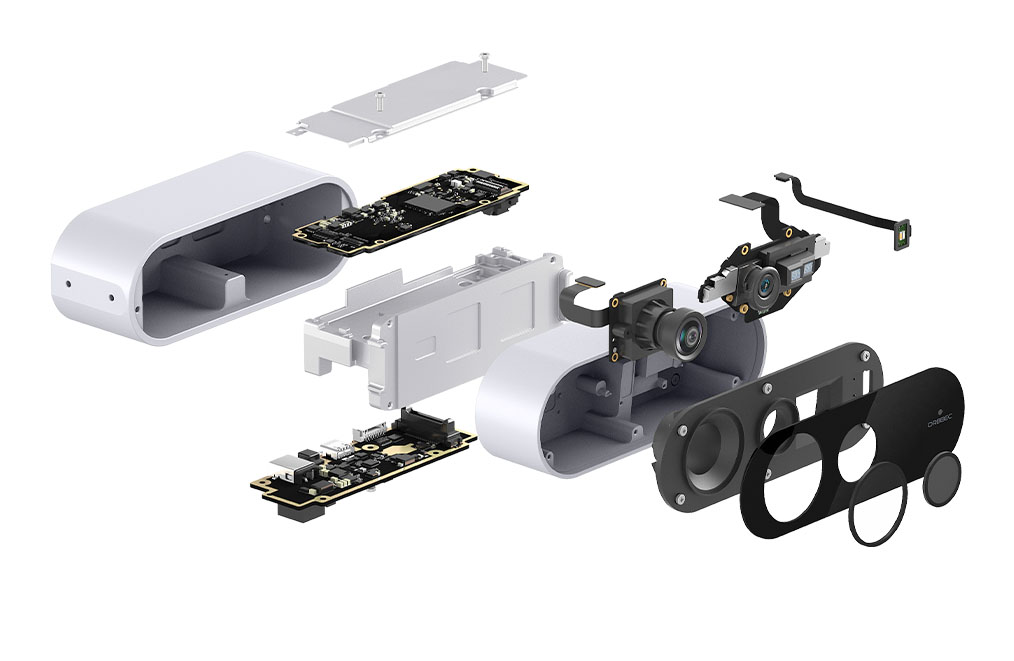
Femto Bolt — это компактная высокопроизводительная iToF 3D-камера, разработанная компанией ORBBEC в сотрудничестве с Microsoft. Устройство сочетает в себе проверенную временем технологию Time-of-Flight от Microsoft, высококачественную 4K RGB-камеру с поддержкой HDR, встроенный 6-осевой IMU и возможность синхронизации нескольких устройств. При этом Femto Bolt имеет очень низкое энергопотребление (в среднем всего 4.35 Вт) и компактные габариты (115 × 40 × 65 мм), что делает её одним из самых удобных решений на рынке для разработчиков искусственного интеллекта, систем SLAM, робототехники и коммерческих 3D-приложений.
- Сроки доставки: 30-45 рабочих дней
- Доставка: Бесплатно по всей территории РФ
Короткий ответ: Femto Bolt — iToF-камера глубины с 4K RGB, прямой наследник сценариев Azure Kinect DK: плотное облако на 0,25–5,5 м, стабильная работа на гладких и тёмных поверхностях. Стандарт для СКУД с антиспуфингом, bin picking, измерения объёмов и зон безопасности коботов.
Камера использует технологию indirect Time of Flight (iToF) с 1-мегапиксельным сенсором и работает в нескольких режимах: WFOV (широкий угол обзора 120° × 120°) и NFOV (узкий угол 75° × 65°). Это позволяет выбирать оптимальный баланс между областью покрытия и дальностью в зависимости от задачи. В режиме WFOV Binned камера обеспечивает дальность до 2.88 м, а в режиме NFOV Binned — до 5.46 м. Точность измерений составляет менее 11 мм + 0.1% от расстояния, а случайная ошибка (precision) — менее 17 мм. Такие характеристики делают Femto Bolt надёжным инструментом для задач, где требуется высокая точность и повторяемость данных.
Одним из ключевых преимуществ Femto Bolt является наличие 4K RGB-камеры с поддержкой HDR (High Dynamic Range). Это позволяет получать цветные изображения высокого качества даже в сложных условиях освещения — при ярком свете, контрастных сценах или в полутёмных помещениях. HDR-функция сохраняет детали в светлых и тёмных областях кадра, что особенно важно для приложений компьютерного зрения, где требуется точная сегментация объектов, распознавание текстур и работа с реальными сценами. RGB-поток доступен в разрешениях до 3840 × 2160 при 25 fps, а также в более низких разрешениях с частотой до 30 fps.
Встроенный 6-осевой IMU (инерциальный измерительный блок) значительно расширяет возможности камеры в задачах SLAM и визуально-инерциальной одометрии (VIO). Данные IMU передаются с частотой от 50 до 2000 Гц в формате float, что позволяет разработчикам получать высокоточную информацию об ориентации и движении устройства. Это особенно ценно для мобильных роботов, дронов, AR/VR-систем и любых приложений, где требуется стабильная оценка позы в реальном времени. Комбинация качественных данных глубины, цветного изображения и инерциальных данных в одном компактном устройстве делает Femto Bolt мощным инструментом для создания современных AI-решений.
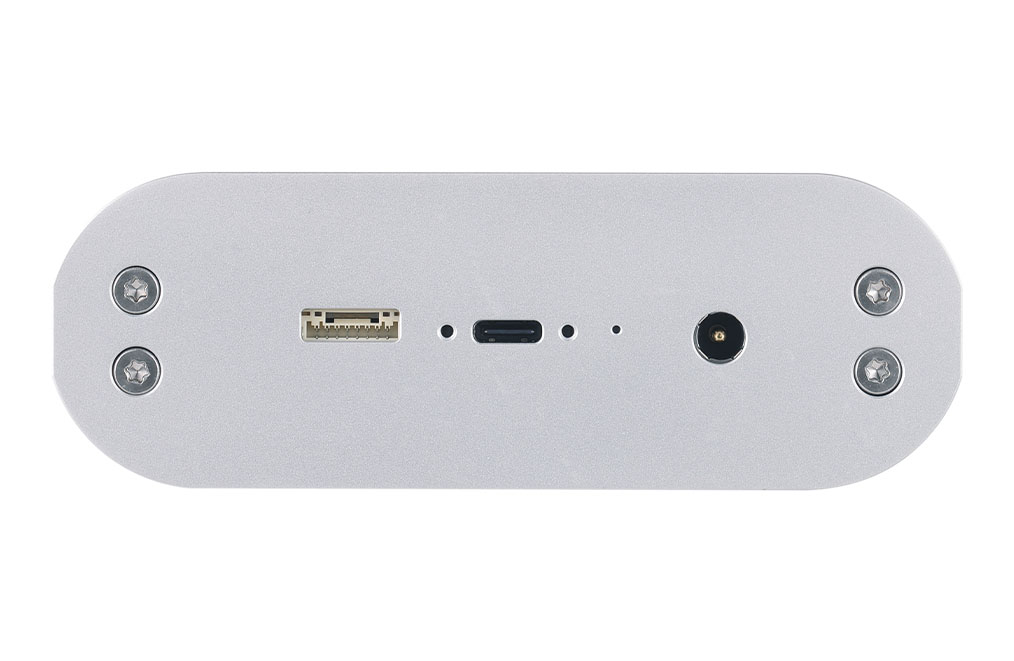
Femto Bolt поддерживает синхронизацию нескольких камер через 8-pin интерфейс. Это позволяет создавать многокамерные системы для увеличения зоны покрытия, устранения слепых зон, съёмки объектов с разных ракурсов и повышения эффективной частоты кадров. Разработчики могут использовать Sync Hub Dev (для быстрого прототипирования) или Sync Hub Pro (для промышленного применения с надёжным RJ45-подключением). Минимальная рекомендуемая задержка между камерами составляет 160 мкс, что позволяет синхронизировать до 8 устройств без заметных артефактов. Такая возможность особенно важна для создания объёмных 3D-моделей, систем захвата движения и многокамерных установок в студиях и на производстве.
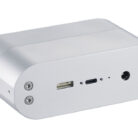
Камера подключается по USB Type-C 3.2 Gen 1, что обеспечивает как передачу данных, так и питание. Среднее энергопотребление составляет всего 4.35 Вт — это один из лучших показателей в классе ToF-камер. Питание может осуществляться как по USB-C, так и от внешнего источника DC 12V 2A. Компактные размеры и низкое тепловыделение позволяют легко интегрировать Femto Bolt в различные корпуса, роботов и мобильные платформы без необходимости сложных систем охлаждения. Рабочая температура устройства — от +10°C до +25°C, что делает его подходящим для использования в помещениях и полупомещениях.
ORBBEC Femto Bolt полностью совместима по режимам работы и производительности с Microsoft Azure Kinect и ORBBEC Femto Mega. Это означает, что разработчики, уже имеющие опыт работы с этими устройствами, могут быстро перейти на Femto Bolt без необходимости переписывать код. Камера поддерживает все основные режимы: WFOV Unbinned/Binned и NFOV Unbinned/Binned для глубины, а также различные разрешения RGB. Функция Passive-IR mode позволяет получать инфракрасные изображения без активной подсветки, что может быть полезно в определённых сценариях.
Для разработчиков ORBBEC предоставляет полноценный SDK для Windows и Linux, включающий богатый набор API для управления камерой, настройки параметров, чтения потоков данных, синхронизации кадров, получения point cloud и работы с IMU. Также доступен ROS/ROS2 wrapper, что значительно упрощает интеграцию в робототехнические проекты. Orbbec Viewer позволяет быстро протестировать камеру, визуализировать данные глубины и RGB, а также записывать потоки для последующего анализа. Всё это делает Femto Bolt удобным инструментом как для быстрого прототипирования, так и для разработки промышленных решений.
Области применения Femto Bolt чрезвычайно широки. Камера отлично подходит для создания систем SLAM и навигации мобильных роботов, где требуется надёжная оценка окружающей среды и собственной позы. В задачах 3D-реконструкции и создания цифровых двойников высокое разрешение и точность позволяют получать детализированные модели помещений, объектов и инфраструктуры. В области искусственного интеллекта и компьютерного зрения Femto Bolt используется для сегментации объектов, распознавания жестов, анализа поведения людей и создания датасетов для обучения нейронных сетей. Благодаря поддержке многокамерной синхронизации камера востребована в студиях захвата движения, системах объёмной съёмки и проектах по созданию цифровых аватаров.
Низкое энергопотребление и компактные размеры делают Femto Bolt особенно привлекательной для встраиваемых систем, дронов, мобильных платформ и автономных роботов, где важны вес, габариты и автономность. Возможность работы как от USB-C, так и от внешнего питания DC даёт дополнительную гибкость при проектировании конечных устройств. Поддержка D2C (Depth-to-Color) позволяет легко совмещать данные глубины и цветного изображения для получения цветных облака точек и текстурированных 3D-моделей.
При желании Femto Bolt можно интегрировать с нашей платформой LUWAM или с любым другим используемым вами решением для обработки и хранения 3D-данных. ORBBEC предоставляет полную техническую поддержку и документацию, что позволяет быстро начать работу и решать возникающие вопросы на этапе разработки и внедрения. Femto Bolt — это современное, компактное и мощное решение, которое объединяет лучшие практики Microsoft в области ToF-технологий с гибкостью и удобством интеграции от ORBBEC.
Ключевые преимущества
- Проверенная iToF-технология Microsoft с высокой точностью и надёжностью.
- Широкий угол обзора 120° × 120° в режиме WFOV.
- 4K RGB с поддержкой HDR для качественных цветных изображений.
- Встроенный 6-осевой IMU для SLAM и VIO.
- Очень низкое энергопотребление — всего 4.35 Вт в среднем.
- Компактные размеры (115 × 40 × 65 мм) и небольшой вес (335 г).
- Поддержка синхронизации нескольких камер (до 8 устройств).
- Полная совместимость с Azure Kinect и Femto Mega по режимам работы.
- Простая интеграция через USB-C 3.2 и Orbbec SDK + ROS/ROS2.
Технические характеристики
| Параметр | Значение |
| Технология | iToF (indirect Time of Flight) — Microsoft |
| Разрешение глубины | до 1024 × 1024 (WFOV) / 640 × 576 (NFOV) |
| Разрешение RGB | до 3840 × 2160 (4K) с HDR |
| Угол обзора Depth (WFOV) | H 120° × V 120° |
| Угол обзора Depth (NFOV) | H 75° × V 65° |
| Дальность (WFOV Binned) | 0.25 – 2.88 м |
| Дальность (NFOV Binned) | 0.5 – 5.46 м |
| Точность глубины | < 11 мм + 0.1% от расстояния |
| Прецизионность | < 17 мм (std. dev.) |
| IMU | 6 DoF (50–2000 Гц) |
| Синхронизация | Multi-Camera Sync (8-pin) |
| Интерфейс | USB 3.2 Gen 1 Type-C |
| Питание | USB-C или DC 12V 2A |
| Энергопотребление | 4.35 Вт (среднее) |
| Габариты | 115 × 40 × 65 мм |
| Масса | 335 г |
| Рабочая температура | +10°C … +25°C (в помещении / полупомещении) |
Интеграция и совместимость
Femto Bolt полностью поддерживается Orbbec SDK для Windows и Linux, включая ROS/ROS2 wrapper. Доступны функции D2C, синхронизации кадров, получения point cloud, чтения данных IMU и управления триггером. Orbbec Viewer позволяет быстро тестировать камеру и визуализировать все потоки. При желании устройство можно интегрировать с нашей платформой LUWAM или с любым другим используемым вами решением для обработки 3D-данных. Полная совместимость с Azure Kinect и Femto Mega значительно упрощает миграцию существующих проектов.
Области применения
- SLAM, VIO и навигация мобильных роботов и дронов
- Создание цифровых двойников и 3D-реконструкция
- AI и компьютерное зрение (сегментация, распознавание, анализ сцен)
- Многокамерные системы и студии захвата движения
- AR/VR и объёмная съёмка
- Встраиваемые системы и автономные роботы (низкое энергопотребление)
Как начать работу
- Подключите камеру по USB Type-C (используйте прилагаемый кабель и адаптер питания).
- Убедитесь, что оба индикатора работают корректно.
- Скачайте Orbbec SDK с официального сайта разработчиков.
- Используйте Orbbec Viewer для проверки (рекомендуется NFOV Unbinned + RGB 2160p + IMU).
- Для разработки используйте SDK и ROS/ROS2 драйверы.
- При необходимости синхронизации нескольких камер — подключите 8-pin Sync интерфейс к Sync Hub.
Сравнить с соседями линейки
- Femto Mega — ToF 3D-камера с NVIDIA Jetson Nano и 4K RGB для edge AI — Femto Mega — та же ToF, но со встроенным Jetson Nano: обработка на борту
- Femto Mega I — промышленная ToF-камера глубины с широким углом обзора и защитой IP65 — Femto Mega I — промышленная версия с IP65 и широким углом
- Gemini 335 — компактная стереокамера глубины — Gemini 335 — стерео-альтернатива дешевле, для дальних дистанций
Частые вопросы
Femto Bolt — замена Azure Kinect?
Да, основной сценарий миграции: режимы глубины совместимы, есть руководства по переходу с Azure Kinect SDK. Трекинг тела и PointCloud-пайплайны переносятся с минимальными правками.
Что лучше для bin picking: Bolt или стереокамера?
На бестекстурных и блестящих деталях ToF даёт более плотное и стабильное облако в рабочей зоне 0,3–2 м — для бин-пикинга это обычно решающий фактор.
Нужен ли мощный ПК?
ToF-обработка частично на борту; хватит среднего ПК или Jetson. Для полностью автономной схемы есть Femto Mega с вычислителем внутри.
 Datasheet_Femto-Bolt-0816-v01-1