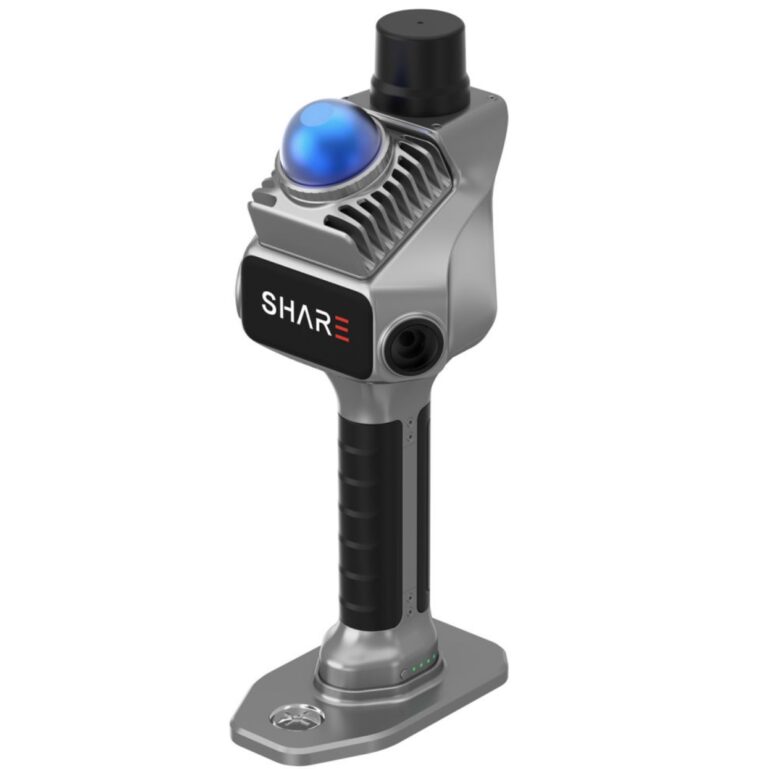
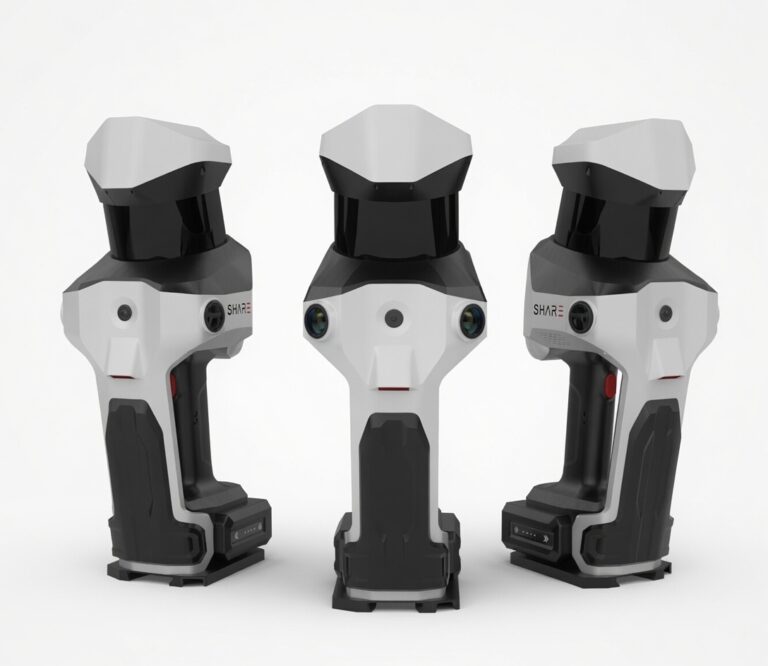
Облако точек, снятое мобильным LiDAR-сканером, само по себе живёт в «никуда»: прибор точно знает расстояния до поверхностей, но не знает, где именно на Земле он находился в момент съёмки. RTK (Real-Time Kinematic) — технология, которая решает эту задачу прямо на объекте: она привязывает траекторию сканера к геодезической системе координат с сантиметровой точностью, без маркеров, мишеней и полевого камерального сшивания. В этой статье разбираем, как устроена фазовая кинематика, зачем она SLAM-сканеру и почему «точность сканера» и «точность привязки» — две разные характеристики, которые важно не путать при выборе оборудования и планировании съёмки.
Что такое RTK: суть технологии
RTK расшифровывается как Real-Time Kinematic — «кинематика в реальном времени». Основа метода — фазовые GNSS-измерения. Обычный навигационный приёмник определяет положение по кодовому сигналу спутников, и его типовая точность измеряется метрами. Геодезический приёмник работает тоньше: он отслеживает фазу несущей волны сигнала, длина которой у основных частот GPS и ГЛОНАСС — около 19–20 сантиметров. Если прибору удаётся определить, сколько целых волн укладывается между антенной и спутником (в геодезии это называют «разрешением фазовой неоднозначности»), положение можно вычислять не с метрами, а с сантиметрами.
Проблема в том, что между приёмником и спутниками стоит среда: часы устройств неидеальны, орбиты известны с погрешностью, ионосфера и тропосфера искажают скорость сигнала. Каждая из этих ошибок по отдельности больше требуемого сантиметра. Поэтому одиночный приёмник фазовое решение «в чистом виде» не делает — ему нужны поправки. Их формирует базовая станция, установленная на точке с известными координатами: она сравнивает расчётные дальности до спутников с фактически измеренными и выдаёт коррекции. Ровер — в нашем случае GNSS-модуль сканера — принимает поправки и вычисляет точный вектор «база–ровер».
Когда фазовые неоднозначности решены, приёмник переходит в режим Fix — фиксированное сантиметровое решение. Пока этого не произошло, он работает в режиме Float: решение есть, но с неопределённостью в десятки сантиметров. Поправки передаются в стандартизованном формате RTCM — по радиоканалу с собственной базовой станции либо через интернет от сетевого провайдера поправок. Современные приёмники сканеров работают параллельно с несколькими созвездиями — GPS, ГЛОНАСС, Galileo, BeiDou — и с несколькими частотами. Чем больше спутников и сигналов доступно, тем быстрее решается неоднозначность и тем устойчивее держится фикс — это прямо влияет на то, какая доля маршрута будет привязана сантиметровой точностью.
Зачем SLAM-сканеру GNSS-приёмник
Мобильный LiDAR-сканер строит облако точек по алгоритмам SLAM: сопоставляя последовательные сканы, данные инерциального блока и (в ряде моделей) изображения камер, алгоритм восстанавливает траекторию прибора и собирает из отдельных сканов единое облако. Относительная геометрия такого облака получается высокой точности — формы здания, перепады, проёмы воспроизводятся корректно. Но у SLAM есть системное свойство — дрейф: малые ошибки сопоставления накапливаются от скана к скану. На длинном маршруте траектория «уплывает», замкнутые петли перестают сходиться, а два облака одного объекта, снятые в разные дни, ложатся друг на друга с заметным расхождением.
RTK закрывает ровно эту уязвимость. На открытом воздухе GNSS-модуль непрерывно выдаёт абсолютные координаты антенны в глобальной системе, и траектория сканера «якорится» к реальной географии десятки раз в секунду. Дрейф SLAM перестаёт накапливаться свободно: он ограничен качеством привязки к GNSS-треку. Облако встаёт в систему координат сразу, без расстановки мишеней и без наземных марков. Для BIM-задач это означает, что облако фасада или площадки сразу ложится на топооснову и проектную модель; для геодезии — что данные можно выгружать в местную систему координат и использовать как съёмочное обоснование.
В помещении, под землёй и в местах, где спутниковый сигнал не проходит, сканер автоматически возвращается к чистому SLAM — и это нормально. Правильный способ думать о связке SLAM+RTK — как о разделении труда: SLAM отвечает за геометрию объекта, RTK — за абсолютное положение в мире. Именно поэтому хороший мобильный сканер проектируется как гибрид, а не как «GNSS, прикрученный к лидару»: качество финального облака определяется тем, насколько надёжно два потока данных сплавлены в единую траекторию.
Точность сканера и точность привязки — разные вещи
В характеристиках мобильных сканеров сосуществуют два показателя, которые заказчики и даже исполнители часто смешивают. Первый — точность измерений и построения геометрии: насколько точно облако воспроизводит формы объекта относительно самого себя. У SHARE SLAM S20 SE это порядка 1 сантиметра — на этом уровне воспроизводятся дистанции, углы и перепады внутри облака. Второй показатель — точность привязки: насколько координаты облака соответствуют фактическому положению объекта в геодезической системе.
Сканер без RTK может давать безупречную геометрию, которая при этом «висит в воздухе»: внутренние расстояния верны, но положение облака в мире определяется стартовой точкой, накопленным дрейфом и способом сшивки с другими облаками. Чтобы такой комплект выдавал геодезически значимый результат, приходится строить обоснование: мишени, связующие точки, тахеометр. RTK-версия добавляет второй уровень сразу: у SHARE SLAM S20 SE RTK заявленная RTK-точность составляет 0,8 см — это точность положения, которую система удерживает в реальном времени на открытых участках.
Практическое следствие разделения этих двух характеристик — корректная постановка задачи. Если вам нужны интерьерные обмеры для BIM-модели и вы сами задаёте систему координат объекта, привязка к мировым координатам не критична — достаточно SLAM-версии. Если облако должно лечь на топооснову, стыковаться с тахеометрической съёмкой, идти в ГИС или использоваться для контроля объёмов и мониторинга — без абсолютной привязки задача не решается в принципе, и переплачивать за RTK здесь не «роскошь», а минимальное условие.
Что влияет на RTK-решение на реальном объекте
Сантиметровая точность — это не константа, а результат, который зависит от условий. Первый фактор — геометрия созвездия, оцениваемая показателем DOP: чем шире спутники разнесены по небу, тем устойчивее решение. В «городском каньоне» видимый кусок неба превращается в узкий коридор, DOP растёт, и фикс держится хуже или не берётся вовсе. Второй фактор — многолучевость: сигнал, отражённый от фасада, стеклянного витража или металлической кровли, приходит с задержкой и искажённой фазой, и приёмник не всегда может отличить отражённый луч от прямого. Третий — состояние ионосферы: в периоды возмущений фазовые решения держатся хуже даже на открытой местности, и сетевые поправки компенсируют это лишь частично.
К этому добавляются настраиваемые, но важные параметры: маска угла возвышения (низкие спутники, чей сигнал идёт через большую толщу атмосферы, обычно отсекаются) и качество канала доставки поправок — радиомодем или мобильный интернет. Отдельная тема — контраст условий внутри одного маршрута: съёмка, начатая на открытой площади и ушедшая под фасады, даёт участки с разной плотностью надёжных GNSS-решений, и исполнитель должен понимать, какие части облака привязаны жёстко, а какие держатся на SLAM. Эти эффекты не «неисправности», а свойства технологии, и методика съёмки строится вокруг них — от выбора времени выхода до планирования маршрута и контрольных измерений.
Практический вывод для оператора: качество RTK-привязки — измеримая величина, а не обещание производителя. Журнал решения приёмника фиксирует для каждой эпохи статус (Fix или Float), число спутников, показатель геометрии и оценки точности по компонентам. Оператор сверяется с ним прямо в поле — где маршрут «просел», там нужен повторный заход; камеральный специалист использует журнал как паспорт привязки и указывает в передаче данных, какие участки облака опираются на фиксированное решение, а какие держатся на связности SLAM. Такая прозрачность — одно из главных отличий профессионального RTK-сканера от «приёмника в коробке»: прибор не только считает координаты, но и объясняет, насколько им можно верить.
Что даёт RTK-версия на практике: выбор комплекта
На примере линейки SHARE разница режимов видна наглядно. Базовая модель SLAM S20 SE — это классический мобильный сканер: геометрия около 1 см, привязка — системой объекта, интерьеры и обмеры для архитектуры и BIM. RTK-версия SHARE SLAM S20 SE RTK (489 000 ₽) добавляет GNSS-модуль с фазовым решением и точностью 0,8 см в реальном времени — то есть переход из «точного прибора» в «съёмочную систему» для фасадов, территорий, ИЖС и геодезических задач. Для протяжённых и крупных объектов в линейке есть тяжёлые сканеры: SLAM S100-16 RTK с дальностью 120 м и SLAM S100-32 PRO с дальностью 300 м и потоком 640 000 точек в секунду.
Логика выбора проста: масштаб задачи диктует класс прибора. Квартиры, офисы и небольшие фасады остаются территорией S20 SE RTK — компактный корпус, работа одним оператором, привязка на ходу. Протяжённые фасадные линии, кварталы, территории промышленных площадок и крупные стройки — это уже зона S100: большая дальность снимает количество проходов, а поток точек сокращает время на объекте. При этом принципиальная схема привязки едина для всей линейки: SLAM строит геометрию, RTK ставит её на координаты, контрольные точки подтверждают результат. Освоив методику на компактном приборе, бригада переносит её на старшие модели без переучивания — различие в весе и дальности, а не в логике работы.
| Вариант работы | Привязка | Точность | Типовой сценарий |
|---|---|---|---|
| SLAM без RTK | Система объекта, сшивка по мишеням | ~1 см относительная | Интерьеры, обмеры, BIM-модели |
| SLAM + RTK (Fix) | Абсолютная, реальное время | 0,8 см RTK-точность | Фасады, территории, геодезия, МСК |
| SLAM + постобработка (PPK) | Абсолютная, после съёмки | Сопоставима с RTK | Объекты без связи, ответственные съёмки |
| Статика / база + тахеометр | Обоснование на объекте | Миллиметры — сантиметры | Опорные сети, контроль |
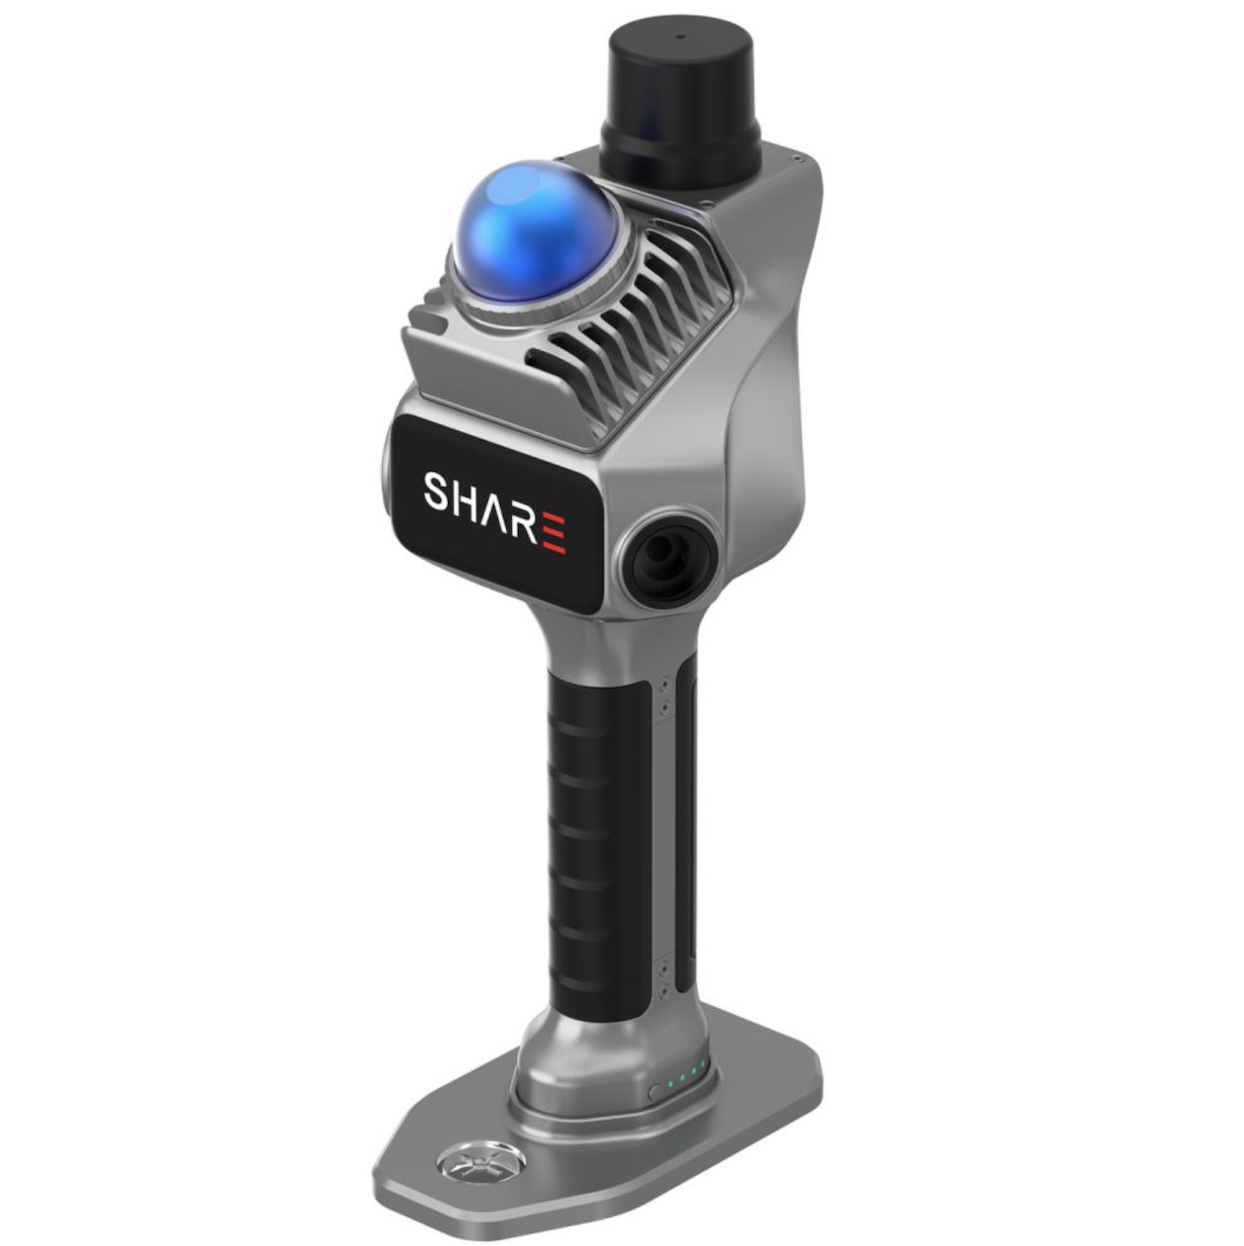
Подробный разбор прибора — в обзоре S20 SE RTK, а механика работы без мишеней — в статье про RTK-привязку без маркеров. Если перед вами стоит задача заменить стационарный терминал классом мобильных систем, полезен материал Чем заменить Leica BLK360 — там сопоставимы сценарии и бюджетные рамки. Практические кейсы, где RTK-привязка решает задачу целиком, — обмер БТИ на S20 SE RTK и тест фасада: RTK-обход.
Частые вопросы
Обязательно ли расставлять мишени при RTK-съёмке?
Нет. Привязку обеспечивает GNSS-трек, поэтому расстановка мишеней как обязательный этап исчезает. Контрольные точки на опорных знаках при этом остаются хорошей практикой — не для привязки, а для проверки: несколько контрольных измерений до и после маршрута дают объективную оценку достигнутой точности.
Какая точность будет в лесу или под кронами деревьев?
Под плотными кронами фазовое решение деградирует: часть маршрута сканер пройдёт в режиме Float или вовсе без надёжного GNSS. Гибридная архитектура сохраняет геометрию облака, а привязка удерживается по участкам с чистым небом — на краях маршрута, просеках, полянах. Ответственные съёмки в таких условиях планируют с опорными точками.
RTK и «точность 0,8 см» — это всегда сантиметр везде?
Нет. 0,8 см — заявленная RTK-точность в благоприятных условиях: открытое небо, фикс, качественные поправки. У фасадов, в переулках и под кронами реальная точность ниже, и её снижают методикой: маска угла, повторные заходы, контроль на точках с известными координатами.
Что выбрать: S20 SE или S20 SE RTK?
Если ваша продукция — интерьерные обмеры и BIM-модели, где систему координат задаёте вы сами, базовой SLAM-версии достаточно. Если облака должны попадать в местную систему координат, стыковаться с геодезией, топоосновой и отчётностью — нужна RTK-версия: у неё разница с базовой не только в приёмнике, но и в позиционировании данных как съёмочного материала.
RTK — это мост между «просто красивым облаком» и геодезическим продуктом, который можно сдать заказчику. Подобрать конфигурацию под ваши объекты и сравнить модели можно в линейке SHARE — выставим счёт для юрлица, дадим гарантию 1 год и организуем демо на вашем объекте.
3D-сканеры для задач из статьи
- ScanLine EasyScan HX2 — гибридный ручной, производство и реверс — 889 000 ₽
- Shining 3D EinScan HX2 — флагман-гибрид для сложных поверхностей
- Shining 3D FreeScan UE PRO — метрологический класс, контроль качества
Каталог SHINING 3D · демо перед покупкой · счёт для юрлица · гарантия 1 год.