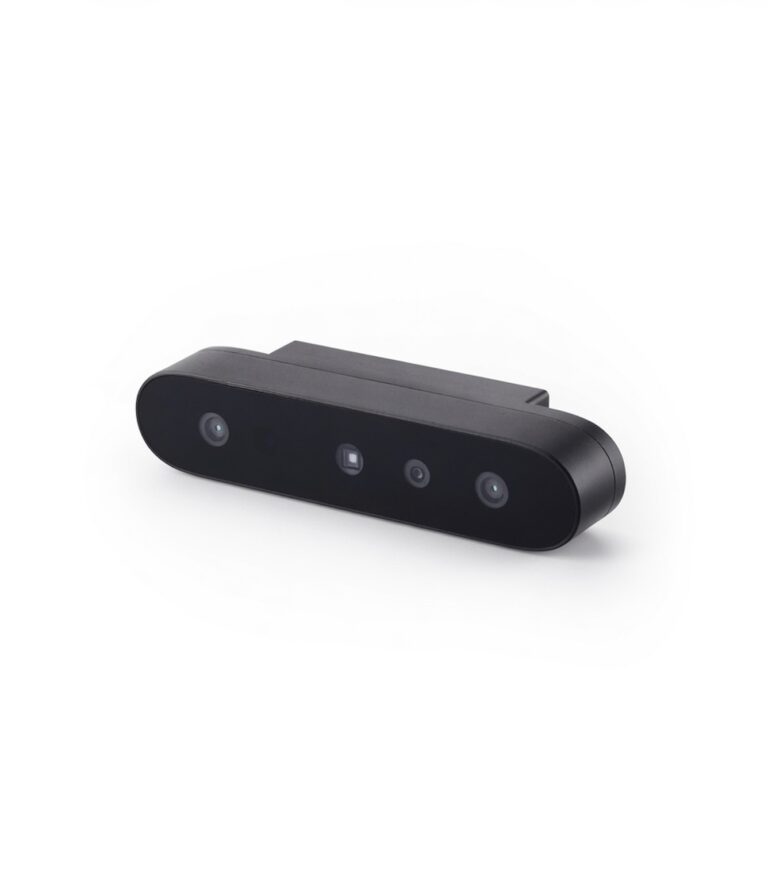
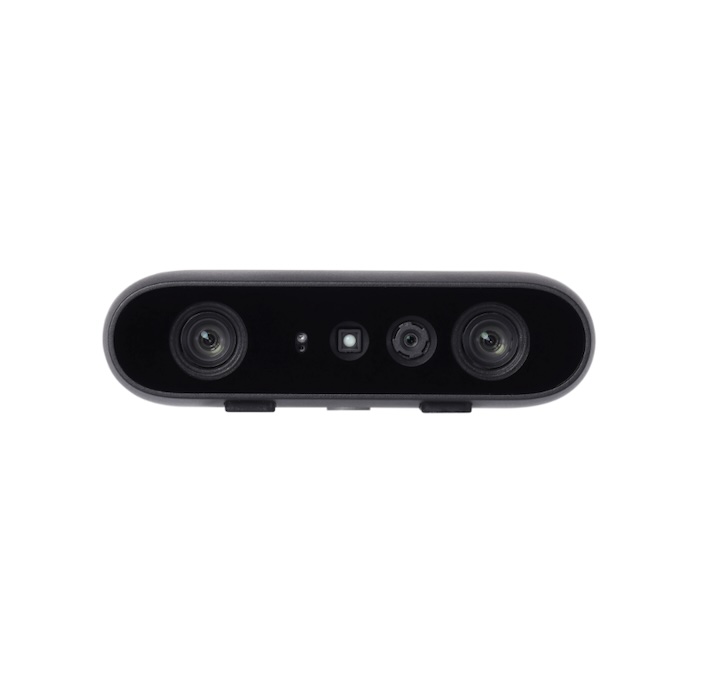
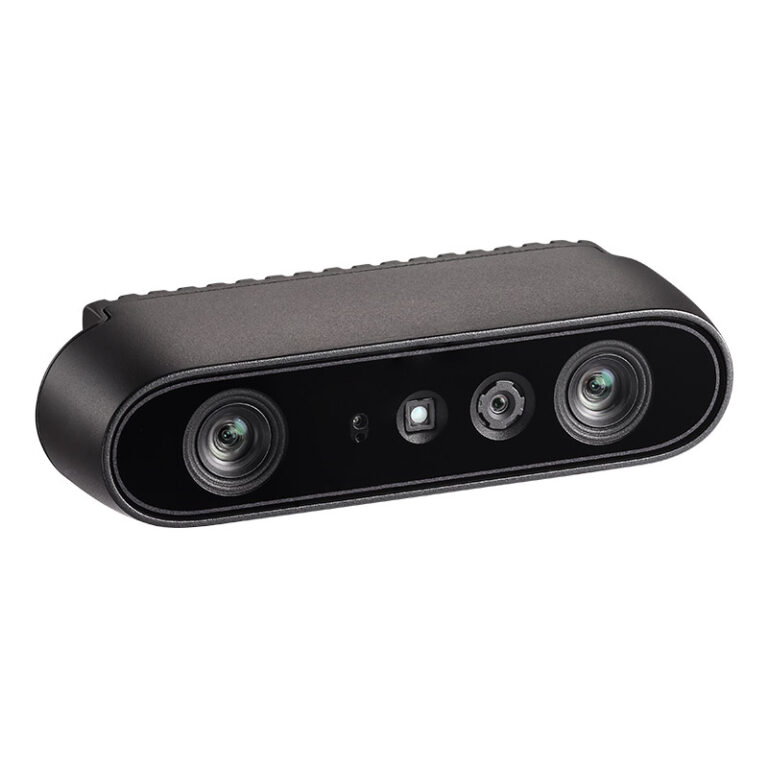
Инспекция мостов, опор ЛЭП, фасадов, дымовых труб и промышленных конструкций дронами давно перестала быть экзотикой — но именно вблизи конструкции БАС работает хуже всего. Причина в том, что дрон вблизи лишается своих опорных данных: GNSS-сигнал отражается от бетона и металла, оптический поток слепнет на однотонных поверхностях — гладкий бетон, крашенная сталь, оштукатуренный фасад не дают текстуры для счёта сдвига кадров. Пилот ведёт машину «на глаз», и каждый вылет — это риск касания: разбитые винты о стену, повреждённая опора, дорогой простой. Производители инспекционных БАС и интеграторы сервисов обследования ищут сенсор, который вблизи конструкции даст машине честные метры до объекта — и заодно соберёт объёмную модель дефектного участка прямо в полёте. Стереокамера глубины Orbbec Gemini решает обе задачи одним модулем.
Как камера глубины решает задачу
Активная стереокамера проецирует на конструкцию невидимую ИК-текстуру и измеряет расстояние до каждой точки поля зрения — включая те поверхности, где оптические системы не находят опорных признаков. Для полётного контура это значит: дрон получает поток «метры до конструкции» с частотой до 30 fps по всему фронту — от бетона опоры, от грани балки, от карниза фасада. Удержание дистанции становится замкнутым контуром: полётный контроллер держит заданный зазор к поверхности независимо от освещения и от того, есть ли у стены визуальная текстура. Это принципиально меняет характер работы вблизи: вместо «подлететь осторожно на глазок» — стабильный проход вдоль опоры на фиксированном удалении, повторяемый от смены к смене.
Второй контур — сама инспекция. Вместе с контролем полёта камера отдаёт карту глубины и синхронный цветной кадр: облако точек участка строится прямо в полёте. Трещины, сколы, коррозия и отслоения получают измеримые размеры — не «длинная трещина на фото», а протяжённость в сантиметрах, снятая с того же ракурса, что и дефект. Для обследования это переход от архива фотографий к геометрии: серии облаков точек по секциям сопоставляются между инспекциями, и рост дефекта виден в цифрах. Отчёт заказчику собирается из тех же данных — геометрия участка плюс привязанные к ней кадры.
Третье — автономность и безопасность машины. На дистанциях единиц метров стереокамера видит то, чего не видит ни GNSS, ни радар малой дальности: провисшие тросы, торчащую арматуру, леса, соседнюю ветку конструкции. Карта глубины встаёт в контур обхода препятствий, и полумгновенное «впереди тонкое препятствие на двух метрах» становится полётным событием, а не молитвой пилота. Для автоматических облётов по маршруту это разница между «выполнить миссию» и «довести миссию до конца без инцидентов».
Есть и четвёртый, накапливающийся эффект — данные. Серии облаков точек по секциям, привязанные к телеметрии, складываются в историю конструкции: дефекты получают координаты в системе объекта, а не номера кадров в папке. Инженер открывает модель опоры и видит трещину там, где она есть, с размерами за всё время наблюдений; отчёт для заказчика собирается из тех же данных без ручной разметки фотографий. Для сервисных компаний это переход от продажи лётных часов к продаже состояния объекта — а значит, к контрактам с повторяющейся выручкой, где сенсор, собирающий измеримую геометрию, и есть производственный актив.
Какую камеру взять
Выбор определяется классом БАС: лёгкие прототипы и машины до нескольких килограммов требуют минимальной массы и USB, серийные инспекционные платформы тянут промышленное исполнение с Ethernet и дальней зоной. Линейка Gemini покрывает оба класса общей логикой данных — карта глубины и SDK одинаковы.
| Вариант | Технология | Почему | Цена |
|---|---|---|---|
| Gemini 335L | активное стерео, ИК-проектор, стереобаза 100 мм | прототип и лёгкие БАС: диапазон 0,3–12 м без слепой зоны, USB, минимум массы, отработка контуров на реальной конструкции | 99 900 ₽ |
| Gemini 435Le | промышленная стереокамера с Ethernet | серийная инспекционная платформа: дальность до 20 м на подходе к объекту, промышленный интерфейс под бортовой компьютер | 99 000 ₽ |
| Gemini 335Le | промышленная стереокамера с защитой IP67 | работа в пыли и осадках: защищённый корпус для БАС, летающих у дорог, стройплощадок и в межсезонье | 99 000 ₽ |
Gemini 335L — точка старта проекта: минимальная масса на борту, подключение по USB к полётному компьютеру, полная карта глубины 0,3–12 м. На прототипе вы проверяете главное — поведение активного стерео на ваших фактических конструкциях: гладкий бетон, крашеный металл, сетчатые ограждения. Отсутствие слепой зоны важно именно для БАС: конструкция прямо перед корпусом не выпадает из карты, и контур удержания зазора работает до самых малых дистанций.
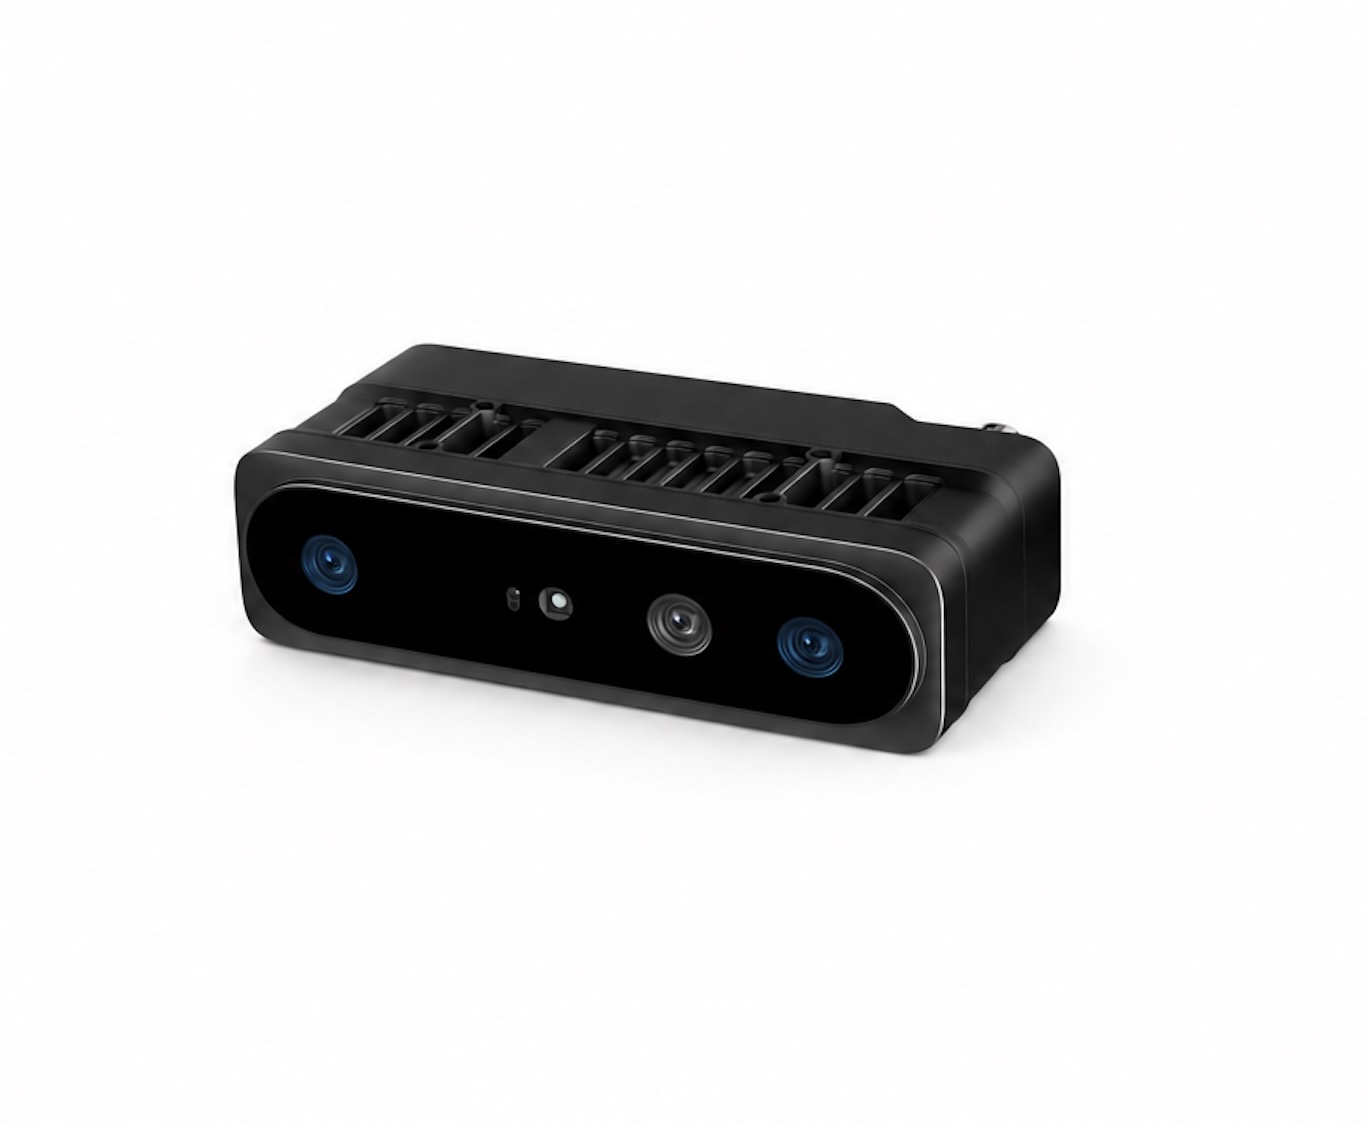
Gemini 435Le и 335Le — исполнение серийной машины. Ethernet держит поток на длине кабельной трассы до бортового компьютера и встаёт в общий сетевой сегмент платформы; дальность до 20 м у 435Le закрывает заход на объект с безопасного удаления и переход к ближнему проходу одной камерой. IP67-корпус 335Le рассчитан на пыль и капризы погоды — для сервиса инспекции, работающего по графику заказчика, а не по прогнозу. Как Gemini живёт на строительной технике и объектах, мы показывали в отдельном материале: Orbbec Gemini на стройке.
Технические особенности сегмента
Свет и фактура конструкций
Инспекция живёт в худшей для оптики среде: тень с одной стороны конструкции, солнце с другой, бетон без единой текстуры. ИК-проектор активного стерео решает это штатно — узор подсветки создаёт фактуру там, где её нет, и карта глубины не пустеет на гладком бетоне и крашеной стали. Ограничения тоже честные: сетчатые и решётчатые поверхности дают частичные измерения — сквозь решётку камера видит фон, и такие зоны размечаются в облаке как низкодостоверные; прозрачные элементы — остекление, экраны — измеряются по правилам работы со стеклом: по бликам и кромкам, с контролем доверия к данным. Направленное солнце в объектив — общий для всех оптических камер фактор: маршрут облёта строится так, чтобы заход на солнце не попадал в критическую фазу прохода.
Дистанции и полётный профиль
Ближний проход вдоль конструкции идёт на дистанциях от полуметра до нескольких метров — в самой плотной зоне стереокамеры, где разрешение по глубине максимально. Минимальная дистанция 0,3 м означает, что и контактный зазор перед корпусом остаётся под контролем карты. Дальность до 12 м у 335L хватает на стандартную секцию опоры; для заходов с большого удаления берите 435Le с дальностью до 20 м. Монтаж на БАС диктует свои требования: жёсткое крепление вдали от вибрирующих плоскостей винтов, окно объектива вне потоков от пропеллеров, продувка при посадке — практика инспекционных команд сводится к простому регламенту, и камера в него встаёт как штатный сенсор полётного стека.
Софт и полётный стек
Интеграция — через Orbbec SDK v2 или ROS 2: карта глубины и RGB подписываются в полётный контур и в контур съёмки данных. Типовая архитектура инспекционного БАС: поток глубины — в контроллер удержания зазора и обхода препятствий, синхронные кадры и облака точек — в бортовой журнал миссии с привязкой к телеметрии. После посадки облака секций сшиваются в модель участка и уходят в отчёт. Один и тот же код работает на прототипе с 335L и на серийной машине с 435Le — платформа общая, различается только интерфейс подключения.
Частые вопросы
Заменяет ли камера глубины лидар на борту?
На ближних дистанциях инспекции — во многом да: стереокамера дешевле и легче, отдаёт плотную карту с частотой до 30 fps и цветной кадр в одном устройстве, а лидар этой дальности — отдельный дорогой модуль без картинки. Лидар остаётся незаменимым там, где нужны сотни метров и полевые облака целых объектов — это уже задача другого этапа обследования. Рабочая связка серийных инспекционных платформ: стереокамера на контуре полёта и ближней съёмке, лидар — на общий план объекта.
Не мешает ли солнце ИК-подсветке проектора?
Прямое солнце в кадр — ограничение любой оптической камеры глубины, и конструкция маршрута должна это учитывать: критические проходы не планируются против солнца. При этом рассеянный дневной свет и тень от самой конструкции на измерения активного стерео не влияют: подсветка проектора создаёт собственную фактуру, и карта остаётся плотной там, где пассивные стереосистемы слепнут. Проверку стоит делать на вашей фактической геометрии — на стенде или пилотном облёте. Практический ориентир: критичные к точности проходы вдоль поверхности ставьте в ту часть маршрута, где объект в тени, а обзорные залёты с большого удаления оставьте освещённым ракурсам — там погрешность глубины менее критична.
Какая камера для лёгкого квадрокоптера — 335L или что-то легче?
В линейке Orbbec, которую мы поставляем, 335L — самый лёгкий полноразмерный вариант с длинной базой и диапазоном 0,3–12 м; для микро-БАС масса всегда решающий бюджет, и компромиссы ищутся в геометрии монтажа, а не в урезании функциональности. Промышленные 435Le и 335Le тяжелее и рассчитаны на платформы с ресурсом под них. Начинайте проект с 335L: если контуры работают на ней, апгрейд до промышленного исполнения не переписывает ПО.
Соберём зрение для вашего инспекционного БАС: Каталог Orbbec на LUWAM — прототипирование на нашем демо-стенде, счёт для юрлица, гарантия 1 год. Карточки моделей: Gemini 435Le и Gemini 335L.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.