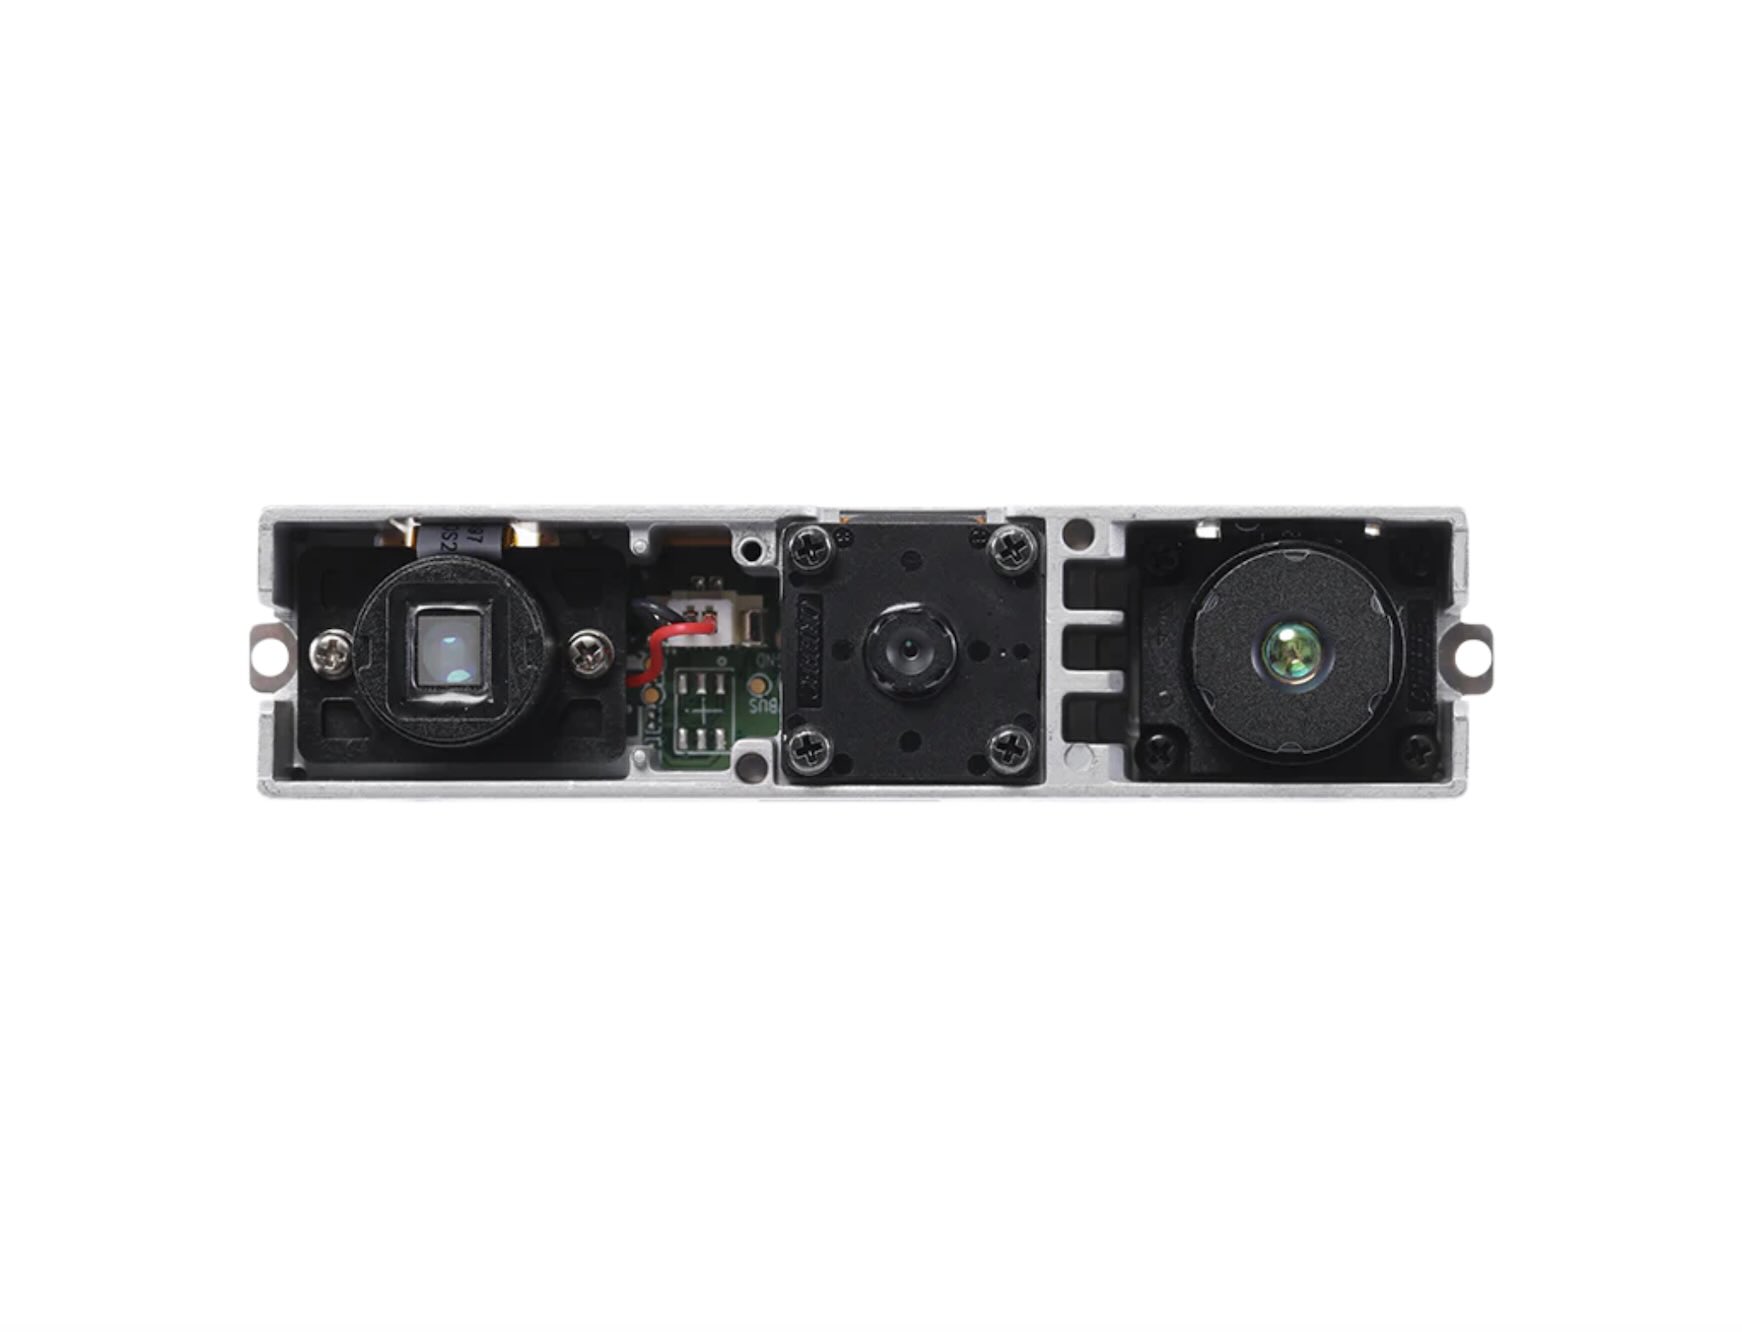
Бытовой робот-пылесос — самый массовый мобильный робот в мире, и именно на нём покупатель быстрее всего замечает, что навигация «сырая». Команды разработки бытовой робототехники и производители устройств под собственными марками собирают один и тот же набор претензий: машина ровно едет по комнате, но не видит провод от зарядки, запутывается в шнурках, проезжает по носкам и документам, бьётся о порожек и застревает под низким диваном. Причина известна: одноплоскостной лидар видит мир только на высоте собственного вращения — это «этажерка» из одного разреза, и всё, что ниже или выше этой плоскости, для робота не существует. Контактный бампер и ИК-датчик срабатывают в последний момент — после удара. Для бренда это возвраты, негативные отзывы и дорогая поддержка. Камера глубины Orbbec закрывает разрыв между «вижу стену на одном уровне» и «вижу сцену целиком» — одним компактным модулем, который встраивается в корпус устройства.
Как камера глубины решает задачу
Карта глубины — это поток измерений, в котором у каждого пикселя есть расстояние в метрах. Для робота-пылесоса это означает, что препятствие обнаруживается на любой высоте и с оценкой размера: провод на полу, носок, порожек, свисающий шлейф, ножка стула, край низкого дивана. Алгоритм больше не угадывает по силуэту — он измеряет высоту объекта и принимает решение по геометрии: переехать (провод лежит на полу и эластичен), объехать (коробка выше клиренса) или остановиться (препятствие перегораживает проезд целиком). Именно объёмность отличает камеру глубины от одноплоскостного лидара, который честно сообщит о ножке стула, но промолчит о коробке, стоящей на полу в полуметре от неё.
Второй уровень — сама навигация. Геометрия комнаты читается из карты глубины напрямую: стены, углы, дверные проёмы и крупные предметы мебели — это устойчивые ориентиры, по которым робот строит карту квартиры, делит её на зоны и возвращается к доку. Под диваном и кроватью, где классические визуальные системы слепнут из-за недостатка света и повторяющихся текстур, активная подсветка камеры продолжает отдавать достоверную геометрию — робот не теряется в «тёмной комнате», которую ему приходится убирать.
Третье — экономика встраивания. Камера отдаёт поток глубины и RGB по стандартному интерфейсу, данные забираются через Orbbec SDK v2, и вы сами решаете, какая часть обработки живёт на борту: базовая фильтрация и выделение препятствий считаются на SoC робота, в контроллер моторов уходит уже компактный сигнал «впереди объект, высота такая-то», а не сырая картинка. Это позволяет держать бортовую электронику дешёвой: тяжёлые вычисления не нужны, нужна дисциплина интеграции — и один модуль вместо связки «лидар + набор ИК-датчиков + бампер с микропереключателями».
Отдельный слой ценности — знания о доме, которых не даёт ни один другой сенсор. Из карты глубины собираются зоны, которые раньше приходилось задавать вручную: границы ковров (для усиления всасывания), запретные зоны у миски питомца и у ёлки, виртуальные стены в проёмах, отметка порогов и ступеней. Пользователь задаёт это один раз в приложении, робот держит данные в карте и применяет сам — а камера при каждом следующем посещении комнаты проверяет, что нарисованные границы всё ещё соответствуют реальной геометрии, и сообщает, если мебель переставили. Для продукта это измеримая разница в оценках: меньше «застрял» и «разлил», больше «сам разобрался».
Какую камеру взять
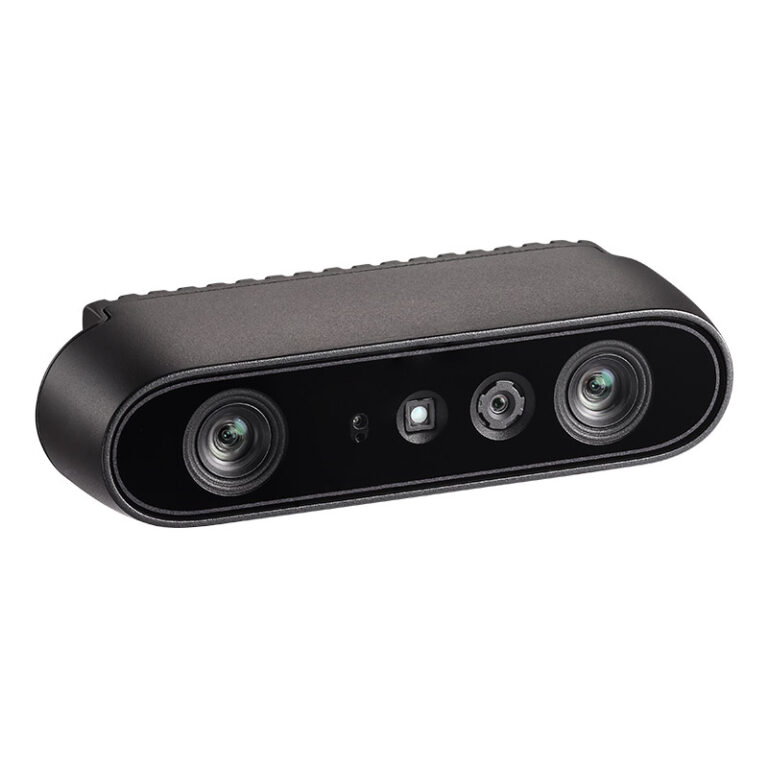
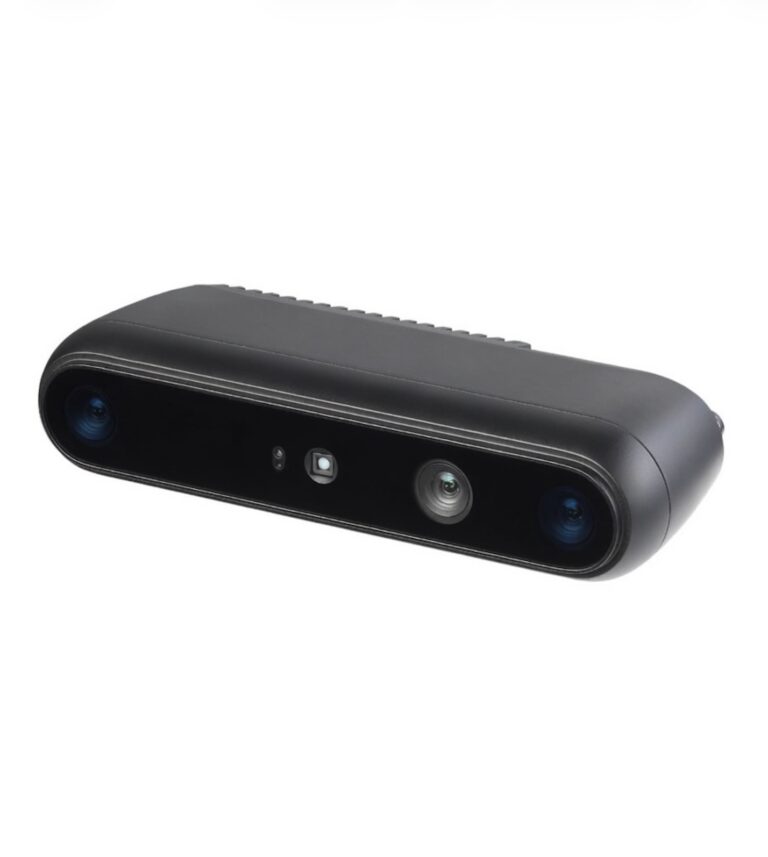
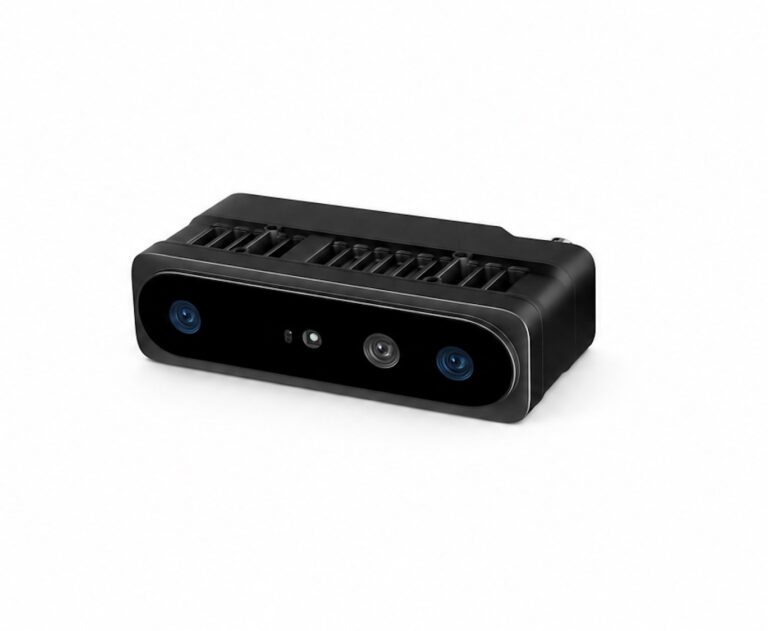
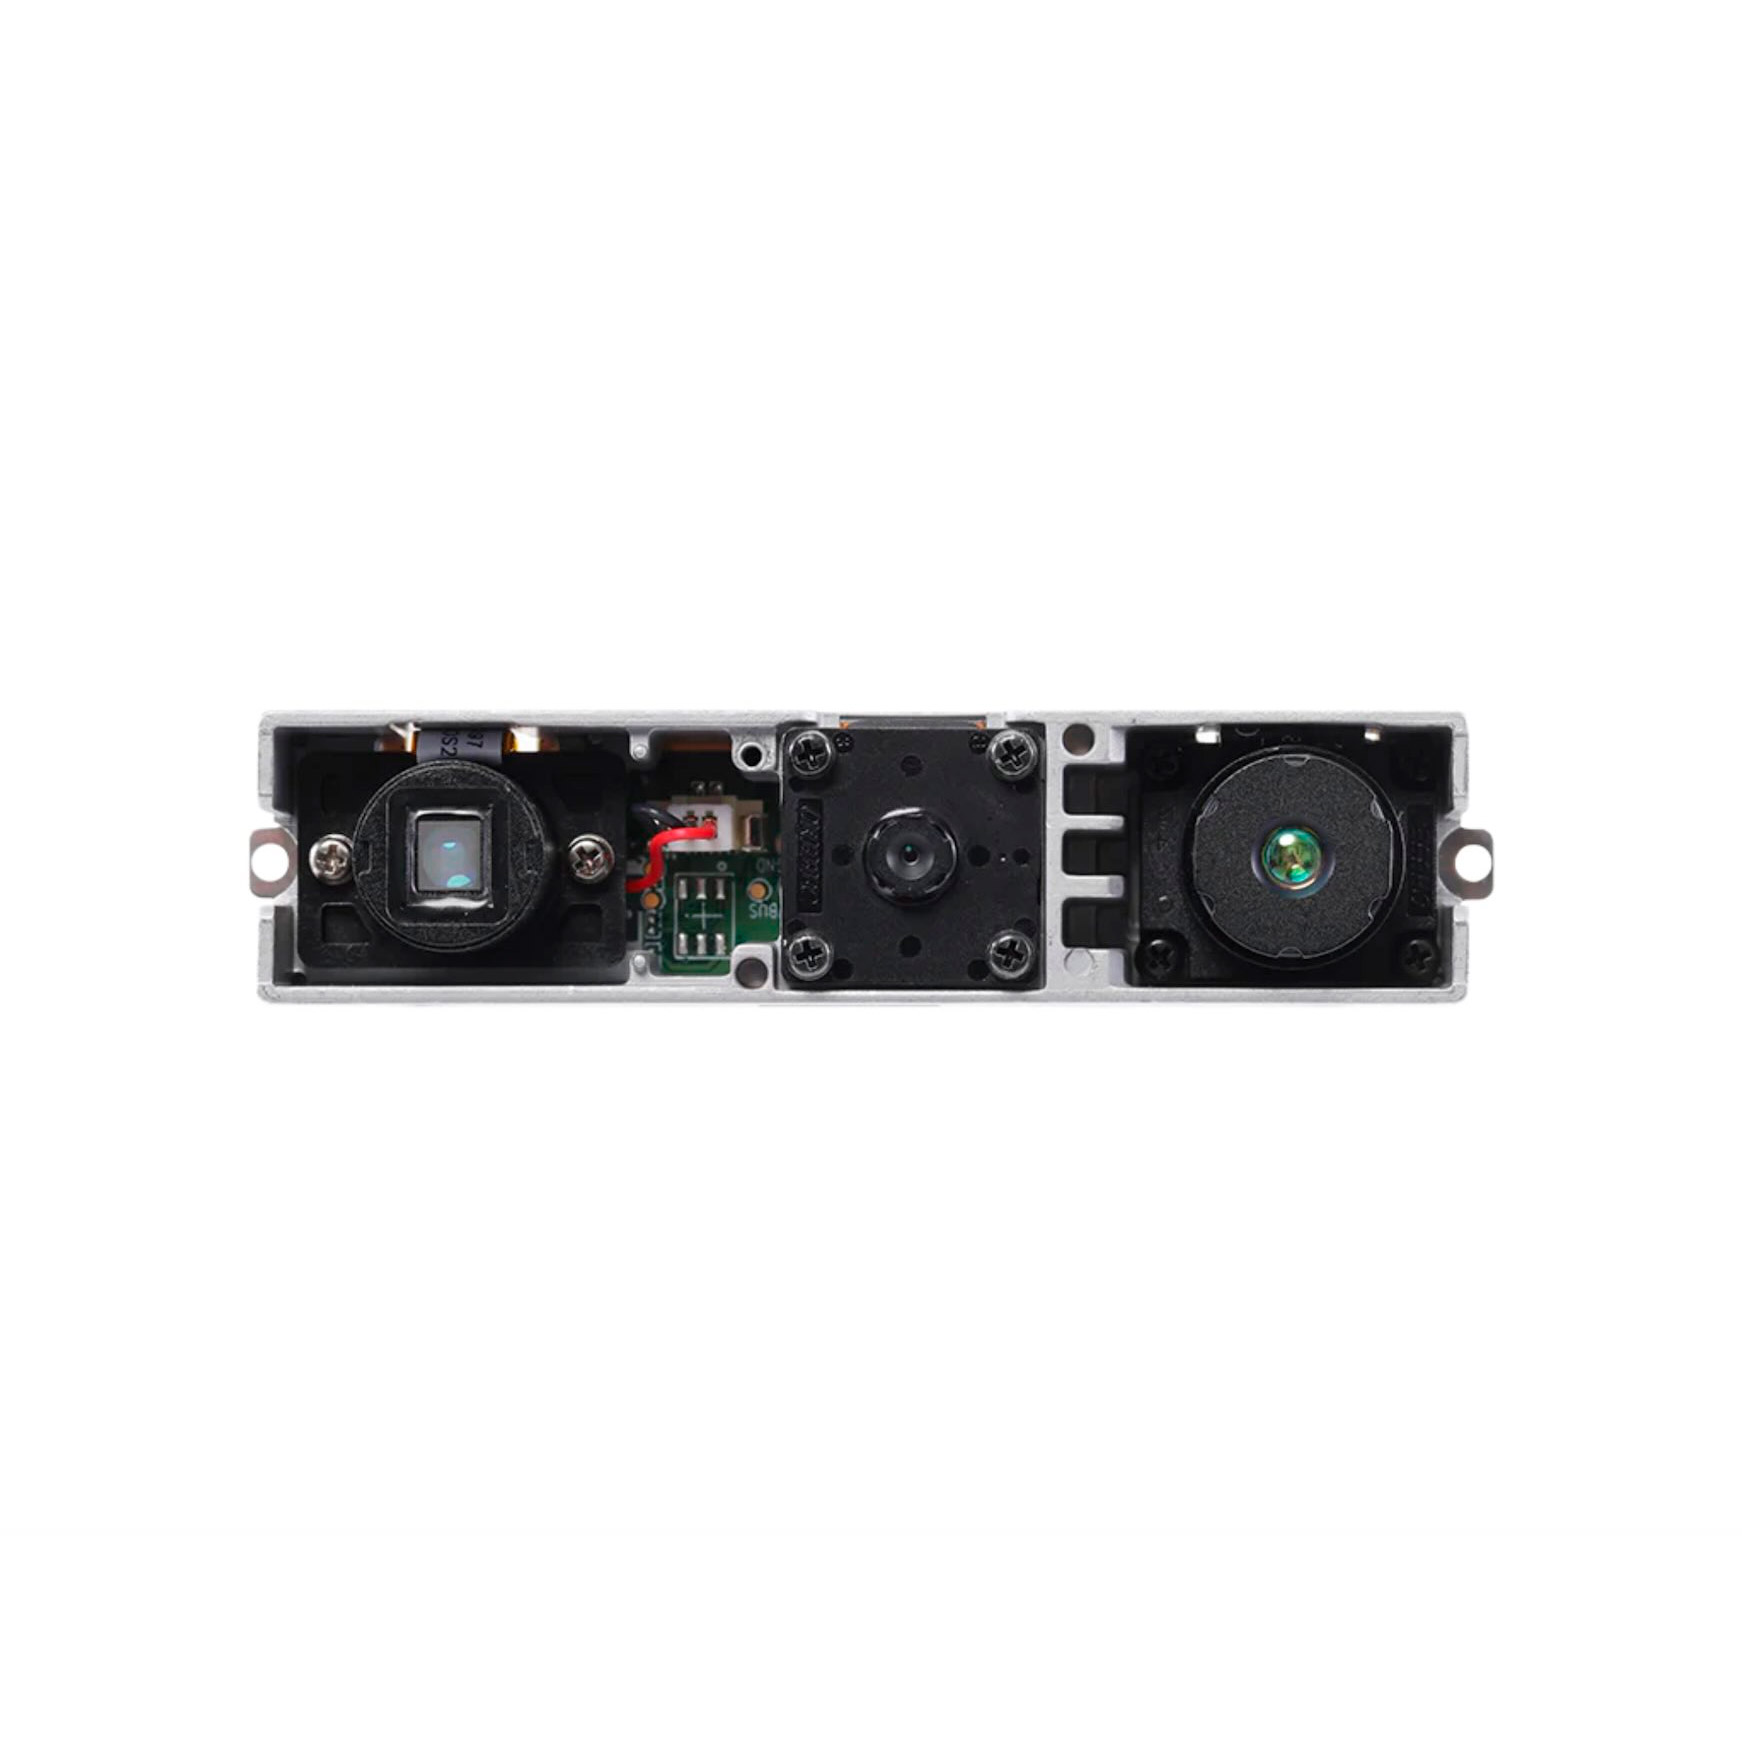
Для серийного бытового робота камера — это компонент, и выбирать её нужно по логике OEM: форм-фактор, крепление, цена на тираж, единый SDK на все ревизии. Линейка Orbbec Astra создана ровно под такой сценарий; для отработки алгоритмов удобна полноразмерная модель на стенде, для корпуса — компактная серия Mini.
| Вариант | Технология | Почему | Цена |
|---|---|---|---|
| Astra Mini Pro | компактная камера глубины для встраиваемых систем | базовый выбор для корпуса робота: миниатюрное исполнение, рабочая зона рассчитана на ближнюю дистанцию, OEM-серия с единым SDK | 49 000 ₽ |
| Astra Mini S | компактная камера глубины для встраиваемых решений | модификация для сервисных роботов и ревизий устройства, где нужна отдельная версия серии с собственной механикой врезки | 65 000 ₽ |
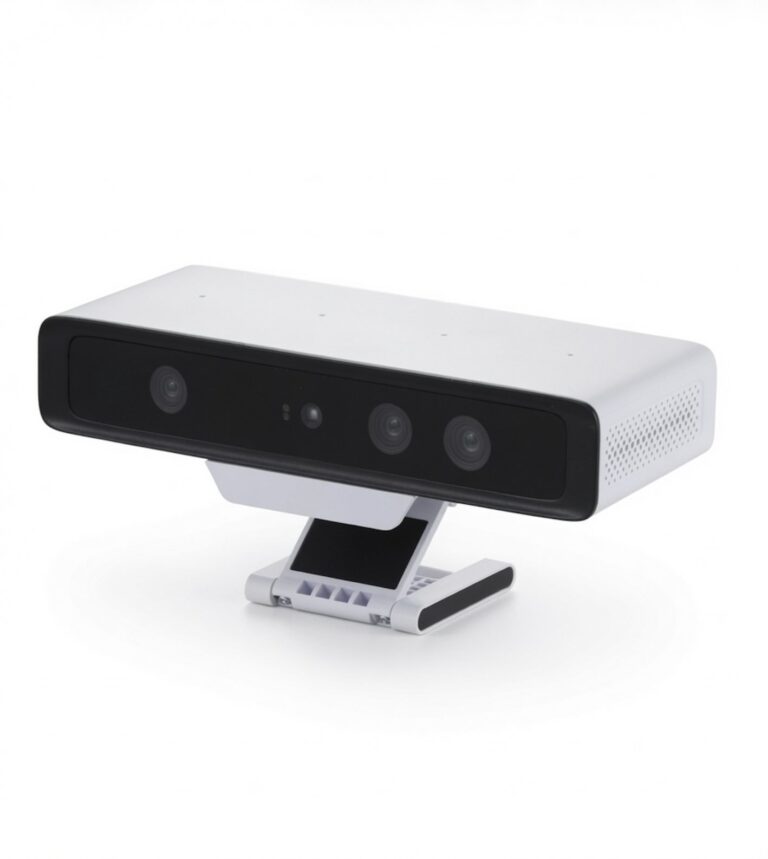
| Astra 2 | структурированный свет + IMU | лабораторный стенд: полноразмерный корпус, диапазон 0,6–8 м, IMU и структурированный свет, точный вблизи — алгоритмы отрабатываются до врезки в корпус | 99 900 ₽ |
Astra Mini Pro — рабочая лошадка проекта: корпус спроектирован как компонент вашего изделия, а не как прибор на столе. Её цена критична именно на тираже: разница в несколько десятков тысяч рублей на сотню устройств превращается в бюджет целого этапа разработки. Ближняя рабочая зона для пылесоса — не ограничение, а соответствие задаче: роботу не нужно видеть на двенадцать метров, ему нужна достоверная геометрия на дистанции от препятствия до следующего поворота.
Astra 2 мы рекомендуем как модель отработки: на стенде с ноутбуком вы за считанные дни проверяете, как ведёт себя карта глубины на ваших реальных препятствиях — проводах, коврах с ворсом, тёмном паркете. Структурированный свет даёт плотную карту на однотонных поверхностях, где стерео слепнет, а встроенный IMU помогает при любых экспериментах с наклоном сенсора. Когда алгоритм готов, та же логика переносится на Mini-серию без смены SDK.
Есть и производственный аспект, о котором вспоминают поздно: камера встраивается в каждый выпускаемый робот, и её поведение должно проверяться на линии. Одна платформа для прототипа и серии упрощает и это — тестовые сценарии, написанные против SDK на стенде, переиспользуются в выходном контроле: карта глубины эталонной мишени, стабильность потока, отсутствие мёртвых зон после сборки корпуса. Единый SDK на Astra Mini Pro и Astra Mini S позволяет держать один комплект инженерной документации и один регламент контроля качества на обе модификации, не раздваивая производство.
Технические особенности сегмента
Свет и поверхности
Квартира — это полумрак под мебелью, ковры с ворсом и глянцевый паркет. Активная подсветка камеры снимает первую проблему: геометрия считывается и в тёмной комнате, где визуальная навигация по картинке бессильна. Структурированный свет силён именно вблизи и на однотонных поверхностях — стена, ламинат, ткань дивана дают плотную карту глубины. Что нужно учесть в механике: прямые солнечные лучи и бликующие поверхности остаются ограничением любой оптической технологии глубины, поэтому окно датчика в корпусе стоит размещать так, чтобы солнце не било в объектив врасплох, а рабочие сценарии — уборка в полдень с открытыми шторами — проверять на прототипе отдельно.
Дистанции и высота установки
Рабочая сцена робота-пылесоса компактна: препятствия обнаруживаются на дистанции от долей метра до пары метров перед корпусом, и именно ближняя зона — сильная сторона платформы Astra. Ключевой инженерный вопрос — высота и наклон установки: датчик на низком корпусе смотрит вперёд-вниз, и его поле зрения должно одновременно покрывать и «слепую» зону у бампера, и полосу пола на подходе. Эти углы считаются на этапе эскизной механики: окно камеры, угол наклона и высота над полом определяют, увидит ли робот провод за полсекунды до контакта или в момент, когда уже поздно тормозить. Отдельно проектируется кабельная трасса: модуль сидит на шлейфе с запасом на разборку корпуса, и разъём не должен оказаться под натяжением при снятии верхней крышки в сервисе.
Софт и вычисления
Интеграция начинается с Orbbec SDK v2: потоки глубины и RGB забираются стандартными вызовами, для прототипирования на ROS 2 есть готовые обёртки — стенд собирается без собственной драйверной работы. Дальше типовой путь бытового робота: фильтрация карты глубины, выделение препятствий и разметка проходимости на борту, сжатие результата до сигналов для навигационного стека. Отдельный плюс единой платформы — жизненный цикл: Astra Mini Pro и Astra Mini S работают через один SDK, поэтому смена компонента между ревизиями устройства не ломает программную часть.
Частые вопросы
Не избыточна ли камера, если в устройстве уже стоит лидар?
Это разные уровни информации. Лидар даёт один горизонтальный разрез — по нему робот уверенно объезжает стены и мебель «в рост», но провод, носок или порожек существуют для него только после контакта. Камера глубины добавляет объём: высоту и форму препятствия, по которым алгоритм различает «переехать» и «объехать». Связка лидар плюс камера — типовая архитектура средних и старших моделей; на младших камера способна взять на себя и обнаружение препятствий, и построение карты.
Выдержит ли датчик пыль и влажную уборку?
В бытовых роботах окно камеры закрывается декоративной вставкой из прозрачного пластика, а обслуживание сводится к протирке в регламенте — так же, как для окна лидара. Миниатюрная серия Astra рассчитана на монтаж внутри устройства, а не на открытую эксплуатацию: продувайте корпус и держите окно чистым, и датчик отрабатывает ресурс устройства. Для техники, которая работает под дождём и в грязи, правильнее смотреть на промышленные IP67-модели Gemini — но в квартире этот запас защиты не нужен.
Почему не Femto Bolt — она же видит дальше?
Femto Bolt — iToF-платформа под работу в помещении с людьми и большими сценами, и в компактный корпус бытового робота она встраивается хуже: выше цена, больше корпус, а дальность 0,1–5,5 м роботу-пылесосу попросту не нужна. Платформа Astra выигрывает здесь по форм-фактору и цене компонента. Логика выбора простая: люди и комнаты — iToF, устройство вблизи — структурированный свет и компактное исполнение.
Подберём камеру под вашего робота: Каталог Orbbec на LUWAM — прототипирование на нашем демо-стенде, счёт для юрлица, гарантия 1 год. Карточки моделей: Astra Mini Pro и Astra Mini S.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.