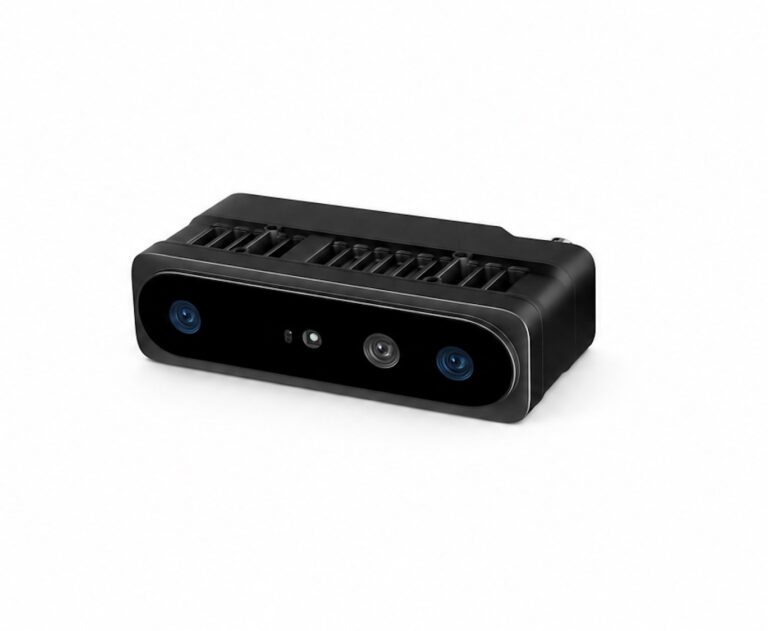
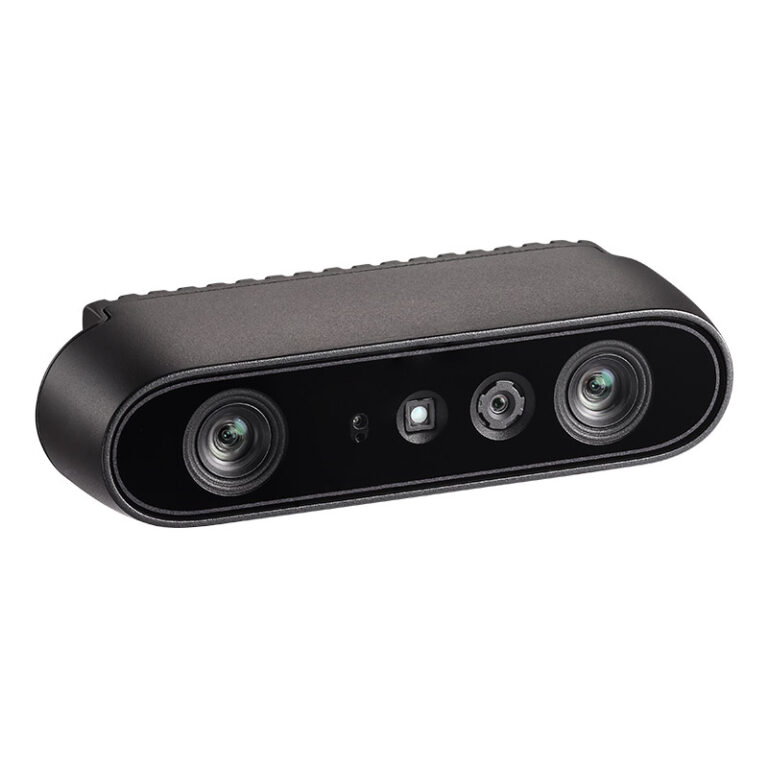
Складской автономный робот (AMR) работает в среде, которая непрерывно меняется: стеллажи переставляют, погрузчики и рохли снуют между проходами, люди появляются там, где вчера никого не было, а часть проходов освещается неравномерно или вовсе остаётся в полумраке. Интеграторы и производители AMR знают цену каждой ошибке: наезд на человека — это остановка эксплуатации и разбирательства, а застрявший в проходе робот блокирует целую секцию склада. Ультразвук и ИК-бампер дают только факт «впереди что-то есть» в последний момент, 2D-лидар безопасности работает в одной плоскости, а обычная камера теряет картинку в тёмных зонах и при контровом свете от дверей и фонарей. Стереокамера глубины Orbbec Gemini закрывает именно эту дыру: объёмное зрение впереди робота, достоверные метры до препятствия и устойчивая работа там, где визуальные системы слепнут.
Как камера глубины решает задачу
Активная стереокамера проецирует на сцену невидимую ИК-текстуру и измеряет глубину по смещению точек между двумя сенсорами. Результат — плотная карта глубины с частотой до 30 fps, где каждое препятствие имеет расстояние и высоту: свисающий с паллеты угол картона, открытая дверца стеллажа, человек, вошедший в проход, колесо рохли. Для AMR это переводится в два контура. Первый — безопасность: объёмное поле впереди корпуса сравнивается с тормозным путём, и робот снижает скорость заблаговременно, а не по сигналу бампера после контакта. Второй — навигация: геометрия проходов и ориентиры читаются из карты глубины, и робот уверенно ведёт себя в зонах, где одноплоскостные системы видят «пустоту».
Второе свойство принципиально для склада — устойчивость к переменному освещению. Стереокамера с активной подсветкой измеряет геометрию независимо от того, ярко ли в проходе: ИК-проектор дорисовывает текстуру на однотонных коробках и бетонном полу, где пассивная стереопара не находит точек для сопоставления. Перепад между тёмным проходом и освещённой зоной у ворот перестаёт быть источником сбоев: карта глубины остаётся равномерной, тогда как картинка обычной камеры в такой сцене «рассыпается» на пересвет и чёрный силуэт.
Третий эффект — качество карты перемещений, которое накапливается от смены к смене. Объёмные препятствия попадают в costmap с высотой и границами, поэтому маршруты планируются не вокруг «зоны подозрения», а вокруг фактической геометрии: открытая дверца стеллажа сужает проезд на конкретные полметра с конкретной стороны, и робот прокладывает путь по оставшейся ширине, а не объезжает весь проход. Со временем те же данные становятся материалом для эксплуатации: карты трафика показывают, где машины и люди пересекаются чаще всего, и перестановка одного стеллажа или разметка пешеходной дорожки решают то, что раньше «лечили» снижением скорости всего парка.
Третье — предсказуемость дальности. База 100 мм у Gemini 335L даёт уверенную оценку глубины на дистанциях, где короткобазные модули уже шумят, а рабочий диапазон до 12 м покрывает и зону перед корпусом, и весь короткий поперечный проход. Для AMR это значит более раннее обнаружение: робот видит препятствие там, где ещё успевает плавно затормозить и перестроить маршрут, а не экстренно останавливаться. В промышленном исполнении Gemini 435Le дальность расширяется до 20 м — этого хватает для длинных магистральных проездов между секциями.
Какую камеру взять
Выбор внутри линейки Gemini сводится к этапу проекта и условиям эксплуатации: на прототипе важна скорость интеграции, в серийном промышленном роботе — интерфейс, питание и защита корпуса. Логика следующая: разрабатываете и обкатываете алгоритмы — берите 335L, выпускаете промышленную серию с бортовым ПК на Ethernet — 435Le, ставите робот в пыльный цех и влажные зоны — 335Le с защитой IP67.
| Вариант | Технология | Почему | Цена |
|---|---|---|---|
| Gemini 335L | активное стерео, ИК-проектор, стереобаза 100 мм | разработка и прототип: диапазон 0,3–12 м без слепой зоны, USB, быстрая интеграция, плотная карта глубины на переменном свете | 99 900 ₽ |
| Gemini 435Le | промышленная стереокамера с Ethernet | серийный AMR: дальность до 20 м для магистральных проездов, промышленный интерфейс и питание под бортовую электронику | 99 000 ₽ |
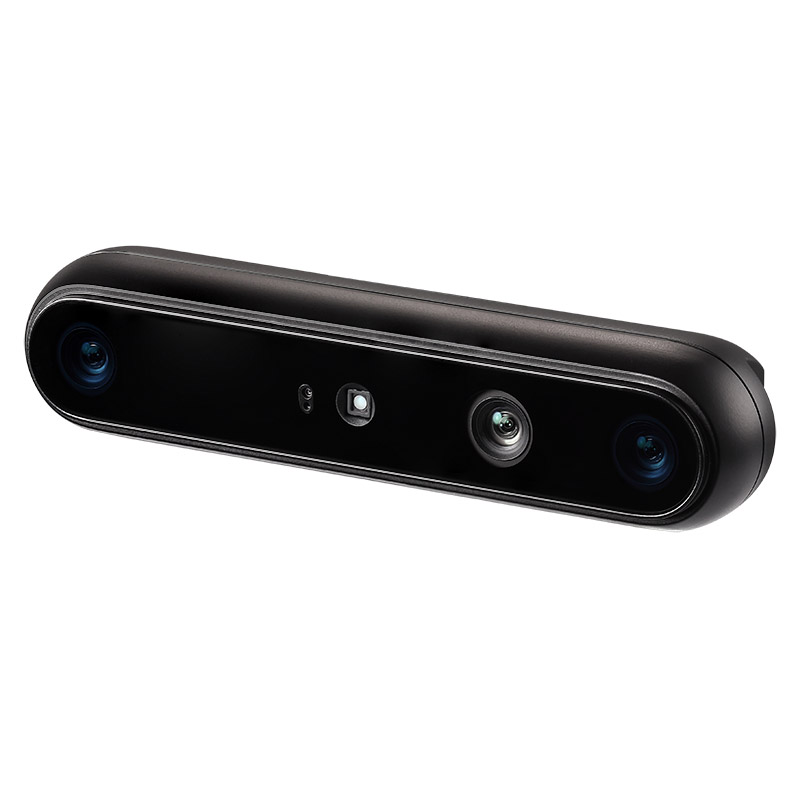
| Gemini 335Le | промышленная стереокамера с защитой IP67 | пыльные и влажные зоны: корпус защищён от пыли и струй, Ethernet — кабель тянется без потери качества на длине корпуса робота | 99 000 ₽ |
Gemini 335L — точка входа в платформу: одна и та же карта глубины, тот же SDK, короткий путь от идеи до работающего обхода препятствий на реальном складе. На прототипе вы проверяете главное — поведение камеры на вашей фактической среде: тёмные проходы, бликующий стрейч-плёнкой груз, контровой свет у доковых ворот. Если вы переезжаете со стереокамер другого вендора, миграция на Orbbec SDK v2 обычно проще, чем кажется, — мы разбирали этот переход отдельно: RealSense или Orbbec Gemini.
Gemini 435Le и 335Le — исполнение для серии. Ethernet вместо USB решает сразу две задачи серийной машины: кабельную трассу на всю длину корпуса без потери потока и единый сетевой сегмент бортовой электроники. IP67-исполнение 335Le снимает вопрос пыли у зоны упаковки и влажной уборки полов. На этих моделях карта глубины встаёт в навигационный стек через ROS 2 или напрямую через Orbbec SDK v2 — интеграционный код, написанный на 335L, переносится без переписывания.
Если же парк работает не только внутри склада — дворовые перегрузки, рампы, открытые площадки — в линейке есть и уличная модель Gemini 345Lg с защитой IP67, рассчитанная на автономных роботов вне помещений: дождь, пыль, перепады температур. Правило выбора простое: среда эксплуатации определяет исполнение, дистанции определяют модель, а ПО остаётся одним и тем же. Такой набор закрывает весь путь проекта — от лабораторного прототипа на 335L до промышленной машины на 435Le и уличного сценария на 345Lg — без смены платформы и без переписывания навигации.
Технические особенности сегмента
Свет и помехи
Склад освещён неровно: светодиодные линии над проходами, тени между секциями стеллажей, контровой свет у доков. Стереокамера с активной подсветкой переживает этот диапазон без калибровки под каждое время суток: геометрия измеряется по ИК-текстуре, а не по видимой картинке. Отдельный практический момент — соседние роботы: если в зоне работают несколько машин с ИК-подсветкой, разнесите модуляции или ракурсы, стандартная синхронизация потоков через SDK это покрывает. Направленный солнечный свет через окна остаётся общим ограничением оптических технологий — его учитывают расстановкой маршрутов, а не сменой камеры.
Дистанции и монтаж
Рабочая дальность выбирается по тормозному пути и ширине проездов. Для пешеходных скоростей в узких проходах диапазона 0,3–12 м у 335L достаточно с запасом; для магистральных проездов на скорости берите 435Le с дальностью до 20 м — робот получает больше времени на реакцию. Минимальная дистанция около 0,3 м означает отсутствие слепой зоны непосредственно перед корпусом: препятствие у самого бампера не исчезает из карты, и бампер остаётся последним рубежом, а не единственным датчиком. Монтируется камера на фронтальной части корпуса, без вибрации от шасси — жёсткое крепление прямо влияет на чистоту облака точек.
Софт и интеграция
Платформа Gemini подключается через Orbbec SDK v2, для робототехнического стека есть поддержка ROS 2 — потоки глубины и RGB подписываются в стандартные узлы навигации. Типовая архитектура AMR: карта глубины фильтруется и сводится в costmap, объёмные препятствия размечаются по высоте, сигналы безопасности уходят в контроллер движения. Для серийных машин на Ethernet потоки забираются по сетевому сегменту борта, и тот же код работает и на прототипе с USB, и на промышленном исполнении — различие только в физическом интерфейсе. На обслуживаемых парках стоит сразу закладывать телеметрию сенсора: счётчики потока, состояние проектора и деградация карты в окно диагностики — это превращает «робот стал хуже ездить» в конкретную заявку на чистку окна или замену модуля.
Частые вопросы
Чем Gemini лучше классического лидара безопасности?
Они решают разные задачи, и в зрелой машине работают вместе. Лидар безопасности — это защитная плоскость и сертифицированный стоп; камера глубины — объёмное восприятие впереди по курсу: высота и форма препятствия, свисающие грузы, люди в проходе, геометрия маршрута. Лидар сработает на ножке стеллажа, но промолчит о картонном углу на высоте пояса. Камера даёт навигации материал для плавного маневра задолго до зоны экстренного торможения.
Достаточно ли одной камеры на корпус?
Для большинства внутрискладских AMR — да: фронтальная камера с диапазоном 0,3–12 м покрывает зону движения и маневрирования. Добавлять сенсоры стоит по сценарию: движение задним ходом закрывается второй камерой или бюджетным датчиком, очень длинные проезды на высокой скорости — 435Le с дальностью до 20 м. Правило простое: наращивайте сенсорику там, где фактические маршруты создают зоны, не покрытые фронтальным полем зрения.
Что сложнее всего в миграции с других стереокамер?
Обычно не SDK, а режимы работы: у каждой платформы свои настройки экспозиции ИК-сенсоров и проектора, и на новом железе сценарии со стеклянными и глянцевыми поверхностями стоит перепроверить. Orbbec SDK v2 даёт полный доступ к настройкам потока, поэтому перенастройка занимает дни, а не недели. На прототипе мы рекомендуем отрабатывать худшие случаи вашей среды — бликующая плёнка, тёмный проход, контровой свет — и фиксировать настройки под них.
Подберём камеру под ваш AMR: Каталог Orbbec на LUWAM — прототипирование на нашем демо-стенде, счёт для юрлица, гарантия 1 год. Карточки моделей: Gemini 335L и Gemini 435Le.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.