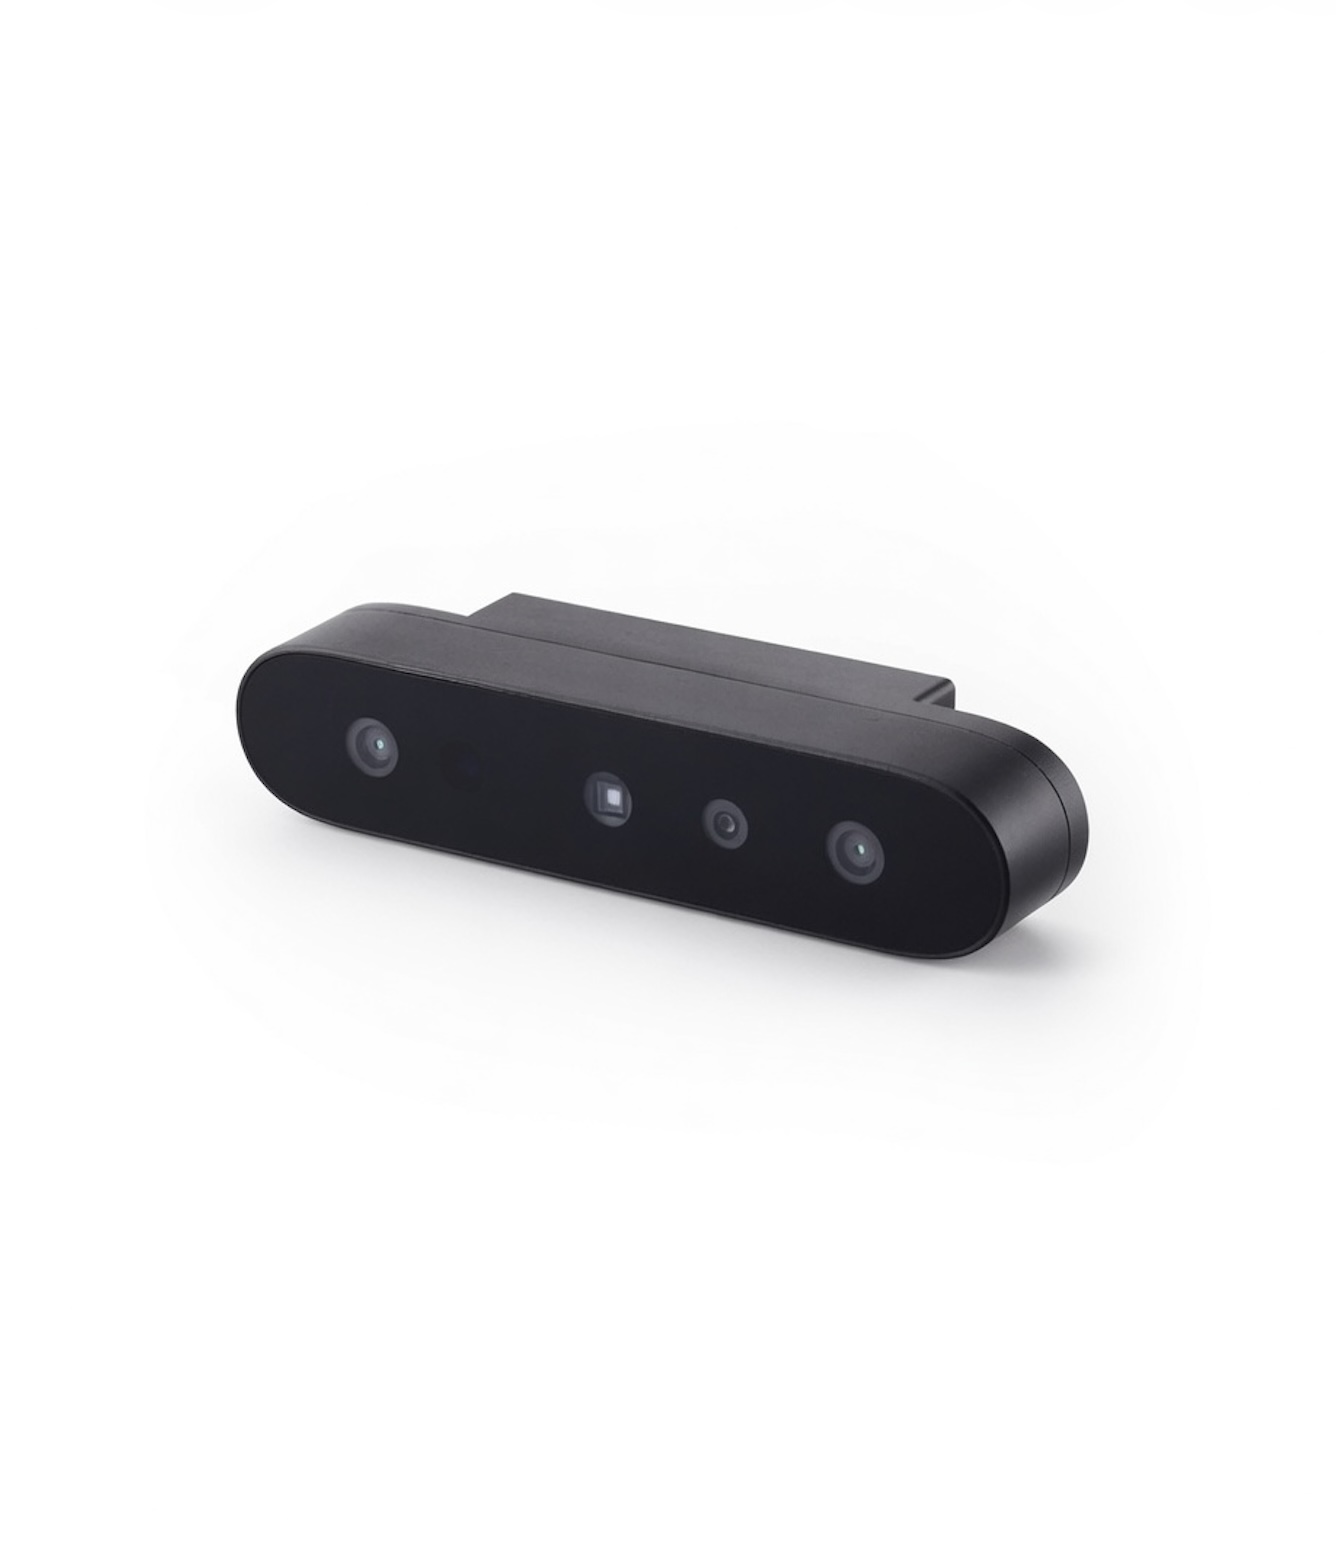
Камера глубины Orbbec подключается к ROS 2 быстрее, чем кажется: вся работа занимает около 30 минут — от установки драйвера до живого облака точек в RViz. В гайде — конкретные команды для Ubuntu 22.04 и ROS 2 Humble, запуск launch-файла, список топиков, которые камера должна отдавать, настройка калибровки depth-to-color и проверка результата в RViz. Инструкция подходит для актуальных моделей Orbbec — Gemini 215, Gemini 335, Femto Bolt, Femto Mega и Persee N1: различаются только имя launch-файла и набор тем. Если вы собираете робота на ROS 2 и выбираете сенсор, материал сэкономит вечер отладки и убережёт от типовых проблем с USB, питанием и синхронизацией кадров.
Шаг 1. Подготовка системы и установка драйвера
Рабочая связка — Ubuntu 22.04 и ROS 2 Humble LTS: на ней официально собирается драйвер orbbec_camera, и именно её используют в большинстве проектов. Компьютеру достаточно 8 ГБ ОЗУ и свободного порта USB 3.0; кабель берите короткий, до двух метров, без переходников — на длинных кабелях падает пропускная способность, и кадры глубины начинают опаздывать. Камеру питайте от отдельного блока питания или порта материнской платы, а не от неотключаемого хаба. Для Femto Mega вместо USB допускается Ethernet с питанием по PoE — это удобнее на длинных трассах и на манипуляторах. Сам драйвер — это ROS 2-обёртка над Orbbec SDK, она ставится из официального репозитория Orbbec. Склонируйте ветку, соответствующую вашей версии ROS 2, в рабочую область colcon, затем установите зависимости через rosdep и соберите пакет командой colcon build с ключом —symlink-install. Сборка занимает пять-десять минут. После неё подключите камеру и выполните source install/setup.bash в каждом новом терминале — без этого ROS 2 не увидит launch-файлы. Права доступа настраиваются udev-правилами из репозитория драйвера — установите их перед первым запуском. Быстрая проверка железа: утилита lsusb должна показать устройство Orbbec, а OrbbecViewer из состава SDK — картинку глубины. Если OrbbecViewer не показывает поток, проблема в кабеле или питании, и дальше двигаться рано.
Шаг 2. Запуск launch-файла
Каждой модели соответствует свой launch-файл: для Gemini 215 это gemini_215.launch.py, для Femto Bolt — femto_bolt.launch.py. Запуск выглядит так: ros2 launch orbbec_camera gemini_215.launch.py. Через 15–20 секунд в терминале появятся сообщения об инициализации сенсора. Полезные параметры launch-файла: включение облака точек (enable_point_cloud), выравнивание глубины на цвет (align_depth, включено по умолчанию), частота кадров и разрешение потоков. Для первого запуска оставьте значения по умолчанию — они сбалансированы. Если камер несколько, задайте каждой уникальный параметр camera_name и serial-номер, чтобы топики не конфликтовали между собой. Остановить драйвер можно комбинацией Ctrl+C в терминале запуска.
Шаг 3. Проверка топиков
Откройте второй терминал и выполните ros2 topic list. В списке должны появиться темы с префиксом имени камеры: color/image_raw — цветное изображение, depth/image_raw — карта глубины в формате float32, infra1/image_rect_raw и infra2 — инфракрасные кадры для стереомоделей, depth/points — готовое облако точек PointCloud2 в системе координат камеры. Частоту проверьте командой ros2 topic hz по теме глубины: нормой считается 15–30 Гц в зависимости от модели и разрешения. Кадр цветной камеры удобно смотреть через rqt_image_view. Если часть тем отсутствует, откройте лог драйвера: обычно не хватает прав udev или питания на USB-порту. Держите список тем под рукой — к нему привязываются узлы навигации и восприятия.
Совместимость моделей Orbbec с ROS 2
Драйвер orbbec_camera закрывает весь актуальный модельный ряд Orbbec, различия касаются набора потоков и способа подключения. Сводная таблица помогает заранее понять, какие топики ждать от конкретной камеры и что учесть в проекте; различия технологий сенсора мы подробно разбираем в статье «ToF или стерео».
| Модель | Драйвер | Основные топики | Особенности |
|---|---|---|---|
| Gemini 215 | orbbec_camera | color, depth, points | компактный корпус, ближние сцены, USB 3.0 |
| Gemini 335 / 336 | orbbec_camera | color, depth, infra, points | активное стерео с ИК-подсветкой, работа при слабом свете |
| Femto Bolt | orbbec_camera | color, depth, ir, points | ToF-сенсор, сменные режимы обзора NFOV и WFOV |
| Femto Mega | orbbec_camera | color, depth, points | питание и передача по Ethernet (PoE), длинные трассы |
| Persee N1 | orbbec_camera | color, depth, points | встроенный модуль Jetson Nano — ROS 2 поднимается прямо на камере |
Шаг 4. Калибровка
Для большинства задач хватает заводской калибровки: она хранится в памяти камеры, и драйвер применяет её автоматически. Главное — не отключать выравнивание depth-to-color, тогда карта глубины и цветное изображение совпадают пиксель в пиксель, а облако точек получается сразу цветным. Проверка проста: наведите камеру на объект с чёткой границей, например на край стола, и убедитесь, что на цветном потоке и на карте глубины граница совпадает. Расхождение в несколько пикселей по краям кадра — норма для любой камеры глубины. Если цвет и глубина сдвинуты сильнее, обновите прошивку камеры через OrbbecViewer и пересоберите драйвер; при необходимости выполните повторную калибровку по мишени. Для метрологических задач снимите контрольные размеры штангенциркулем и сверьте с измерениями по облаку.
Шаг 5. Проверка в RViz
Запустите визуализацию командой ros2 run rviz2 rviz2, установите Fixed Frame в camera_link и добавьте отображение PointCloud2 по теме depth/points. Перед вами появится цветное облако точек сцены: покрутите его мышью и оцените геометрию. На что смотреть: плоские стены должны оставаться плоскими без волн, объекты на дистанции от одного до трёх метров — читаться чётко, частота обновления в статусной строке RViz — держаться в районе 15–30 Гц. Артефакты по краям кадра и «дыры» на чёрных и блестящих поверхностях — свойство технологии, а не неисправность. Если облако есть и обновляется плавно, интеграция закончена: подключайте камеру к навигации, SLAM или распознаванию объектов.
Частые вопросы
Какая версия ROS 2 нужна для камер Orbbec?
Базовая и проверенная — ROS 2 Humble LTS под Ubuntu 22.04. Драйвер orbbec_camera собирается и под более новые дистрибутивы, но для боевых проектов разумно держаться LTS-ветки.
Камера не появляется в ros2 topic list — что проверить?
Сначала кабель и порт: нужен USB 3.0 и питание без хабов. Затем lsusb — видит ли система устройство. В конце установите udev-правила из репозитория драйвера и перезапустите launch-файл.
Можно ли подключить две камеры Orbbec к одному компьютеру?
Да. Задайте каждой свой параметр camera_name и serial-номер в launch-файле — топики получат разные префиксы. Следите за суммарной пропускной способностью USB-шины и при нехватке снижайте разрешение потоков.
Работает ли драйвер на Nvidia Jetson?
Да, нативная сборка colcon на Jetson поддерживается, типовые связки разобраны в статье о камерах глубины с Jetson. Кроме того, в Persee N1 вычислительный модуль Jetson Nano уже встроен — ROS 2 поднимается прямо на камере.
Облако точек обновляется рывками, частота ниже заявленной. Почему?
Чаще всего виновата шина: длинный кабель, хаб или занятый USB-контроллер. Отключите неиспользуемые потоки, снизьте разрешение глубины и подключите камеру к отдельному контроллеру USB 3.0.
Выбор конкретной модели зависит от задачи робота: обзор технологий и сравнение ToF со стерео мы разбираем в статье «ToF или стерео», а все камеры линейки — в разделе Orbbec. Чем заменить снятые с производства RealSense — в материале «Аналоги Intel RealSense 2026», типовые сценарии для робототехники — в статье «Камера глубины для ROS». Для ToF-сенсоров полезно сравнение Femto Bolt с Azure Kinect, а подобрать камеру под конкретную задачу можно в каталоге: https://luwam.ru/shop/.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.