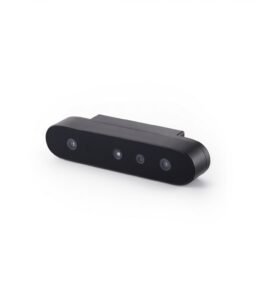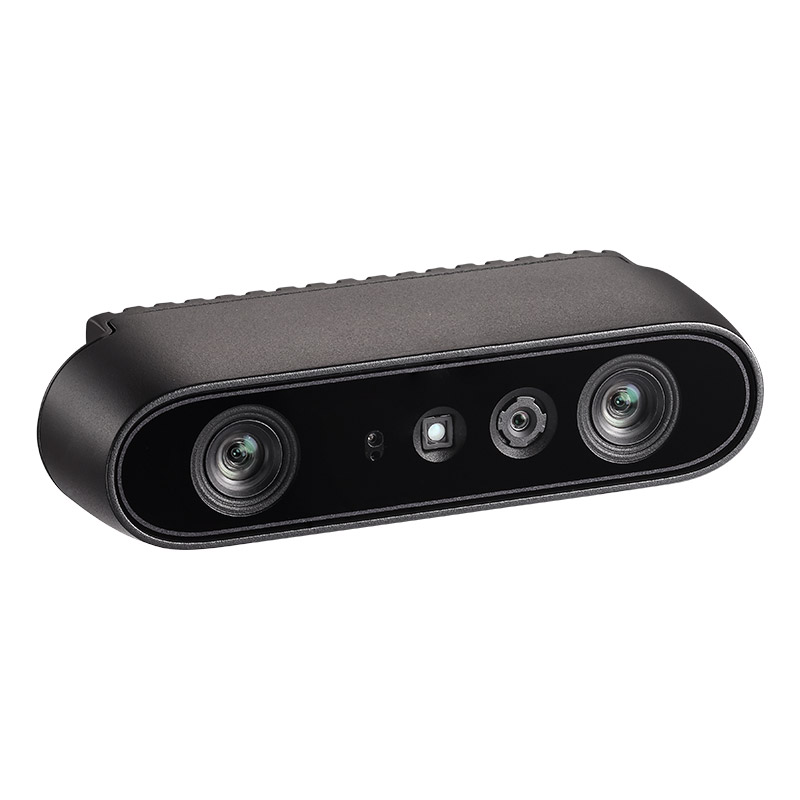
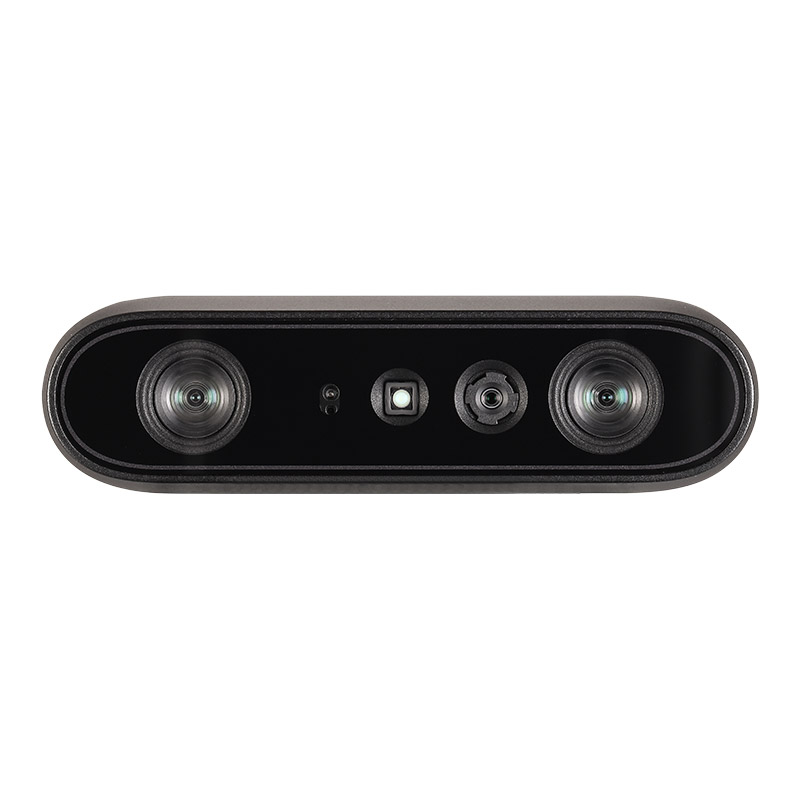
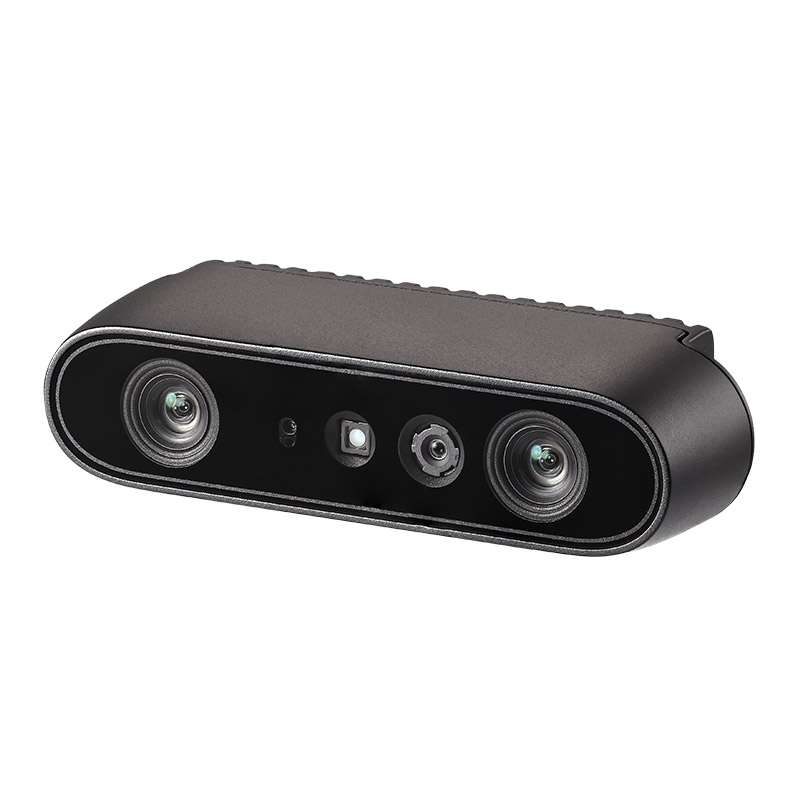
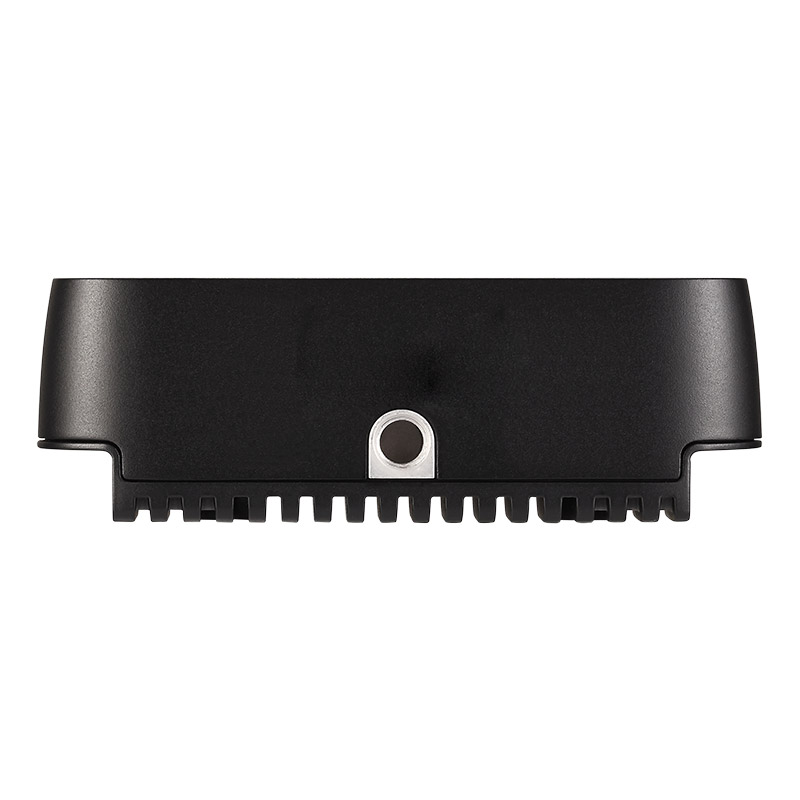
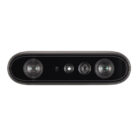
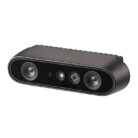
Gemini 335 — компактная стереокамера глубины
Gemini 335 — высокоточная стереокамера глубины из серии Gemini 330, предназначенная для профессионального 3D-картографирования, визуально-инерциальной одометрии (VIO) и создания цифровых двойников. Камера сочетает активную стереоскопию с VCSEL-подсветкой (850 нм), встроенный 6-осевой IMU и мощный ASIC-процессор MX6800. Это позволяет получать плотные карты глубины до 1280×800 @ 30 fps прямо на борту без нагрузки на хост-систему. Модель отлично подходит для автономных мобильных роботов (AMR/AGV), дронов, систем технического зрения и реверс-инжиниринга в помещениях и при смешанном освещении. При желании камеру можно интегрировать с нашей платформой LUWAM или с любым другим используемым вами решением для обработки данных.
- Сроки доставки: 30-45 рабочих дней
- Доставка: Бесплатно по всей территории РФ
Короткий ответ: Gemini 335 — компактная стереокамера глубины Orbbec для робототехники и машинного зрения в помещениях и на улице в тени: активный ИК-проектор, USB-C-питание, готовые драйверы ROS/ROS2. Подходит для навигации AMR, избегания препятствий и 3D-захвата на дистанции до ~10 м.
Ключевые возможности и сценарии использования
- Точное 3D-картографирование: Построение плотных карт глубины с разрешением до 1280×800 при 30 кадрах в секунду.
- Встроенный IMU (6 DoF): Опрос гироскопа и акселерометра до 1000 Гц для улучшения визуально-инерциальной одометрии (VIO) и SLAM.
- Аппаратное выравнивание Depth-to-Color (D2C): Совмещение карт глубины с RGB-изображением на уровне чипа для создания цветных облаков точек без задержек.
- Активная ИК-подсветка (VCSEL, 850 нм): Обеспечивает стабильную работу на слаботекстурированных поверхностях и в условиях недостаточной освещенности.
- Многокамерная синхронизация: Аппаратная поддержка объединения до нескольких камер в единую сеть для кругового обзора или масштабного сканирования.
- Готовность к интеграции: Совместимость с ROS/ROS2, Windows, Linux, Android и облачной платформой LUWAM для постобработки и аналитики.
Технические преимущества: Почему инженеры выбирают Gemini 335
В основе камеры лежит специализированный чип Orbbec MX6800, который выполняет стереосопоставление, субпиксельную интерполяцию и фильтрацию шумов без участия центрального процессора хоста. Это критически важно для энергоэффективных Edge-устройств (например, NVIDIA Jetson или Raspberry Pi), где каждый ватт мощности на счету.
| Характеристика | Значение |
| Технология | Активная стереоскопия с VCSEL-подсветкой (850 нм) |
| База (стерео) | 50 мм |
| Рабочий диапазон | 0.1 м — 20 м+ |
| Диапазон максимальной точности | 0.3 м — 3 м |
| Пространственная точность | ≤ 1.5% (на дистанции 2 м, 90% ROI) |
| Разрешение глубины | До 1280×800 @ 30fps (в т.ч. 640×400 @ 90fps) |
| RGB-модуль | 1920×1080 @ 30fps (Rolling Shutter) |
| Поле зрения (FOV) | 90° (Г) × 65° (В) |
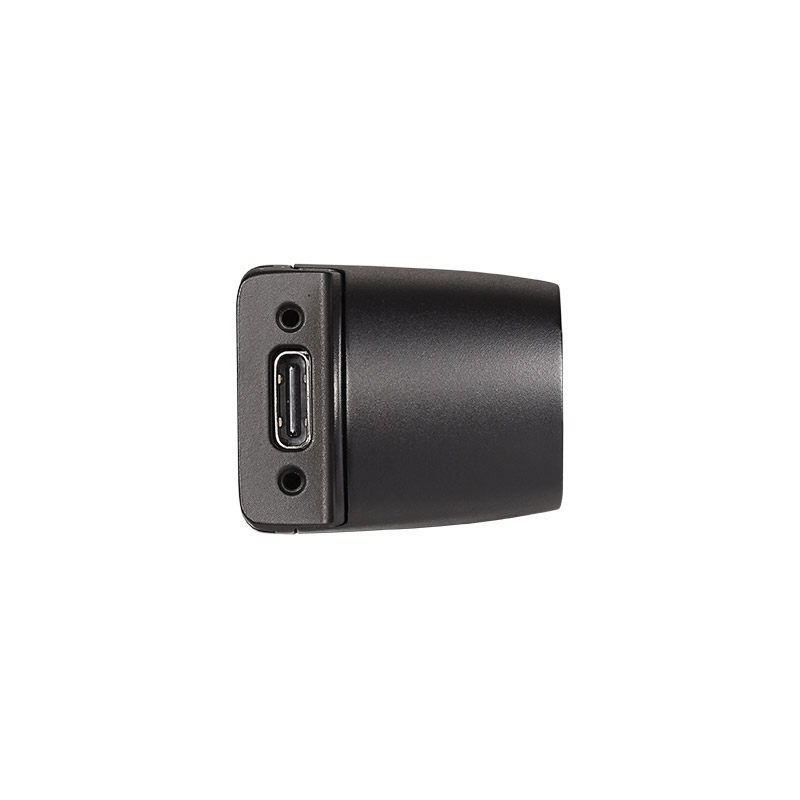
| Интерфейс | USB 3.0/2.0 Type-C (питание и данные) |
| Потребляемая мощность | Средняя < 3.0 Вт, Пиковая < 6.5 Вт |
| Степень защиты | IP5X (защита от пыли) |
| Габариты и вес | 90×25×30 мм, 97 г |
Инфракрасный модуль и глобальный затвор
ИК-сенсоры камеры работают в режиме глобального затвора (Global Shutter). Это полностью исключает эффект «желе» (rolling shutter distortion) при быстром движении платформы. Фиксированный фокус и широкий динамический диапазон позволяют получать четкие кадры даже при резкой смене освещения.
Встроенный лазерный дальномер (LRM)
Дополнительный одноточечный dToF-дальномер (работает на длине волны 940 нм) компенсирует «слепые зоны» стереопары на сверхблизких дистанциях (до 0.4 м). Это крайне полезно при сканировании сложных геометрий, ниш и стыков строительных конструкций.
Интеграция и совместимость
Камера выдаёт данные в открытых форматах и легко интегрируется с различными системами. При желании мы можем помочь с интеграцией в нашу платформу LUWAM или с любым другим используемым вами решением для 3D-картографирования и создания цифровых двойников. Камера предоставляет данные в виде:
- Цветных облаков точек.
- Текстурированных полигональных сеток.
- Траекторий движения (Pose Graph) от SLAM-движка.
Процесс работы с LUWAM:
- Сканирование: Оператор проводит съемку объекта или территории с помощью камеры, закрепленной на роботе или дроне.
- Загрузка в облако: Данные отправляются в SaaS-среду LUWAM через REST API или веб-интерфейс.
- Автоматическая обработка: Модуль 3D-картографирования выполняет глобальную оптимизацию траектории, фильтрацию шумов и построение плотной текстурированной модели.
- Экспорт в BIM и GIS: Готовый цифровой двойник конвертируется в форматы для Autodesk Revit, Civil 3D, InfraWorks, ArcGIS и QGIS.
Для кого этот продукт?
- Разработчики мобильных роботов (AMR): Для надежной навигации, построения карт и предотвращения столкновений в складских и промышленных зонах.
- Строительные компании и проектировщики: Для оперативного контроля хода строительства, сравнения фактической геометрии с BIM-моделью (As-Built vs As-Designed).
- Специалисты по реверс-инжинирингу: Для оцифровки крупногабаритного оборудования, трубопроводов и оснастки.
- Исследователи в области культурного наследия: Для создания высокодетализированных 3D-копий объектов без физического контакта.
Как начать работу?
Чтобы интегрировать Gemini 335 в ваш проект на базе LUWAM, достаточно:
- Запросить демо-доступ к SaaS-платформе.
- Подключить камеру через USB Type-C к ПК или SBC.
- Использовать официальный SDK (поддержка C++ / Python) или готовый драйвер для ROS/ROS2.
- Загрузить данные в облако и получить готовый цифровой двойник в течение нескольких минут без ручной очистки и склеивания сцен.
Индивидуальный подбор решения
Если вы планируете масштабный проект по оцифровке инфраструктуры или запуск серийного производства роботов, специалисты LUWAM помогут рассчитать конфигурацию, необходимое количество камер и адаптировать систему под вашу ИТ-инфраструктуру.
Сравнить с соседями линейки
- Gemini 335L — длиннобазовая стереокамера глубины — версия с увеличенной базой — выше точность и дальность, для улицы и AGV
- Gemini 336 — стереокамера с IR-pass для улицы — 336-я модель с IR-pass фильтром — увереннее работает на солнце
- Gemini 215 — стереокамера для 3D-сканирования тела — Gemini 215 — для близких дистанций и сканирования объектов/тела
Частые вопросы
Чем Gemini 335 отличается от Intel RealSense D435?
Близкий класс: активная стереопара, схожая дальность. Gemini 335 выигрывает по доступности в РФ, поддержке ROS2 и цене; есть готовые примеры миграции кода с RealSense SDK на Orbbec SDK.
Нужен ли отдельный компьютер?
Да, камера передаёт данные по USB 3.0 — обработка на хосте (ПК, Jetson, Raspberry Pi 5 с ограничениями). Для связки «камера + вычислитель» в одном корпусе смотрите Persee 2.
Работает ли на солнце?
В прямом солнце активная стереопара деградирует — для улицы берите 335L/336L с увеличенной базой и IR-pass, либо GMSL-версии.
Позиция Gemini 335 — компактная стереокамера глубины в линейке и альтернативы той же группы — каталог 3D-сканеров LUWAM; условия поставки и сроки уточняйте у инженеров LUWAM по телефону на странице контактов.
Технические характеристики
 Gemini-330-series-Datasheet-V1.6
Похожие
-
SHARE SLAM S20 — портативный LiDAR-сканер с камерами 1″
Цена по запросу -
Gemini 215 — стереокамера для 3D-сканирования тела
Цена по запросу -
105S PRO — 5-линзовая камера косой аэросъёмки 130 Мп
Цена по запросу