Камера глубины — главный сенсор робота: от неё зависит, увидит ли машина препятствие, захватит ли деталь и не собьётся ли с маршрута. Выбор сводится к семи критериям: рабочая дистанция, точность, поле зрения, интерфейс, латентность, условия работы (улица или помещение) и программная экосистема. В гайде разбираем каждый критерий с цифрами и объясняем, как три технологии — ToF, активное стерео и LiDAR — закрывают их по-разному. Для навигации и объёмных сцен на средних дистанциях чаще всего выбирают ToF-камеры уровня Orbbec Femto Bolt, для манипуляторов — стереопары Gemini, для больших территорий — лидары. Таблица в конце сводит всё сравнение в один экран.
Критерий 1 и 2. Дистанция и точность
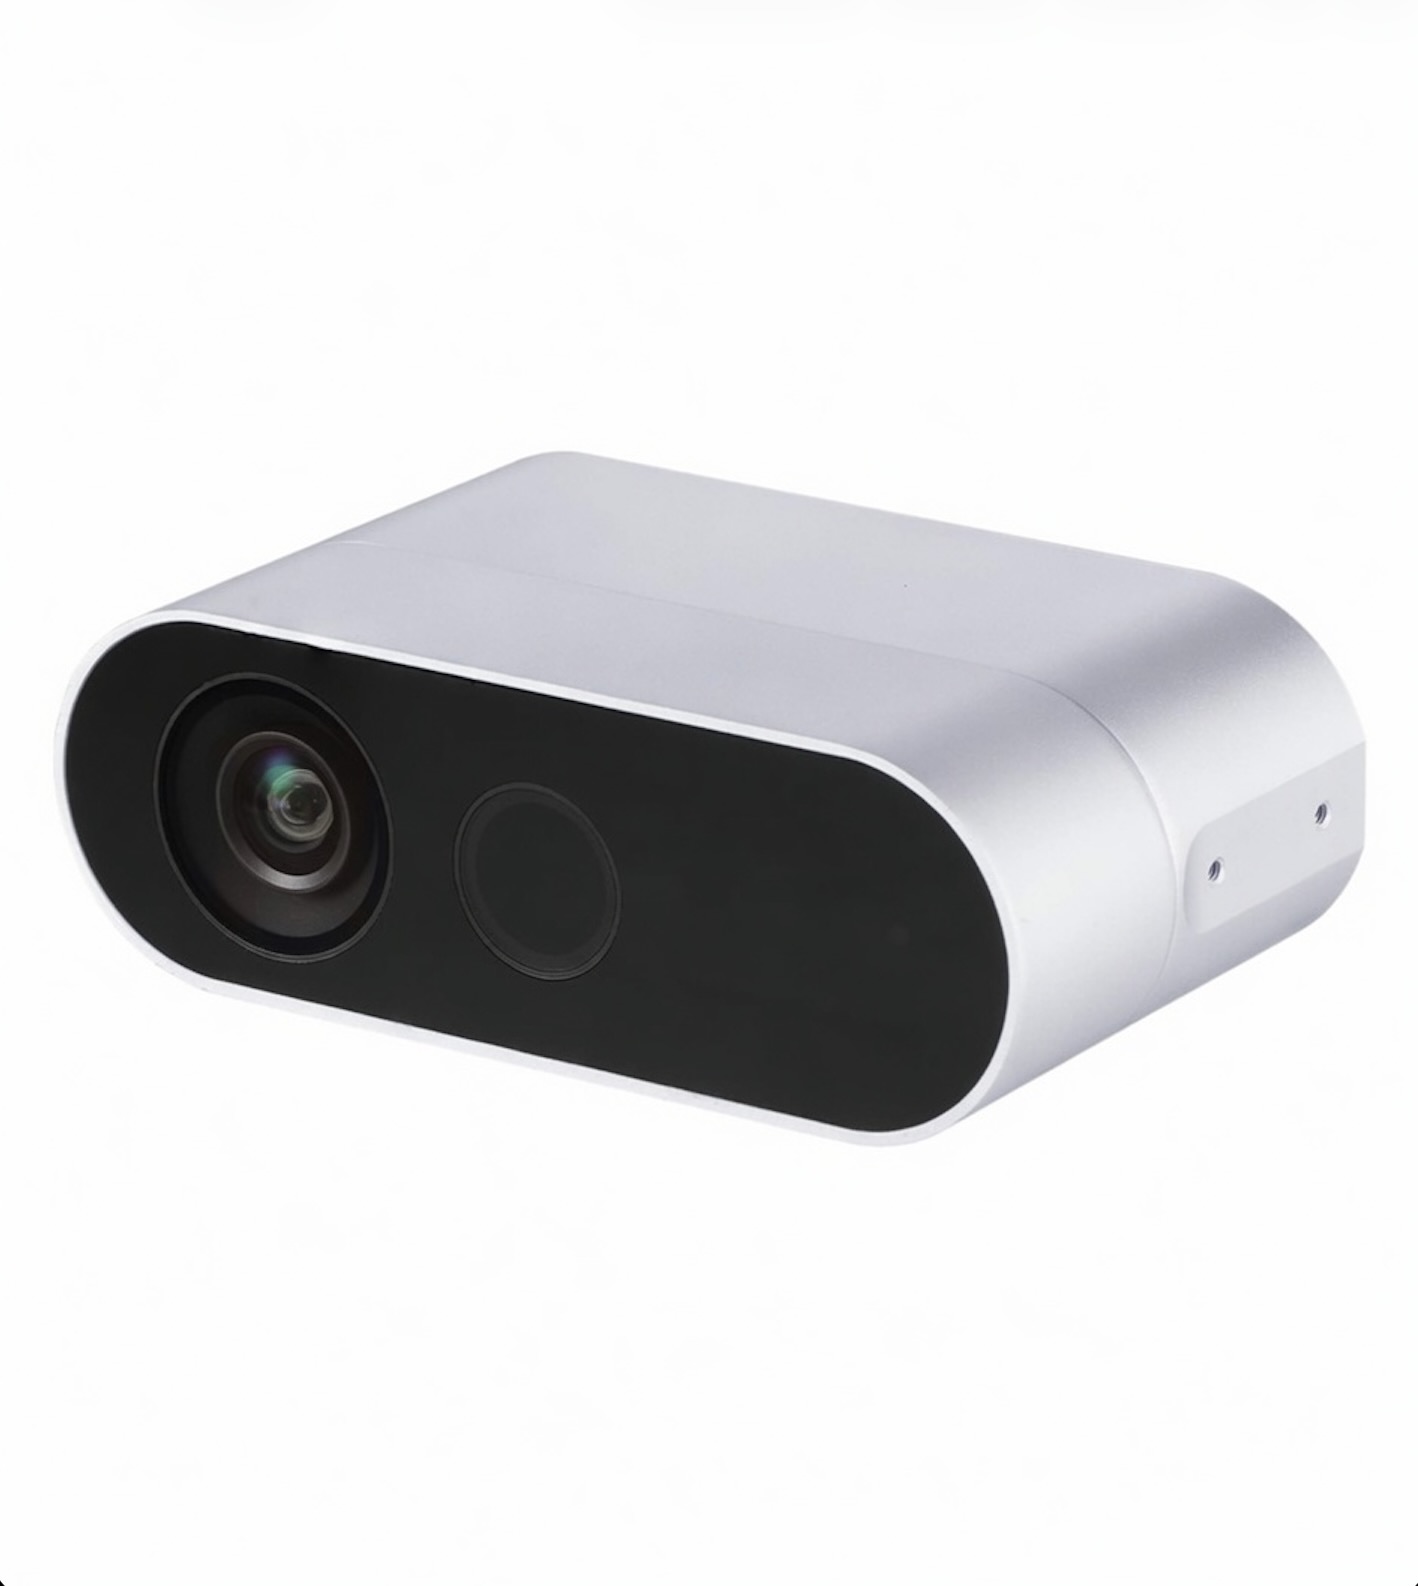
Начните с дистанции: какая зона должна быть видна камере? Для манипулятора, берущего деталь с конвейера, достаточно 0.3–1.5 м; навигация AMR требует уверенных 4–6 м; внецеховые задачи уходят за 10 м. Вторая сторона — точность: она падает с расстоянием у всех технологий, но по-разному. ToF-камеры дают стабильную ошибку в единицы миллиметров на двух-трёх метрах; активное стерео зависит от плотности текстуры и подсветки; у лидаров точность выше по дальности, но разрешение по плоскости изображения скромнее. Практическое правило: под манипулятор берите сенсор с запасом точности, под навигацию — с запасом дистанции. Femto Bolt со сменными режимами обзора NFOV и WFOV закрывает оба сценария сменой конфигурации без замены камеры.
Критерий 3. Поле зрения
Поле зрения определяет, сколько сцены камера видит без поворота. Широкий FOV в 100–120 градусов удобен для навигации: робот видит пол и препятствия по бортам одним кадром, реже крутит головой. Узкое поле в 60–75 градусов даёт больше пикселей на объект — это выигрыш для захвата и контроля. Стереокамеры Orbbec семейства Gemini предлагают разные варианты FOV в рамках линейки, ToF-модели Femto переключают широкое и узкое поле программно. Проверяйте FOV по диагонали и по горизонтали отдельно: производители указывают по-разному, а для планирования маршрута важна именно горизонталь. И помните о мёртвой зоне перед камерой: минимальная дистанция у стерео обычно начинается дальше, чем у ToF, и для захвата вплотную это критично.
Критерий 4. Интерфейс и питание
Интерфейс решает, куда встанет камера. USB 3.0 — стандарт для прототипов и лабораторий: просто, недорого, но не дальше двух-трёх метров кабеля. Ethernet с PoE обязателен для промышленных роботов и AGV: один кабель передаёт данные и питание, длина трассы — десятки метров, экранирование выдерживает цеховые помехи; так работает Femto Mega. Для встраивания без внешнего компьютера есть камеры со встроенным вычислителем — Orbbec Persee N1 несёт модуль Jetson Nano, и вся обработка выполняется на борту. Заранее посчитайте пропускную способность: одновременный поток цвета и глубины в высоком разрешении занимает заметную долю шины, а на манипуляторе кабель ещё и должен переживать миллионы циклов изгиба.
Критерий 5. Латентность и частота кадров
Латентность — задержка между положением сцены и моментом, когда данные доступны алгоритму, — складывается из выдержки кадра, обработки на камере и передачи. Для манипулятора, движущегося со скоростью метр в секунду, каждые 10 мс задержки превращаются в сантиметр ошибки позиционирования. Ориентиры: 30 Гц — рабочий минимум для навигации, 15 Гц — предел для медленных платформ, выше 30 Гц нужен динамичному захвату. Смотрите в спецификации частоту именно потока глубины, а не цвета: они различаются. И проверяйте синхронизацию нескольких камер внешним триггером, если система зрения строится из пары устройств: рассинхрон кадров убивает точность восстановления сцены.
Критерий 6 и 7. Улица, помещение и ПО
Условия работы отсекают технологии быстрее всего. Прямое солнце — враг активного стерео: ИК-подсветка слепнет на фоне солнечного излучения, и глубина деградирует. ToF выдерживает улицу лучше, лидары — лучше всех. Внутри помещений наоборот: блики от глянца и переменный свет мешают всем, и здесь выигрывает камера с хорошей заводской калибровкой. Седьмой критерий — программная экосистема: SDK, драйверы ROS 2, готовые образы для Jetson, живая поддержка. У Orbbec с этим порядок: драйвер orbbec_camera ставится в ROS 2 за полчаса, SDK единый на всю линейку. Экономия на ПО потом выливается в недели интеграции — не повторяйте эту ошибку при выборе.
Сводная таблица: ToF, стерео, LiDAR
Таблица сводит семь критериев по трём технологиям камеры глубины — используйте её как чек-лист на этапе выбора, а подробное сравнение технологий читайте в статье «ToF или стерео».
| Критерий | ToF | Активное стерео | LiDAR |
|---|---|---|---|
| Дистанция | до 5–6 м | до 10 м | десятки метров |
| Точность вблизи | единицы мм | зависит от текстуры | высокая по дальности |
| Поле зрения | широкое, сменное (NFOV/WFOV) | среднее или широкое | узкое или круговое |
| Интерфейс | USB 3.0, PoE | USB 3.0 | Ethernet, PoE |
| Латентность | низкая | низкая | зависит от модели |
| Работа на улице | устойчива | чувствительна к солнцу | устойчива |
| Программное обеспечение | SDK, ROS 2 | SDK, ROS 2 | собственное ПО, ROS 2 |
Частые вопросы
Какую камеру глубины выбрать для навигации AMR?
Чаще всего ToF с широким полем зрения и частотой от 30 Гц — например, Femto Bolt в режиме WFOV. Для сложного рельефа пола добавляют лидар для построения карты помещения.
Чем стерео лучше ToF для захвата деталей?
Стерео даёт больше пикселей на объект вблизи и лучше читает мелкие кромки. Для конвейерного захвата на 0.5–1.5 м это важнее, чем дальность.
Выдержит ли камера работу на улице летом?
ToF и лидары — да, с поправкой на перегрев корпуса. Активное стерео деградирует на прямом солнце: проверяйте сенсор в реальных условиях до покупки.
Нужен ли камере встроенный компьютер?
Для компактных платформ — да: Persee N1 с Jetson Nano на борту избавляет от внешнего ПК и отдельного блока обработки. Для стационарных ячеек достаточно обычной камеры.
Что важнее — разрешение глубины или частота?
Зависит от задачи: захват требует деталей, навигация — скорости. Часто выигрывает компромисс: среднее разрешение при стабильных 30 Гц.
Можно ли соединить две камеры в одну систему?
Да, через внешнюю синхронизацию. Задайте устройствам разные имена и триггер — так строится широкая стереобаза и расширенное поле зрения без покупки лидара.
Дальше по теме: развёрнутое сравнение технологий — в статье «ToF или стерео», интеграцию в ROS 2 — в обзоре камер глубины для ROS, связку с бортовым компьютером — в материале о камерах глубины с Jetson. Чем заменить снятые с производства RealSense — в обзоре аналогов Intel RealSense, детальное сравнение ToF-сенсоров — в статье Femto Bolt против Azure Kinect. Описание линейки — в разделе Orbbec, каталог оборудования: https://luwam.ru/shop/.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.