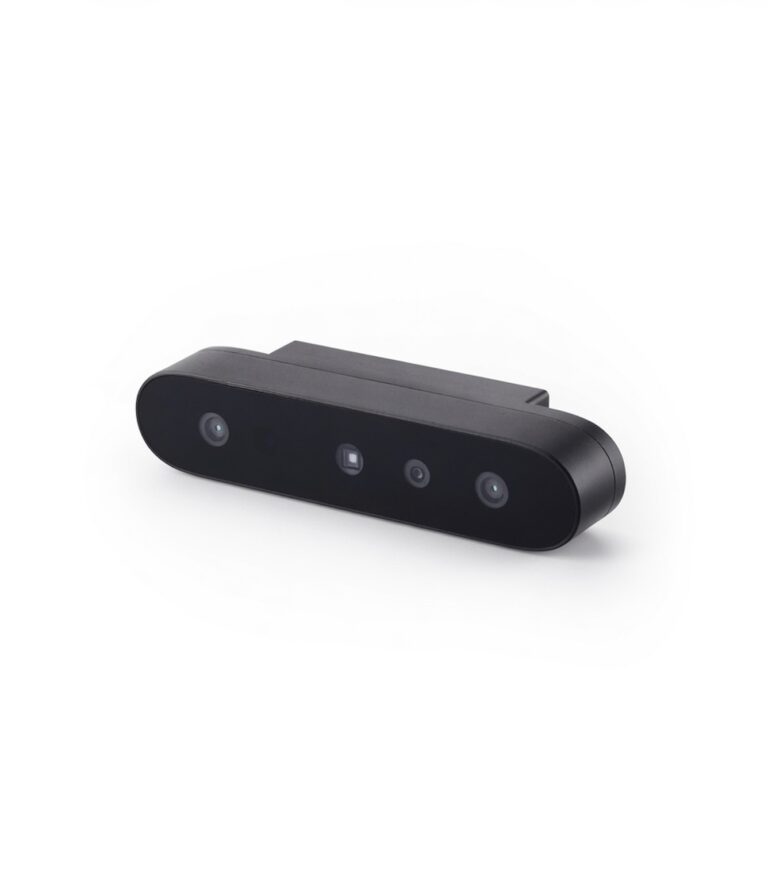
Операторы общественного транспорта обязаны знать пассажиропоток: по нему строятся расписания, тарифные решения, заявки на подвижной состав и отчётность перед городом. Но фактический подсчёт на большинстве маршрутов остаётся либо оценочным — кондуктор и водитель считают «на глаз», — либо завязанным на устаревшие датчики-лучи над дверями, которые ошибаются ровно в самых частых ситуациях: двое прошли в створе одновременно, пассажир с рюкзаком размылся на две тени, кто-то застыл в дверном проёме. Расхождения между sold tickets и фактическим входом на проверенных маршрутах регулярно достигают двузначных процентов, и на этой погрешности город теряет и деньги, и доверие к данным. Производители транспортного оборудования и интеграторы АСУ требуют сенсор, который считает честно при любом потоке. Камера глубины Orbbec на борту — Persee 2 — закрывает задачу: она видит двери объёмом, различает людей в потоке и считает на месте, без передачи видео в дата-центр.
Как камера глубины решает задачу
Камера глубины монтируется над дверным проёмом и смотрит вниз: каждый входящий и выходящий проходит через её поле зрения как объёмный объект — голова, плечи, ноги. Алгоритм трекинга ведёт каждую фигуру от входа в кадр до выхода и решает направление движения; проход парой, ребёнок рядом со взрослым, рюкзак и сумка не разрушают траектории, потому что трекинг ведётся по трёхмерной геометрии, а не по пересечению инфракрасного луча. Плоскостной датчик в этой же ситуации честно «видит» одно пересечение на двоих — и это системная ошибка, которую не исправить фильтрами, потому что данных недостаточно. Глубина хранит полный силуэт и высоту фигуры, поэтому пара людей и один человек с подъёмом на ступеньку различаются программно.
Второе свойство — устойчивость к свету в дверном проёме. Здесь худший из возможных режимов: контровой солнечный свет на остановке, полумрак салона вечером, тени от турникетов и поручней. iToF-сенсор измеряет собственную ИК-подсветку и потому мало зависит от перепадов освещения: карта глубины остаётся плотной и ночью, и в полдень. Для 2D-камер этот же контровый свет означает силуэт вместо картинки — и распознавание разваливается ровно на пиковых остановках, где и нужна точность.
Третье — вычисления на борту. Persee 2 — это камера и компьютер в одном корпусе: трекинг и подсчёт выполняются на месте, наружу уходят только числа — вход/выход по каждой двери, метки времени, статусы исправности. Для транспорта это принципиально: тянуть видео с сотен машин в центр дорого, а хранить записи о пассажирах — юридически чувствительно. Счётчик Persee отдаёт агрегаты в АСУ через штатный интерфейс, работает автономно от связи — данные копятся локально и выгружаются на парковке или по прибытии в парк. Как устроен подсчёт людей камерой глубины в общем случае, мы разбирали в отдельном материале: камера глубины для подсчёта людей — здесь же фокус на транспортной специфике.
Транспортная дверная зона имеет и свои ловушки, которые стоит проговорить заранее. Двери с двумя створками и средняя площадка низкопольных вагонов шире стандартного проёма — поле зрения и количество модулей считаются по факту кузова. Турникеты и стойки валидации перекрывают часть фигуры — трекинг достраивает траекторию по видимой части, но регламент монтажа требует проверить это на пилоте. Наконец, «пульсация» потока — толпа на пиковой остановке против единичных пассажиров вечером — требует, чтобы алгоритм не терял качество на крайних режимах: именно поэтому стендовая отработка ведётся на записях реальных дверных зон, а не на идеализированных проходах.
Какую камеру взять
Транспорт диктует жёсткие условия: автономность от сети данных, минимум обслуживания, отсутствие внешнего компьютера в каждом салоне. Поэтому базовое решение — модуль «камера плюс компьютер», а отдельные камеры пригодятся на этапе разработки и для сложных сценариев с обработкой на сервере парка.
| Вариант | Технология | Почему | Цена |
|---|---|---|---|
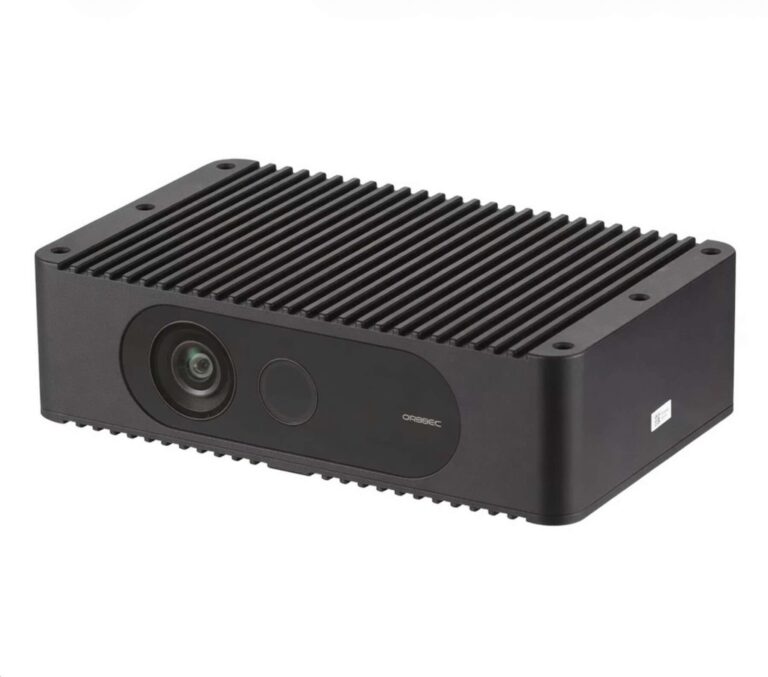
| Persee 2 | камера и компьютер в одном корпусе | основной вариант для салона: подсчёт на борту над дверью, наружу — только счётчики, автономность от связи и серверов | 99 000 ₽ |
| Persee N1 | камера и компьютер на NVIDIA Jetson Nano | вариант под собственные нейросетевые модели трекинга: Jetson на борту, компактный корпус для врезки над дверью | 99 000 ₽ |
| Femto Bolt | iToF, 4K RGB, 0,1–5,5 м | этап разработки: чистые потоки на ПК, отработка алгоритма на реальных записях дверных зон, синхронизация до 8 камер | 99 900 ₽ |
Persee 2 — серийное решение: модуль крепится над дверным проёмом, получает питание от бортсети, считает вход/выход локально и отдаёт агрегаты в систему. Для эксплуатанта это минимум подвижных частей интеграции: не надо выбирать и обслуживать бортовой ПК, согласовывать тепловой режим и искать место под отдельный компьютер — корпус модуля уже спроектирован под совместную работу сенсора и вычислителя.
Persee N1 пригодится там, где оператор или интегратор ведёт собственную нейросетевую разработку трекинга: Jetson Nano на борту позволяет исполнять свои модели, не вынося вычисления за пределы машины. Femto Bolt — инструмент этапа отработки: на стенде с ПК вы проигрываете реальные сценарии дверной зоны — поток парами, застревание в проёме, детские коляски — и настраиваете пороги алгоритма, прежде чем тиражировать модули по парку.
Экономика тиража в этом сегменте считается от количества дверей: типовые автобус и трамвай требуют два-четыре счётчика, и цена комплекта влияет на решение эксплуатанта сильнее, чем его паспортная точность. Отсюда рекомендация по этапам: пилотная машина с полным комплектом и выверкой по ручному пересчёту, затем тиражирование на маршруты с наибольшей дискуссией о потоке — так данные самой спорной группы маршрутов окупают проект раньше остальных. Вендорская поддержка единой платформы на весь парк — один прошивочный канал и один склад ЗИП — сокращает стоимость владения заметнее, чем экономия на старте.

Технические особенности сегмента
Свет в дверной зоне
Дверь транспорта — это контровый свет днём и темнота с фонарями ночью, плюс собственные плафоны салона. iToF-измерение опирается на активную подсветку камеры, поэтому карта глубины остаётся плотной при резких перепадах — это главный аргумент против 2D-камер в этом месте. Практические ограничения известны: прямое солнце в упор в объектив на некоторых остановках даёт зоны неуверенных измерений — они учитываются как недостоверные кадры, и счётчик в эти моменты опирается на траектории, уже начатые до входа в проём. Стеклянные двери дают ложные отражения — их отсекают ракурсом установки и фильтрацией по высоте объектов.
Дистанции и монтаж над дверью
Высота салонной двери — примерно два метра от пола до проёма, и это ровно комфортная зона iToF: фигура пассажира проходит под камерой на дистанции одного-полутора метров, где плотность измерений максимальна. Поле зрения подбирается так, чтобы покрыть весь проём и одну-две ступеньки: платформа дверной зоны стандартна для автобусов и трамваев, и один модуль закрывает створ целиком. На широких дверях с двумя створками ставится модуль на каждую половину либо подбирается высота монтажа — расчёт поля зрения делается по фактической геометрии кузова, для штанги и поручней в кадре предусмотрена программная маска.
Софт и интеграция с АСУ
На борту Persee работает цепочка «потоки глубины — трекинг фигур — события вход/выход — накопление и выгрузка». Данные агрегируются по дверям и интервалам, метки времени синхронизируются с бортовым временем транспортного средства, выгрузка — по прибытии в парк либо по событию связи. Транспортный софт получает простые числа, а не видеопоток: интеграция с АСУ сводится к обмену табличными сообщениями, нагрузка на каналы минимальна, персональные изображения нигде не хранятся — это упрощает и согласования с перевозчиком, и вопросы обработки данных. Разработка алгоритма ведётся через Orbbec SDK v2, для исследовательских стендов есть ROS 2.
Частые вопросы
Почему датчики-лучи, стоящие дешевле, не решают задачу?
Плоскостной датчик регистрирует пересечение луча, а не фигуру: двое в створе — одно пересечение, рюкзак — ложное срабатывание, человек, вышедший и сразу вернувшийся за забытым пакетом, — минус-плюс, который фильтруется плохо. У глубины есть высота, силуэт и траектория каждого объекта, поэтому пары, дети и коляски различаются. Разница проявляется именно на пиковой загрузке — там, где формируется основная выручка маршрута и основная погрешность отчётности.
Что с турникетами и валидацией билетов?
Это взаимодополняющие данные: валидация знает об оплативших, камера — о физически вошедших. Разница между ними — безбилетный проезд и пассажиры со льготами без валидации — тоже измеримая метрика. На маршрутах без кондуктора дверной счётчик остаётся единственным источником фактической загрузки по остановкам; тарифные системы дают только сумму проданных поездок, без географии потока.
Выдержит ли модуль транспортные условия — вибрацию и перепады температур?
Место установки — салон, над дверью: здесь нет осадков и мойки под давлением, а вибрация кузова на порядок мягче, чем на шасси. Практические требования к монтажу — жёсткое крепление, штатное питание от бортсети, температура салонного диапазона. Для спецтехники с установкой снаружи мы бы предложили промышленные исполнения линейки Gemini с защитой IP67 — но для дверей салона это избыточно; отработка реального температурного режима делается на пилотной машине до тиража.
Соберём дверной счётчик под ваш парк: Каталог Orbbec на LUWAM — прототипирование на нашем демо-стенде, счёт для юрлица, гарантия 1 год. Карточки моделей: Persee 2 и Persee N1.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.