Гайд: выбор сканера для зуботехнической лаборатории

Гайд: выбор сканера для зуботехнической лаборатории

Гайд по выбору сканера для зуботехнической лаборатории: какие приборы нужны на разных этапах цепочки — внутриротовой сканер в клинике, настольный лабораторный сканер для моделей и фрезеровки, сканер лица для цифрового дизайна улыбки. Разбираем точность, программное обеспечение и совместимость связки «сканер — CAD — фрезерный центр». Практический вывод: выбор делают от задач и ПО, а не…
Гайд: обмен данными между 3D-сканером и CAD — все способы

Гайд: обмен данными между 3D-сканером и CAD — все способы

В этом гайде — все рабочие способы передать данные 3D-сканера в CAD: прямая вставка облака точек, экспорт через промежуточные форматы, плагины и техника «облако как подложка». Практический ответ: облако в форматах LAS, LAZ, E57, PLY или XYZ попадает практически в любую CAD-систему — различаются удобство и потери по пути. Мы показываем, какой маршрут выбрать под…

Гайд: съёмка фасада — дрон с камерой или LiDAR

Гайд: съёмка фасада — дрон с камерой или LiDAR

Гайд помогает выбрать технологию съёмки фасада: дрон с камерой и фотограмметрией или LiDAR. Короткий практический ответ: для высоких фасадов, ортофото и текстур быстрее дрон; для точных обмеров, лепнины и сложной геометрии — наземный LiDAR-сканер, а на сложных объектах — их комбинация. В статье — критерии выбора по высоте, точности и ограничениям полётов, гибридная схема «дрон…

Гайд: 3D-фиксация этапов строительства по SLAM

Гайд: 3D-фиксация этапов строительства по SLAM

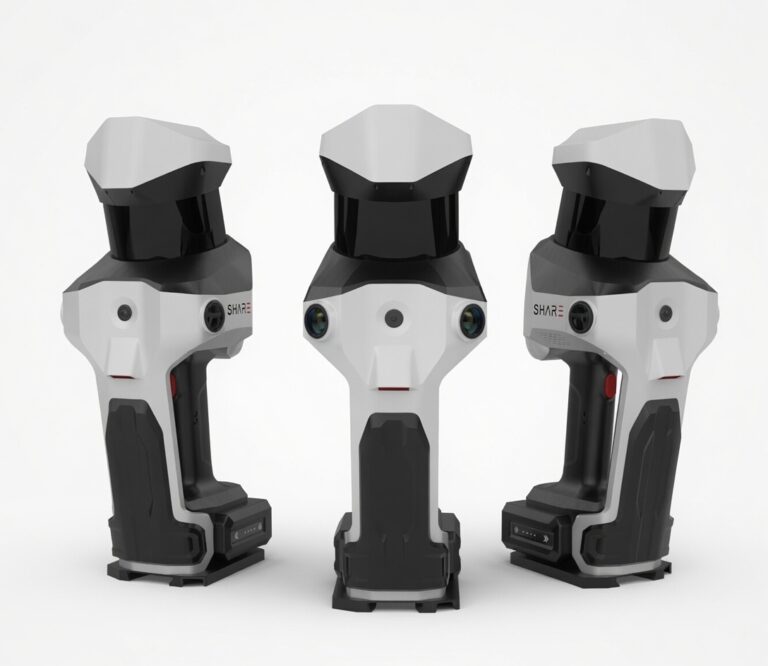
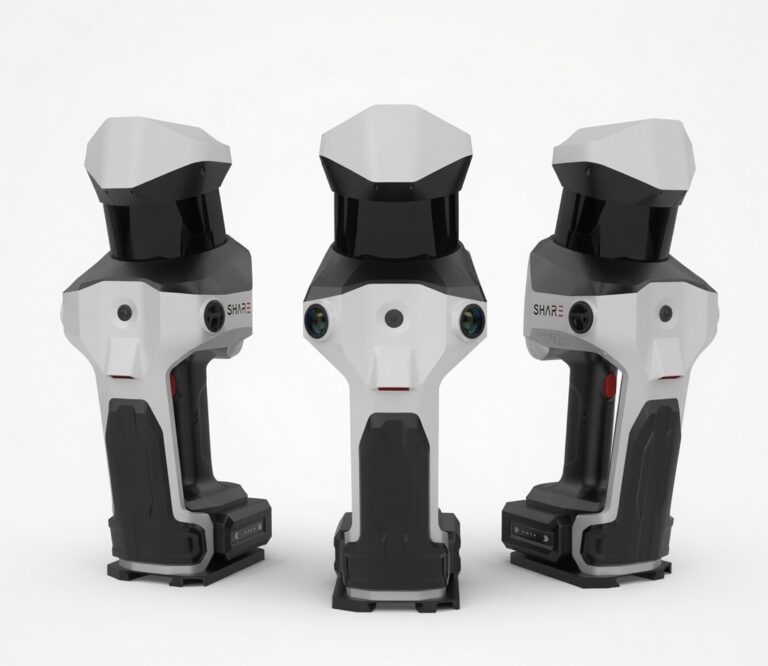
Этот гайд описывает, как организовать 3D-фиксацию этапов строительства по SLAM так, чтобы каждая серия проходов была сравнима с предыдущей: единые маршруты, привязка к маркам, фиксированная периодичность. Такой архив облаков точек решает споры с подрядчиком: по дате съёмки видно, что именно было смонтировано, залито или скрыто под отделкой. Основной прибор в примерах — ручной LiDAR-сканер SHARE…

Гайд: SLAM-съёмка для геодезии — полевой workflow

Гайд: SLAM-съёмка для геодезии — полевой workflow

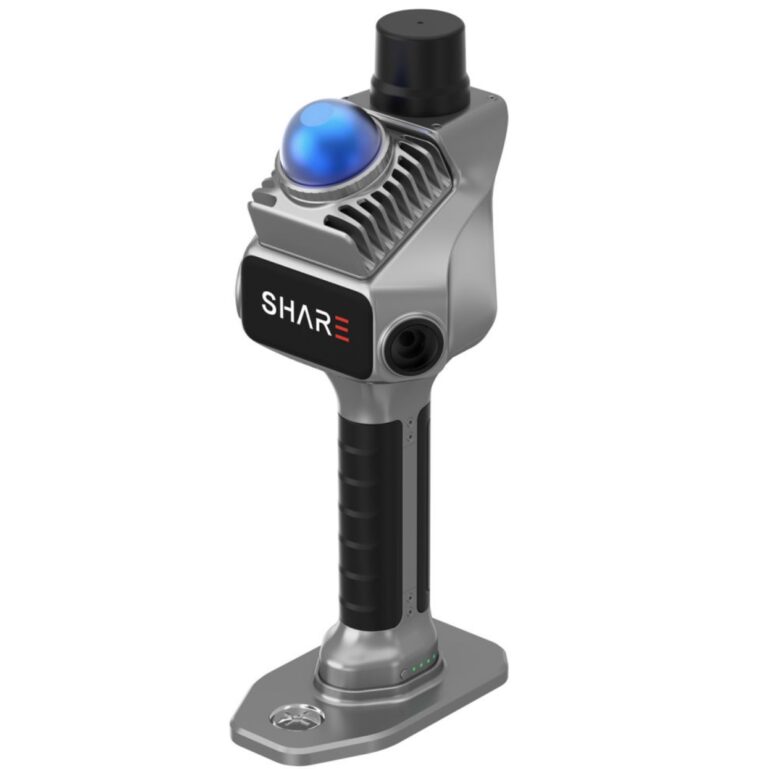
В этом гайде собран полевой workflow SLAM-съёмки для геодезии: как заранее подготовить базу и RTK-поправки, пройти маршруты с замкнутыми петлями, проверить результат на контрольных точках и пересчитать облако точек в СК-42 или ГСК-2011. Разбираем последовательность действий на примере компактного LiDAR-сканера SHARE SLAM S20 SE RTK с точностью 0,8 см: прибор совмещает сканер и RTK-ровер, поэтому…

Гайд: экспорт данных из ПО SHARE — форматы и настройки

Гайд: экспорт данных из ПО SHARE — форматы и настройки

После сканирования наступает момент истины — экспорт: правильно выбранный формат определяет, откроется ли проект в САПР заказчика, поместится ли на носитель и не потеряются ли цвет и системы координат. ПО сканеров SHARE выгружает данные в LAS, E57, PLY и OBJ, и у каждого формата своя роль: LAS — для геодезии и ГИС, E57 — для…

Гайд: выбор камеры глубины для робота — 7 критериев

Гайд: выбор камеры глубины для робота — 7 критериев

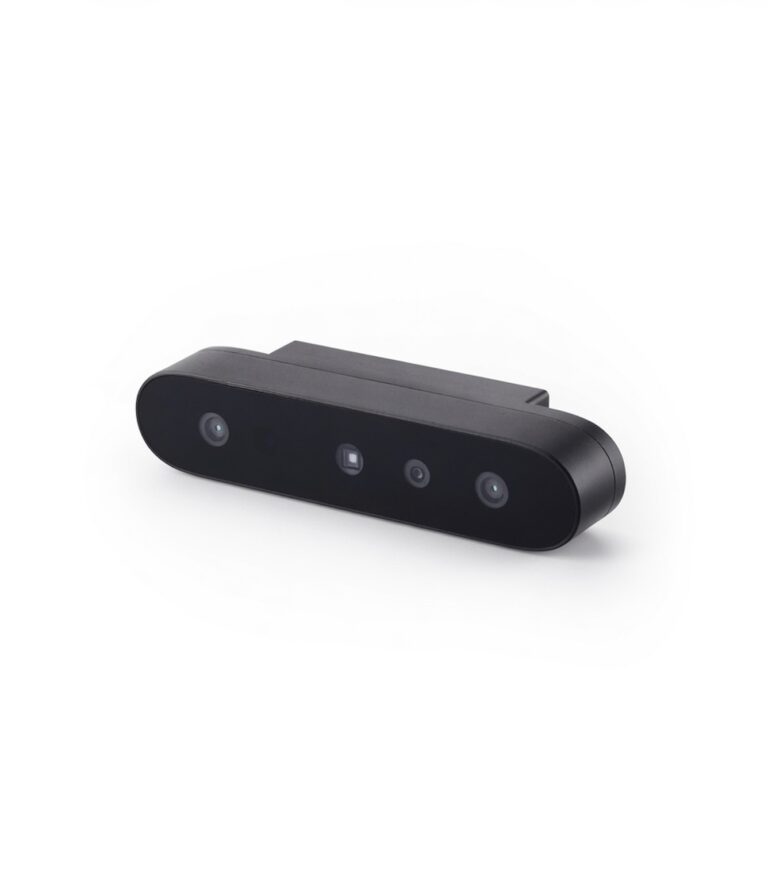
Камера глубины — главный сенсор робота: от неё зависит, увидит ли машина препятствие, захватит ли деталь и не собьётся ли с маршрута. Выбор сводится к семи критериям: рабочая дистанция, точность, поле зрения, интерфейс, латентность, условия работы (улица или помещение) и программная экосистема. В гайде разбираем каждый критерий с цифрами и объясняем, как три технологии —…

Гайд: реверс-инжиниринг детали с нуля — полное руководство

Гайд: реверс-инжиниринг детали с нуля — полное руководство

Реверс-инжиниринг — это путь от физической детали, на которую нет чертежей, обратно к документации и производству: подготовка, сканирование, обработка, CAD-модель, чертёж, изготовление. Для крупногабаритных деталей, узлов и элементов конструкций задачу закрывает компактный лидар-сканер SHARE S20 SE RTK с точностью до 0.8 см, для мелких точных деталей — класс настольного оборудования. В руководстве — весь цикл…

Гайд: облако точек → CAD-модель за 5 шагов

Гайд: облако точек → CAD-модель за 5 шагов

Облако точек после лазерного сканирования — это ещё не модель: миллионы измерений нужно превратить в параметрический CAD. Процесс укладывается в пять шагов — импорт E57, чистка, сегментация поверхностей, фитинг примитивов и экспорт STEP — и занимает от трёх до шести часов для объекта среднего размера. В гайде разбираем каждый шаг с конкретикой: какие форматы готовит…

Гайд: подключение камеры Orbbec к ROS 2 за 30 минут

Гайд: подключение камеры Orbbec к ROS 2 за 30 минут

Камера глубины Orbbec подключается к ROS 2 быстрее, чем кажется: вся работа занимает около 30 минут — от установки драйвера до живого облака точек в RViz. В гайде — конкретные команды для Ubuntu 22.04 и ROS 2 Humble, запуск launch-файла, список топиков, которые камера должна отдавать, настройка калибровки depth-to-color и проверка результата в RViz. Инструкция…

Конец содержания

Конец содержания