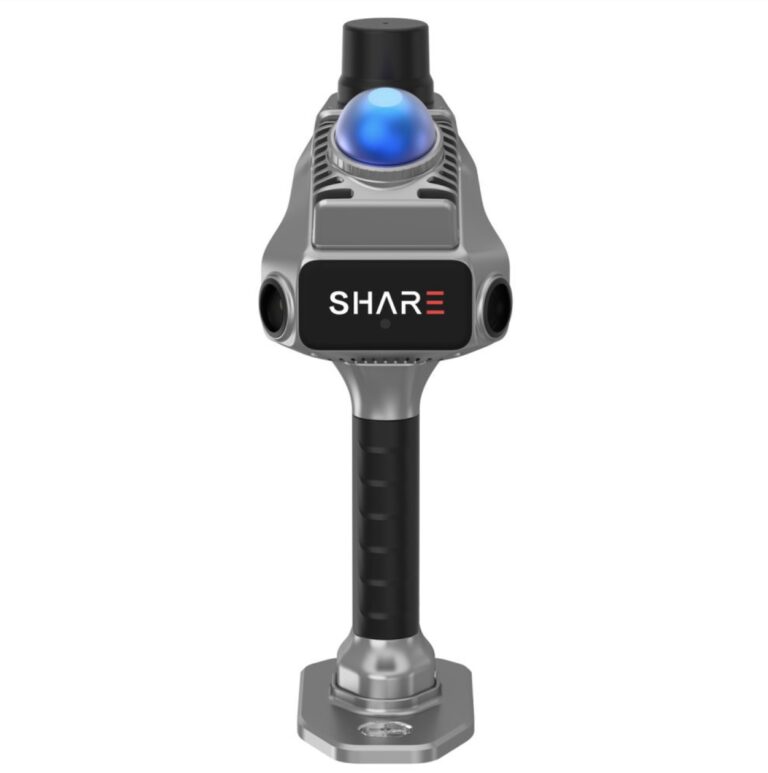
Гайд: подготовка объекта к 3D-сканированию — 10 шагов

Гайд: подготовка объекта к 3D-сканированию — 10 шагов

Половина проблем при 3D-сканировании связана не со сканером, а с объектом: блестящие поверхности, коробки в проходах, люди в кадре, недоступные углы. Правильная подготовка занимает 20–40 минут и избавляет от повторных выездов, дыр в облаке точек и многочасовой чистки модели. В этом гайде — десять шагов подготовки любого объекта: очистка, освещение, доступ, маркеры или съёмка без…
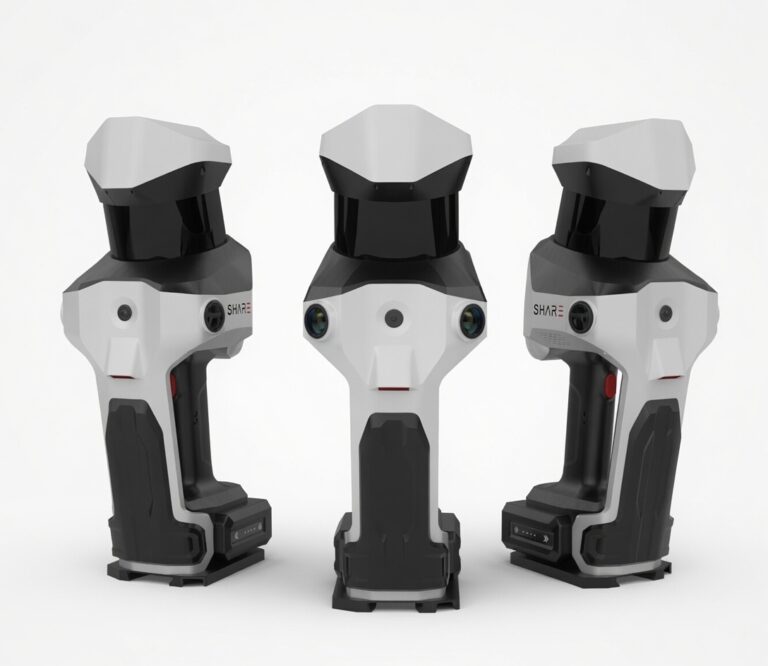
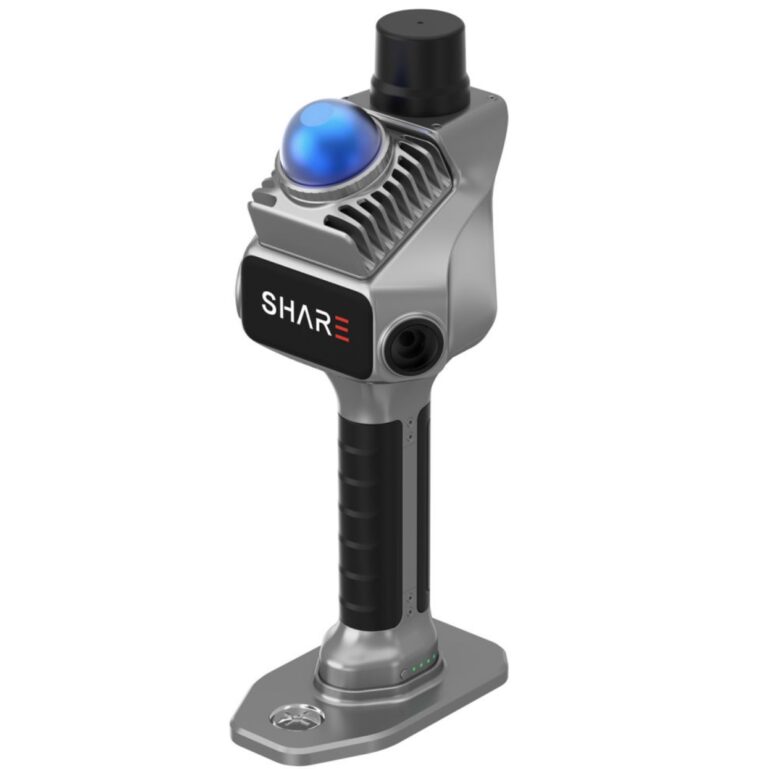
Гайд: обслуживание 3D-сканера — чек-лист на каждый месяц

Гайд: обслуживание 3D-сканера — чек-лист на каждый месяц

Сканер ездит в багажнике, роняется на объекте, работает на морозе и в пыли — и продолжает снимать миллиметры. Пока владелец не увидит в облаке точек двойные стенки. Обслуживание 3D-сканера — это не «сломалось — починю», а двадцать минут в месяц, которые сохраняют точность и спасают от сервисного простоя. В гайде — полный чек-лист: что проверять…

Гайд: какая точность 3D-сканера вам нужна — 0,025, 0,1 или 1 мм

Гайд: какая точность 3D-сканера вам нужна — 0,025, 0,1 или 1 мм

Точность — первая строчка в характеристиках 3D-сканера и главный источник переплат. Покупать 0,02 мм для обмеров квартиры — всё равно что мерить комнату микрометром, а экономить на точности при контроле деталей — прямой путь к пропущенному браку. В этом гайде разложим задачи по нужной точности: ювелирные изделия и мелкие детали — 0,02 мм, контроль механических…

Гайд: калибровка 3D-сканера — когда, как, зачем

Гайд: калибровка 3D-сканера — когда, как, зачем

Калибровка — то, о чём вспоминают, когда облако точек начинает врать: стенки двоятся, размеры расходятся с рулеткой, а заказчик спрашивает, почему план не сходится. Хорошая новость: в большинстве случаев процедура занимает от получаса и возвращает сканеру заводскую точность. В этом гайде разберём, когда калибровка обязательна — после падения, раз в квартал, после перепада температур, —…

Гайд: обмер этажа SLAM-сканером за 15 минут

Гайд: обмер этажа SLAM-сканером за 15 минут

Рулетка и лазерный дальномер отнимают полдня на этаж и всё равно оставляют пропуски и ошибки. SLAM-сканер сокращает съёмку до 10–15 минут: вы просто проходите этаж в ровном темпе, а через полчаса получаете облако точек и чертёж. В этом гайде — вся последовательность действий: как проложить маршрут и расставить контрольные точки, с какой скоростью двигаться, зачем…

SLAM-сканер с RTK: координатная съёмка без штатива

SLAM-сканер с RTK: координатная съёмка без штатива

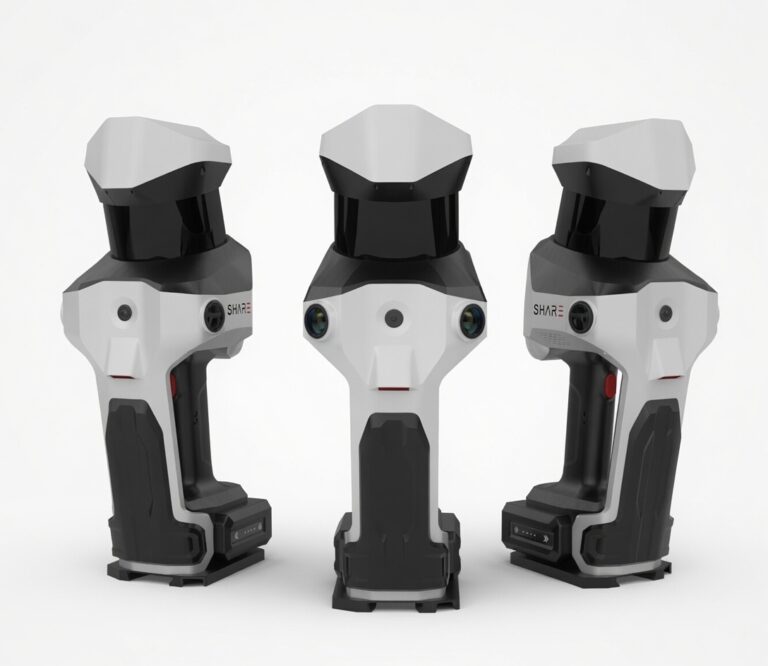
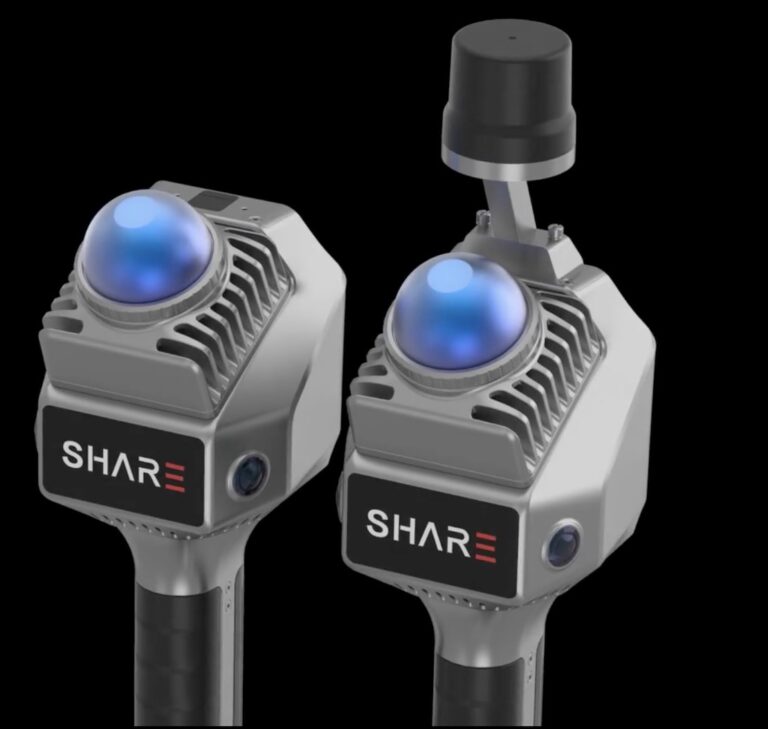
SLAM-сканер с RTK делает то, что раньше требовало штатива, маркеров и тахеометра: координатную привязку облака точек в реальном времени. Приёмник получает поправки от базовой станции прямо во время обхода, и облако ложится в систему координат без камеральной подгонки. В линейке SHARE два таких формата: компактный SLAM S20 SE RTK с точностью 0,8 сантиметра для съёмки…

Сканирование человека 3D-сканером: медицина, VR, одежда

Сканирование человека 3D-сканером: медицина, VR, одежда

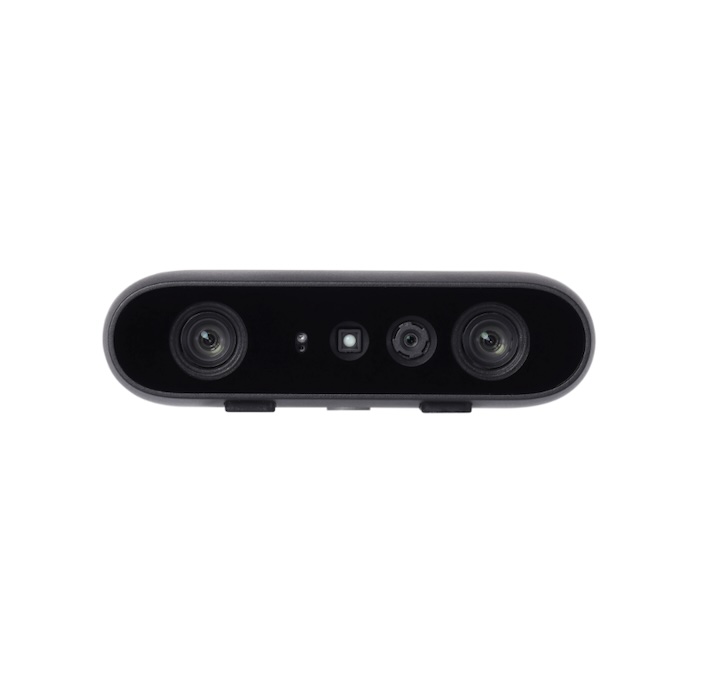
Сканирование человека отличается от предметного: объект дышит, моргает и не готов стоять минутами. Поэтому здесь решают три вещи — безопасность излучения, скорость съёмки и полнота обзора на 360 градусов. Для динамических задач — медицинских осмотров, VR-аватаров, снятия мерок для одежды — оптимален ToF-сканер Orbbec Femto Bolt: прямой наследник Kinect Azure, он работает с готовым софтом,…

Камера глубины для edge AI: Persee и Jetson

Камера глубины для edge AI: Persee и Jetson

Главная → Orbbec → Камера глубины с Jetson Камера глубины с Jetson: настройка и бенчмарк FPS Коротко. Jetson Orin — рабочая платформа для камер глубины Orbbec: на Orin Nano камера отдаёт 30 fps в разрешении 640×480 без заметной нагрузки на CPU, на Orin NX остаётся запас под нейросети. Ключевые моменты: правильный интерфейс (USB 3 или…

ToF или стереокамера глубины: что выбрать под задачу

ToF или стереокамера глубины: что выбрать под задачу

Главная → Orbbec → ToF или стерео ToF или стерео: что выбрать для камеры глубины Коротко. Стереокамера восстанавливает глубину по двум снимкам, как глаза, и хорошо работает на расстояниях от 0,3 до 10 м, но зависит от текстуры и освещения. ToF-камера измеряет время пролёта света до объекта и стабильна на однородных поверхностях, но уступает в…

Камера глубины для робота-манипулятора: захват и бин-пикинг

Камера глубины для робота-манипулятора: захват и бин-пикинг

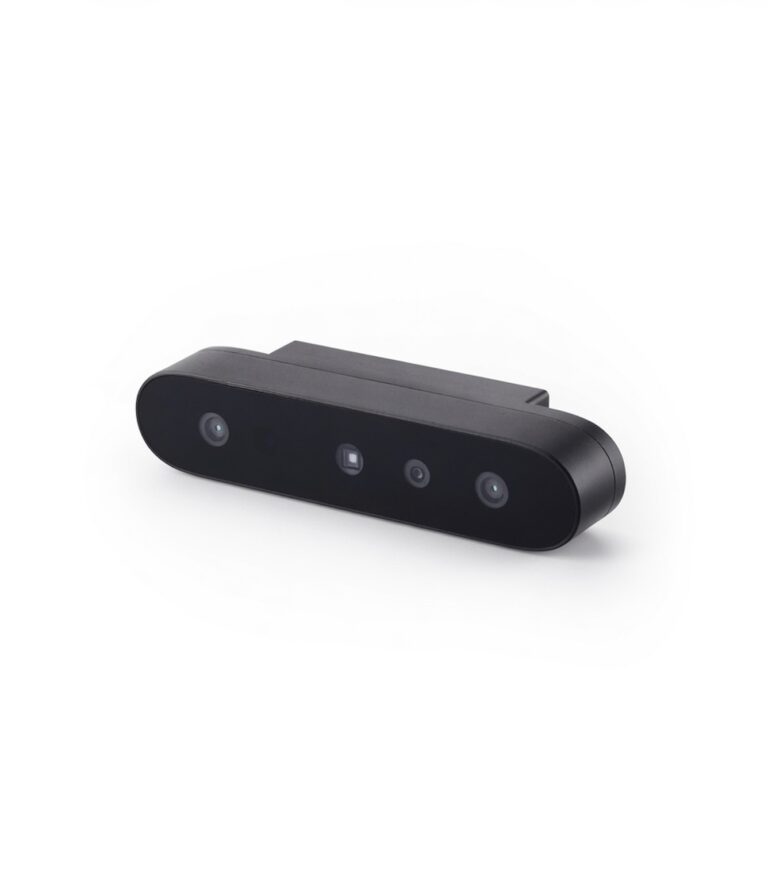
Для захвата объектов роботом-манипулятором камера глубины обязана работать на короткой дистанции 0,3–1,5 м, давать точную картину мелких деталей и минимальную задержку: контроллер должен получить облако точек раньше, чем завершится цикл перемещения захвата. Мы рекомендуем схему из двух камер: Orbbec Femto Bolt смотрит на всю рабочую зону и находит объекты, а Gemini 215 детально сканирует деталь…

Конец содержания

Конец содержания