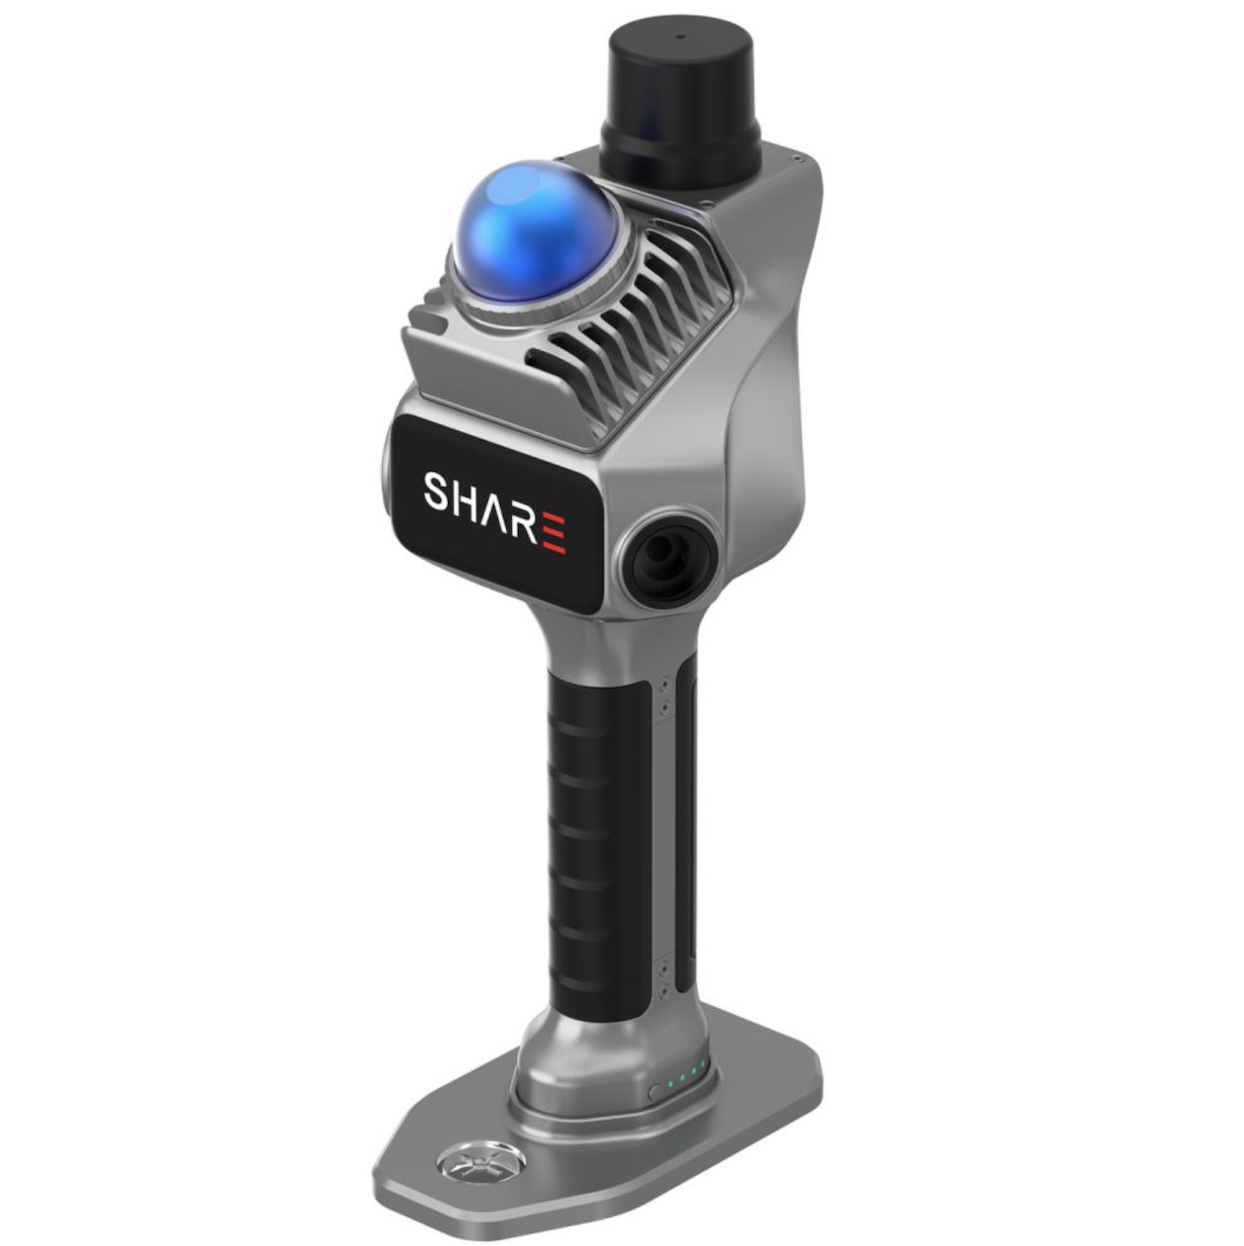
В этом гайде собран полевой workflow SLAM-съёмки для геодезии: как заранее подготовить базу и RTK-поправки, пройти маршруты с замкнутыми петлями, проверить результат на контрольных точках и пересчитать облако точек в СК-42 или ГСК-2011. Разбираем последовательность действий на примере компактного LiDAR-сканера SHARE SLAM S20 SE RTK с точностью 0,8 см: прибор совмещает сканер и RTK-ровер, поэтому съёмка идёт без штатива и остановок. Из статьи понятно, в каком порядке действовать на объекте, чтобы вечером получить готовое облако в нужной системе координат, а не возвращаться на участок для пересъёмки на следующий день.
Подготовка: база, поправки, план маршрутов
Съёмка начинается за день до выезда. Скачайте свежую подложку участка, наметьте два-четыре маршрута с перекрытием 20–30% и точку старта с открытым небом. Заложите 4–6 контрольных точек по периметру: углы бордюров, люки, арматура — то, что сохранится до конца работ. Проверьте заряд батарей, свободное место на носителе и версию ПО сканера.
Дальше решите вопрос с поправками. Если своя база есть, выставьте её на пункте с известными координатами и зафиксируйте время наблюдений. Если базы нет, подключите NTRIP-сервис — этого достаточно, чтобы S20 SE RTK работал с сантиметровой точностью. Как устроены поправки и что они дают, мы подробно разбирали в материале RTK SHARE для геодезии.
Настройка RTK и стартовая привязка
На объекте включите приёмник и дождитесь фиксированного решения RTK — обычно одна-три минуты при открытом небе. Проверьте, что число спутников больше десяти, а PDOP не превышает трёх. Встаньте на стартовую точку с известными координатами и зафиксируйте её в проекте: SLAM-траектория привяжется к этому положению, и весь дальнейший проход пойдёт от него.
Если сигнал в месте старта слабый — плотная застройка или кроны деревьев, — отступите на 20–30 метров к открытому месту, зафиксируйтесь там и зайдите на маршрут пешком: хвост траектории дорассчитается на постобработке. Не начинайте съёмку в движении: первые 30–60 секунд стойте на месте, чтобы алгоритм однозначно захватил начальное положение и направление обхода.
Съёмка: маршруты, петли и темп прохода
Идите маршрутом со скоростью 0,8–1,5 м/с, плавно, без рывков и резких поворотов корпуса. Держите сканер так, чтобы сенсор смотрел на стены и объекты съёмки, а не под ноги. Каждые 5–7 минут замыкайте петлю: возвращайтесь в уже пройденное место или пересекайте собственную траекторию под прямым углом. Петли — главный инструмент борьбы с дрейфом SLAM: алгоритм сшивает повторно увиденную геометрию и обнуляет накопленную ошибку.
Избегайте длинных однотипных коридоров без ориентиров: лестничные марши, одинаковые ряды колонн. Там проходите медленнее и обязательно делайте контрольную петлю. Перекрытие между смежными маршрутами держите не меньше 20–30%, иначе на стыках появятся разрывы и двойные стенки. Для больших территорий и удалённых объектов берите SLAM S100-16 с дальностью 120 м и точностью 1 см.
Полевой контроль: как понять, что данные годятся
Не уезжая с объекта, откройте предпросмотр в ПО обработки: посмотрите траекторию, облако и зоны с потерей отчёта. Затем выборочно проверьте две-три контрольные точки: снимите их ровером в режиме RTK и сравните с координатами этих же точек в облаке. Невязка до 3 см — отличный результат, до 5 см — приемлемо для большинства задач. Больше — перепройдите слабый участок встречным маршрутом или целиком.
Обязательно проверьте края участка и карманы: дворы, тупики, заезды — именно туда чаще всего приходится возвращаться. Зафиксируйте в полевом журнале время старта и финиша каждой траектории: при постобработке это ускоряет поиск сбоев поправок и спорных мест.
Этапы работ: инструмент, точность, время
Сводная таблица, из которой удобно планировать день на объекте и считать норму времени на бригаду.
| Этап | Инструмент | Точность | Время |
|---|---|---|---|
| Подготовка базы и поправок | Своя база или NTRIP | 2,5–8 см в плане | 20–40 минут |
| Стартовая привязка | S20 SE RTK как ровер | Фиксированное решение | 5–10 минут |
| Проход маршрута | SLAM-сканер S20 SE RTK | 0,8 см относительная | 15–40 минут |
| Контроль точности | Ровер или тахеометр | 2–3 см на точке | 10–15 минут |
| Постобработка и уравнивание | ПО обработки облаков | 2–5 см абсолютная | 30–60 минут |
| Пересчёт в СК-42/ГСК-2011 | ПО трансформирования | По невязкам на опорах | 15–30 минут |
Привязка к СК-42 и ГСК-2011
Постобработку начинайте с чистки облака и уравнивания траектории по петлям. Затем пересчёт. Если работаете в местной системе с известными ключами перехода к СК-42, примените их к началу траектории — остальное облако пересчитается за ним автоматически. Если ключей нет, используйте опорные точки: минимум три, разнесённые по участку, преобразование считается методом наименьших квадратов. В ГСК-2011 не забудьте про высоты: нужны нормальные высоты над Балтийской системой, эллипсоидальные пересчитывайте через модель квазигеоида.
Контроль — остаточные невязки на опорах: 2–4 см для застроенных территорий считается хорошим результатом. На выходе экспортируйте LAS или E57, приложите траекторию и ведомость точности — этого достаточно для приёмки работ заказчиком.
Частые вопросы
Можно ли работать без своей базы?
Да. NTRIP-сервисы и сетевые поправки закрывают большинство городов и трасс; собственная база нужна только на удалённых территориях без покрытия.
Какая реальная точность получается?
Внутри маршрута относительная точность составляет 0,8 см у S20 SE RTK. Абсолютная определяется качеством привязки и обычно держится в пределах 2–5 см.
Потерялись поправки в середине прохода — что делать?
Продолжайте проход: SLAM держит траекторию по геометрии. После восстановления связи сделайте петлю, а на постобработке привяжите участок по контрольным точкам.
Сколько маршрутов реально снять за день?
Бригада проходит 3–6 км маршрутов в день вместе с контролем и постобработкой. Точный объём зависит от плотности застройки и количества петель.
Чем SLAM лучше тахеометра?
Скоростью и плотностью: облако из миллионов точек снимается за один проход. Тахеометр точнее на отдельных точках и остаётся инструментом контроля.
Как перевести высоты в Балтийскую систему?
Через модель квазигеоида: из эллипсоидальных высот получают нормальные. В ГСК-2011 используются нормальные высоты, это закладывают в проект пересчёта сразу.
Подробнее о выборе прибора — в статьях как выбрать LiDAR-сканер для геодезии и в каталоге LiDAR-сканеров для геодезии. Подбор по параметрам — подобрать 3D-сканер, обзоры линейки SHARE — в разделе /share/. Условия поставки: https://luwam.ru/dostavka-i-oplata/.
3D-сканеры для задач из статьи
- ScanLine EasyScan HX2 — гибридный ручной, производство и реверс — 889 000 ₽
- Shining 3D EinScan HX2 — флагман-гибрид для сложных поверхностей
- Shining 3D FreeScan UE PRO — метрологический класс, контроль качества
Каталог SHINING 3D · демо перед покупкой · счёт для юрлица · гарантия 1 год.