




Кейс: навигация AGV на складе с LiDAR Pulsar ME450
Распределительный центр федерального ритейлера внедрял автономные тележки AGV для межстеллажной транспортировки паллет. Интегратор роботов сделал механику и…
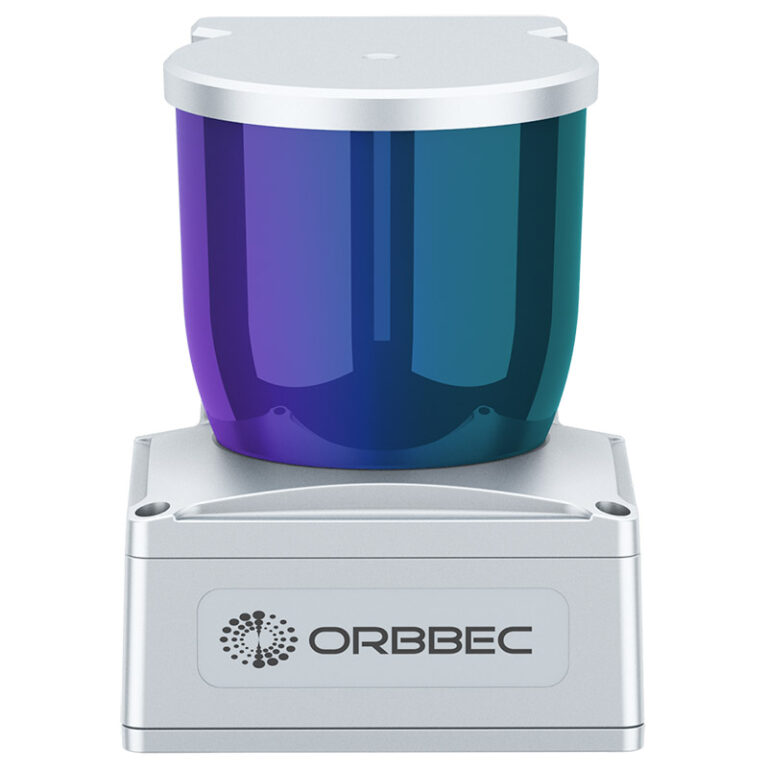
Распределительный центр федерального ритейлера внедрял автономные тележки AGV для межстеллажной транспортировки паллет. Интегратор роботов сделал механику и…

Обе камеры — дети сотрудничества Orbbec и Microsoft и наследники наработок Azure Kinect, но позиционируются по-разному: Femto Bolt — компактный универсал, Femto Mega — программируемая станция edge…
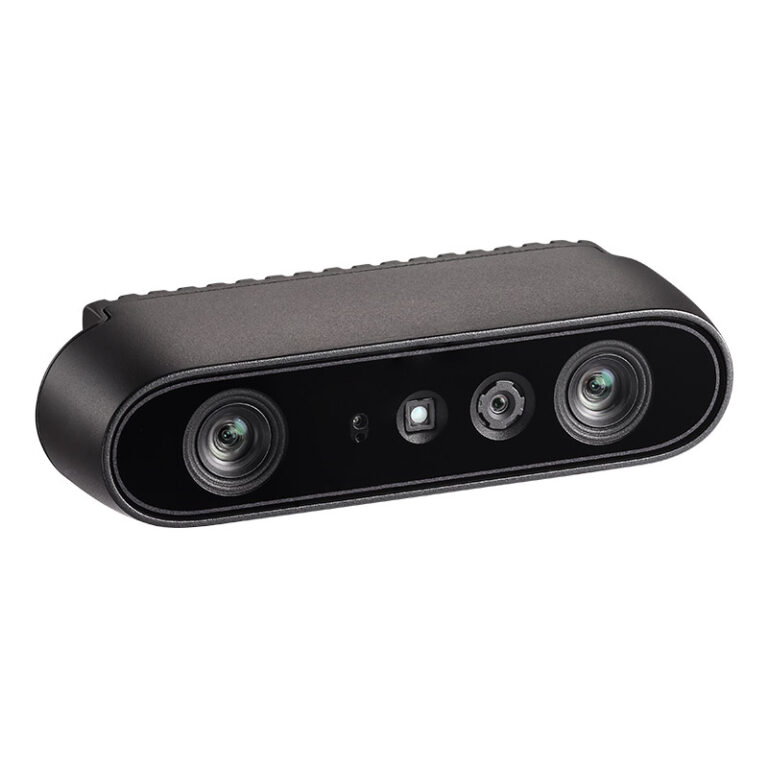
Робот, который видит мир в 3D, отличается от слепой машины так же, как человек с двумя глазами от человека с повязкой. Камеры глубины стали стандартом де-факто в робототехнике: навигация AGV, захват…

Производственные линии становятся всё более сложными, что повышает спрос на более точные и надёжные системы контроля. В то время как 2D-изображения измеряют только контраст и края в плоской плоскости, не определяя размер объекта или расстояние, 3D-визуализация измеряет реальную геометрию окружающего мира и топологию поверхности. Эти системы переопределяют возможности автоматизированного контроля, делая их трансформирующими для множества…
Коллаборативные роботы (коботы) поддерживают промышленную автоматизацию, обеспечивая прямое взаимодействие человека и машины. Однако эта операционная гибкость создаёт сложные задачи по защите, которые не могут быть адекватно решены традиционными методами обеспечения безопасности. В то время как спецификация ISO/TS 15066 устанавливает нормативную базу для безопасного сотрудничества человека и робота, эффективная реализация требует систем машинного зрения, способных обеспечивать…
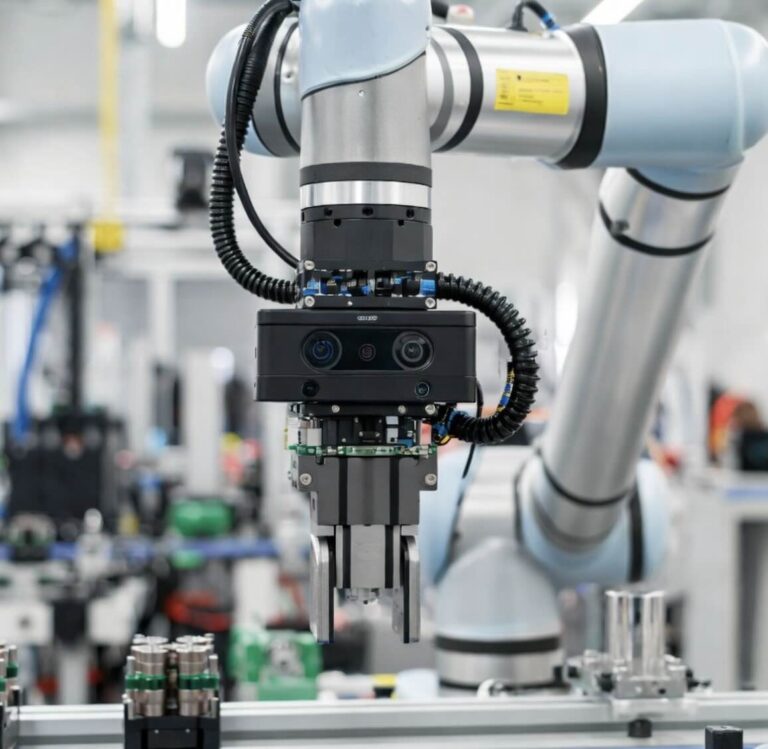
оздание эффективной системы технического зрения для робототехники должно быть доступным для команд любого размера и с любым бюджетом. По мере того как доступные 3D-камеры становятся всё более распространёнными, стартапы, исследовательские группы и небольшие разработчики теперь могут получить доступ к продвинутым возможностям восприятия, которые раньше были доступны только крупным проектам. Однако выбор правильной камеры — это…
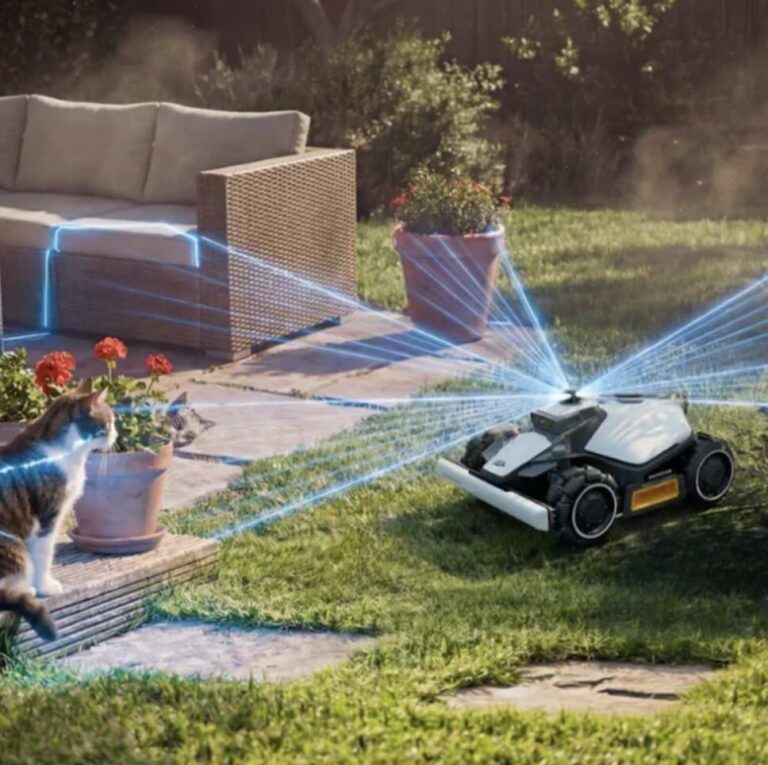
Создание роботизированной газонокосилки значительно сложнее, чем многие приложения внутренней робототехники. Внешние среды непредсказуемы, условия освещения постоянно меняются, и газонокосилки должны надёжно обнаруживать препятствия, такие как домашние животные, игрушки, шланги, деревья и неровный рельеф, в реальном времени. Традиционные подходы, основанные на периметровых проводах и простых датчиках приближения, могут справляться с базовой навигацией, но они становятся всё…

Данная публикация в российском издании блога Azure Depth Platform написана в соавторстве с Дмитрием Волковым, соучредителем и генеральным директором Luwam, и Андреем Соколовым, соучредителем и техническим руководителем программы Azure Depth Platform. Краткая история медицинской визуализации Концепция медицинской визуализации родилась в 1895 году с изобретением рентгеновских лучей немецким профессором физики Вильгельмом Рентгеном. Рентген проложил путь для…
Конец содержания
Конец содержания
У вас еще нет аккаунта? Регистрация
Добавьте оборудование из каталога. Загляните в каталог — сканеры, камеры глубины и вычислительные модули под вашу задачу.
Перейти в каталог