Данная публикация в российском издании блога Azure Depth Platform написана в соавторстве с Дмитрием Волковым, соучредителем и генеральным директором Luwam, и Андреем Соколовым, соучредителем и техническим руководителем программы Azure Depth Platform.
Краткая история медицинской визуализации
Концепция медицинской визуализации родилась в 1895 году с изобретением рентгеновских лучей немецким профессором физики Вильгельмом Рентгеном. Рентген проложил путь для более совершенных методов визуализации, используемых в медицине и криминалистике, таких как КТ (компьютерная томография) и МРТ (магнитно-резонансная томография). Сегодня визуализация с помощью оптического волокна позволила медицинским специалистам заглянуть внутрь тела без серьёзных разрезов. Эти минимально инвазивные операции сохраняют ткани более целостными и сокращают процесс заживления. Сложные технологии визуализации предоставили врачам беспрецедентную возможность заглянуть внутрь тела и стали более безопасной альтернативой хирургическому исследованию.
Медицинская визуализация в современном мире
Однако за прошедшие 120 лет мало внимания уделялось ценности визуализации внешней части тела. Обычный визит к врачу включает базовые измерения роста, веса, температуры, частоты сердечных сокращений и артериального давления. При этом относительно недорогой 3D-датчик камеры времени полета может точно сканировать тело пациента, а данные можно анализировать и отслеживать изменения в динамике. 3D-визуализация на основе времени полета изначально обеспечивает конфиденциальность пациента и может работать круглосуточно в любом помещении — палате, спальне или даже ванной комнате.
Что такое датчики камер времени полета (ToF)?
Датчики камер времени полета (ToF) измеряют расстояние между датчиком камеры и объектом, который попадает в поле зрения. Конкретно, камеры ToF определяют расстояние по времени, которое проходит между излучением сигнала датчиком и возвращением отражённого сигнала обратно к датчику.
Технология 3D-камер на основе времени полета (ToF) — это проверенная «рабочая лошадка», которая уникальным образом объединяет всестороннее качественное исследование, быстрое профилирование и высокоточную количественную обработку данных. Она обеспечивает высокую производительность и универсальность для самых разных приложений и разработок, помогая решать даже самые сложные задачи. Возможность получать количественные данные помогает удовлетворить растущую клиническую потребность в объективных измерениях для принятия решений и оценки результатов, а также способствует персонализированной медицине экономически эффективным способом. Датчики ToF демонстрируют высокую точность и могут использоваться для измерения даже сильно изогнутых поверхностей тела.
Практическое применение датчиков камер ToF в медицинской сфере
Технология глубины на основе времени полета (ToF) значительно развилась за последние два десятилетия. Сегодня она применяется для измерения телосложения, определения положения и позы, оценки осанки, анализа движений, отслеживания суставов и бесконтактного управления. Вот некоторые из самых передовых применений технологии ToF:
Обнаружение падений
По данным CDC, ежегодно около 36 миллионов пожилых людей в США падают, и каждое пятое падение приводит к травме — перелому или сотрясению мозга. Когда пожилой человек, живущий один, падает, он может долгое время оставаться на полу без помощи. Эффективная и доступная система оценки риска падений, отслеживающая походку и равновесие, способна существенно помочь пожилым людям. Непрерывное обнаружение падений (особенно если система может действовать проактивно и предотвращать падение) улучшает качество жизни пожилых, даёт им больше автономии, снижает расходы на стационарный мониторинг и успокаивает близких.
Решения на базе 3D-камер ToF обнаруживают необычные движения в помещении и проактивно предупреждают пациента и ухаживающего персонал ещё до падения или до того, как понадобится помощь. Оценка походки и движений позволяет определить, находится ли пациент в группе риска, и спрогнозировать, насколько он сможет справляться с повседневными делами после выписки из больницы. Согласно исследованиям, камеры глубины фиксируют в 2,6 раза больше падений, чем традиционный персонал, а мгновенные уведомления позволяют спасать всё больше жизней своевременно.
Мониторинг сна
Датчики ToF используют инфракрасные лазеры и поэтому способны формировать 3D-изображения глубины даже в полной темноте. Их можно применять для мониторинга сна, не прикрепляя никаких устройств к телу пациента и не требуя госпитализации, которая нарушает привычные паттерны сна.
Сканирование тела и мониторинг положения
Данные с камер ToF можно обрабатывать так, чтобы отделять человека или объект от фона, определяя положение ключевых маркеров — коленных, локтевых и тазобедренных суставов. После определения и идентификации искусственный интеллект сопоставляет их с эталонной скелетной моделью и в реальном времени определяет положение человека. Такие решения работают в привычной и конфиденциальной домашней среде, облегчают восстановление после операций и травм, помогают пациентам быстрее вернуть подвижность и когнитивные функции.
Отслеживание восстановления
Система отслеживает процесс реабилитации и предоставляет ценную информацию для корректировки и персонализации программ терапии, что ускоряет выздоровление. Долгосрочные данные позволяют непрерывно мониторить состояние пациента и прогнозировать изменения. Удалённый мониторинг с помощью машинного обучения и физиотерапевтов оказывается эффективнее стационарного наблюдения.
Как работают датчики камер ToF
Для получения высококачественной карты глубины из зашумлённых ИК-изображений применяется комплексный алгоритм вычисления фазы. Он включает декодирование, многоступенчатую фильтрацию для подавления шума ИК-изображения, расчёт фазы, коррекцию фазы между изображениями высокой и низкой частоты, фазовое развёртывание и фильтрацию карты фазы (см. рис. 1).
Таблица 1. Блок-схема алгоритма вычисления фазы (Phase Computing Algorithm Flowchart)
| № | Блок / Этап | Входные данные | Выход / Действие | Примечание |
|---|---|---|---|---|
| 1 | Start | — | Запуск процесса | Начало обработки |
| 2 | High Freq IR Image | ИК-изображение высокой частоты | Передача на фильтрацию | Параллельный поток |
| 3 | Low Freq IR Image | ИК-изображение низкой частоты | Передача на фильтрацию | Параллельный поток |
| 4 | Image filter | ИК-изображение (High / Low) | Отфильтрованное изображение | Удаление шума на этапе изображения |
| 5 | Phase calculation | Отфильтрованное изображение | Вычисленная фаза | Расчёт фазы для каждого потока |
| 6 | Phase correction | Вычисленная фаза + Calibration Data | Скорректированная фаза | Коррекция с использованием данных калибровки |
| 7 | Noise filter | Скорректированная фаза | Фильтрованная фаза | Удаление шума после коррекции |
| 8 | Calibration Data (центральный блок) | — | Phase offset, Sensor_temperature_coeff, Wiggling_LUT, fppn_LUT | Используется обоими потоками для коррекции фазы |
| 9 | Intensity & Amplitude | High + Low Freq | Интенсивность и амплитуда сигнала | Промежуточный расчёт |
| 10 | Phase Unwrapping | Скорректированная фаза (High + Low) | Развёрнутая фаза | Объединение двух частотных потоков |
| 11 | Phase to Depth | Развёрнутая фаза + Frequency | Карта глубины | Преобразование фазы в значение глубины |
| 12 | Lens Distribution Correction | Карта глубины + IR Lens Calib Data | Скорректированная карта глубины | Коррекция искажений объектива |
| 13 | Noise filter (финальный) | Скорректированная карта глубины | Финальная карта глубины | Дополнительное подавление шума |
| 14 | End | Финальная карта глубины | Готовая карта глубины | Выход алгоритма |
Традиционно алгоритм вычисления фазы, показанный на рис. 2, выполнялся на мощном графическом процессоре (GPU) в дорогом специализированном ПК. Orbbec и Microsoft сотрудничают над оптимизацией этих сложных операций с использованием новейших встроенных вычислительных технологий отрасли. По сравнению с вычислениями на базе ПК, встроенные решения позволяют Orbbec создавать полностью автономную камеру без зависимости от внешних устройств. Такое самодостаточное решение делает камеры простыми в развёртывании (не требуются специальные навыки), позволяет удалённую настройку и управление, а также обеспечивает низкую задержку, быстрый отклик и низкую стоимость — что особенно важно для робототехники и систем машинного зрения.
Таблица 2. Архитектура типичной системы камеры ToF и описание работы
| Раздел | Компонент / Аспект | Описание | Интерфейс / Связь |
|---|---|---|---|
| Аппаратная архитектура | ToF Sensor (Sensor Head Board) | Датчик ToF, включает VCSEL и драйвер | SPI, I2C, LVDS |
| Аппаратная архитектура | ToF Depth Engine (Depth Computing Board) | Движок вычисления глубины | MIPI, I2C, DDR4 |
| Аппаратная архитектура | Bridge Chip | Мостовой чип для связи с ПК | USB 3.0 |
| Аппаратная архитектура | PC (Windows / Linux / Android) | Компьютер или устройство для финальной обработки | USB 3.0 |
| Традиционный подход | Вычисления на GPU | Алгоритм фазового вычисления выполнялся на мощном GPU в дорогом специализированном ПК | — |
| Современное решение (Orbbec + Microsoft) | Embedded computing | Orbbec и Microsoft совместно оптимизируют алгоритм под новейшие встроенные вычислительные технологии | Полностью автономная камера без внешних устройств |
| Преимущества решения | Самодостаточная система | Камера работает без подключения к мощному ПК | Низкая задержка, быстрый отклик, низкая стоимость |
| Применение | Робототехника и машинное зрение | Удобство развёртывания, удалённая настройка и управление | Не требует специальных навыков для установки |
Улучшите уход за пациентами с помощью передовых датчиков камер ToF от Luwam
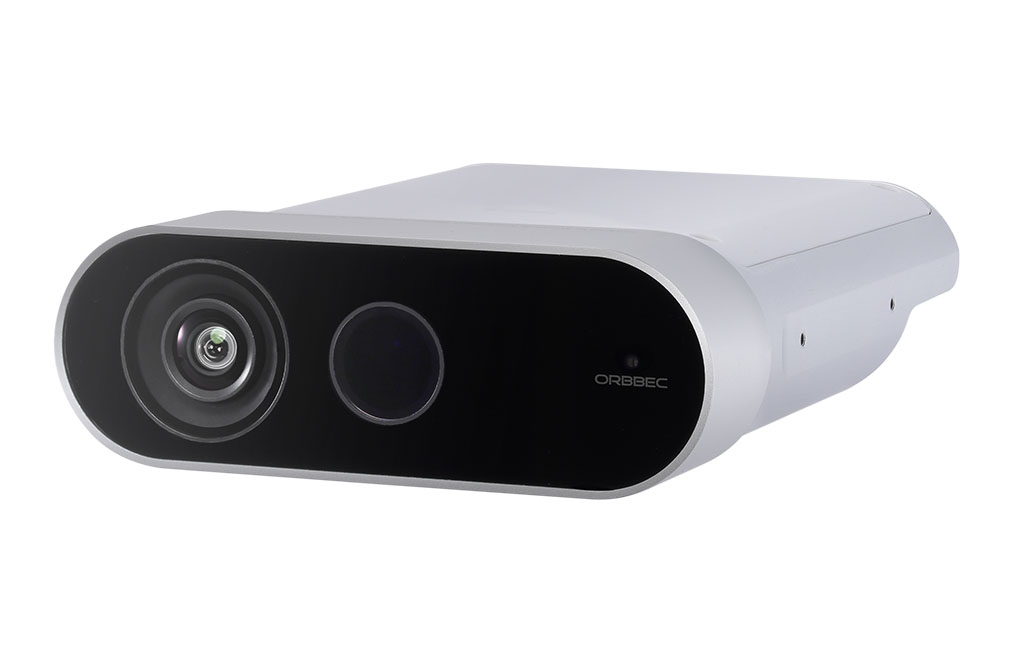
LUWAM поставляет камеры Orbbec — ведущего мирового производителя 3D-камер, — стремится создавать интеллектуальные технологии для каждого человека, везде. Orbbec, сотрудничая с Microsoft, поставляет серию камер времени полета (ToF) с передовыми встроенными вычислениями, ускоряя их доступность для разработчиков и поставщиков решений по всему миру.
Luwam имеет обширный опыт партнёрства с компаниями медицинской сферы и помогает достигать желаемых результатов проектов, создавая положительное влияние на пациентов и ухаживающий персонал.
Обратитесь к экспертам Luwam по 3D-визуализации за поддержкой в выборе идеального продукта 3D-визуализации, наиболее подходящего для ваших медицинских задач.
LUWAM поставляет камеры Orbbec в России. Свяжитесь с нами, чтобы получить консультацию и подобрать оптимальное решение на базе ToF-камер для вашего медицинского учреждения.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.