оздание эффективной системы технического зрения для робототехники должно быть доступным для команд любого размера и с любым бюджетом. По мере того как доступные 3D-камеры становятся всё более распространёнными, стартапы, исследовательские группы и небольшие разработчики теперь могут получить доступ к продвинутым возможностям восприятия, которые раньше были доступны только крупным проектам.
Однако выбор правильной камеры — это не просто поиск самой низкой цены. Требования к производительности, цели развёртывания и долгосрочные потребности проекта влияют на реальную ценность инвестиций. В этом руководстве рассматривается, как сбалансировать бюджет и возможности при выборе 3D-камеры для приложений робототехники.
- Бюджет и производительность в системах технического зрения для робототехники
- Понимание технологий 3D-камер и ценовых категорий
- Скрытые затраты 3D-камер в приложениях робототехники
- Выбор подходящего уровня 3D-камеры для вашего проекта
- Важные функции, в которые стоит инвестировать
- Максимизация ROI: как получить максимум от ограниченного бюджета
- Изучите 3D-камеры технического зрения от Orbbec (поставка LUWAM)
- Часто задаваемые вопросы
Бюджет и производительность в системах технического зрения для робототехники
Бюджетные ограничения распространены в разработке робототехники, но более низкая стоимость не обязательно означает более низкие возможности. Самые эффективные инвестиции получаются при выборе уровня производительности, который напрямую поддерживает приложение, а не при оплате характеристик, имеющих ограниченную практическую ценность.
Для многих проектов в робототехнике такие требования, как рабочая дальность, точность измерений, устойчивость к окружающей среде и программная поддержка, гораздо важнее, чем максимальное значение каждой заявленной характеристики. Камера с правильным балансом производительности и стоимости часто обеспечивает более высокую общую ценность проекта, чем премиальное устройство с недостаточно используемыми функциями.
Грамотная бюджетная стратегия также сохраняет ресурсы для других критически важных областей, включая разработку программного обеспечения, интеграцию системы, тестирование и будущие итерации. На практике успешные робототехнические системы строятся не за счёт максимальных характеристик камеры, а за счёт оптимизации общей производительности проекта в рамках доступного бюджета.
Как подойти к процессу выбора
Выбор камеры — это не только решение по стоимости, но и решение по архитектуре системы, которое влияет на вычисления, интеграцию и масштабируемость. Тщательная стратегия высокого уровня позволяет держать затраты под контролем и обеспечить оптимальное соответствие.
Начните с определения условий работы робота. Учитывайте освещение, диапазоны температур, воздействие пыли и влаги (включая соответствующие требования IP), вибрацию и динамику движения. Эти факторы окружающей среды будут определять спецификации системы зрения.
Далее уточните основные задачи робота — навигация, манипуляция или измерения — чтобы понять функциональные требования, предъявляемые к камере и её компонентам.
Наконец, согласуйте эти технические и эксплуатационные требования с вашим доступным бюджетом. Такой подход позволяет отличить обязательные функции от тех, которые можно скорректировать или заменить в зависимости от потребностей приложения и бюджетных ограничений.
Критическая роль 3D-камер в проектах робототехники
Трёхмерное восприятие является фундаментальной возможностью современной робототехники. Чтобы безопасно перемещаться, точно манипулировать объектами и надёжно взаимодействовать с динамичными средами, роботам необходимо понимать не только, что это за объект, но и где он находится в пространстве. В этом заключается основное ограничение обычных 2D-систем зрения, которые фиксируют цвет и форму, но не измеряют расстояние напрямую.
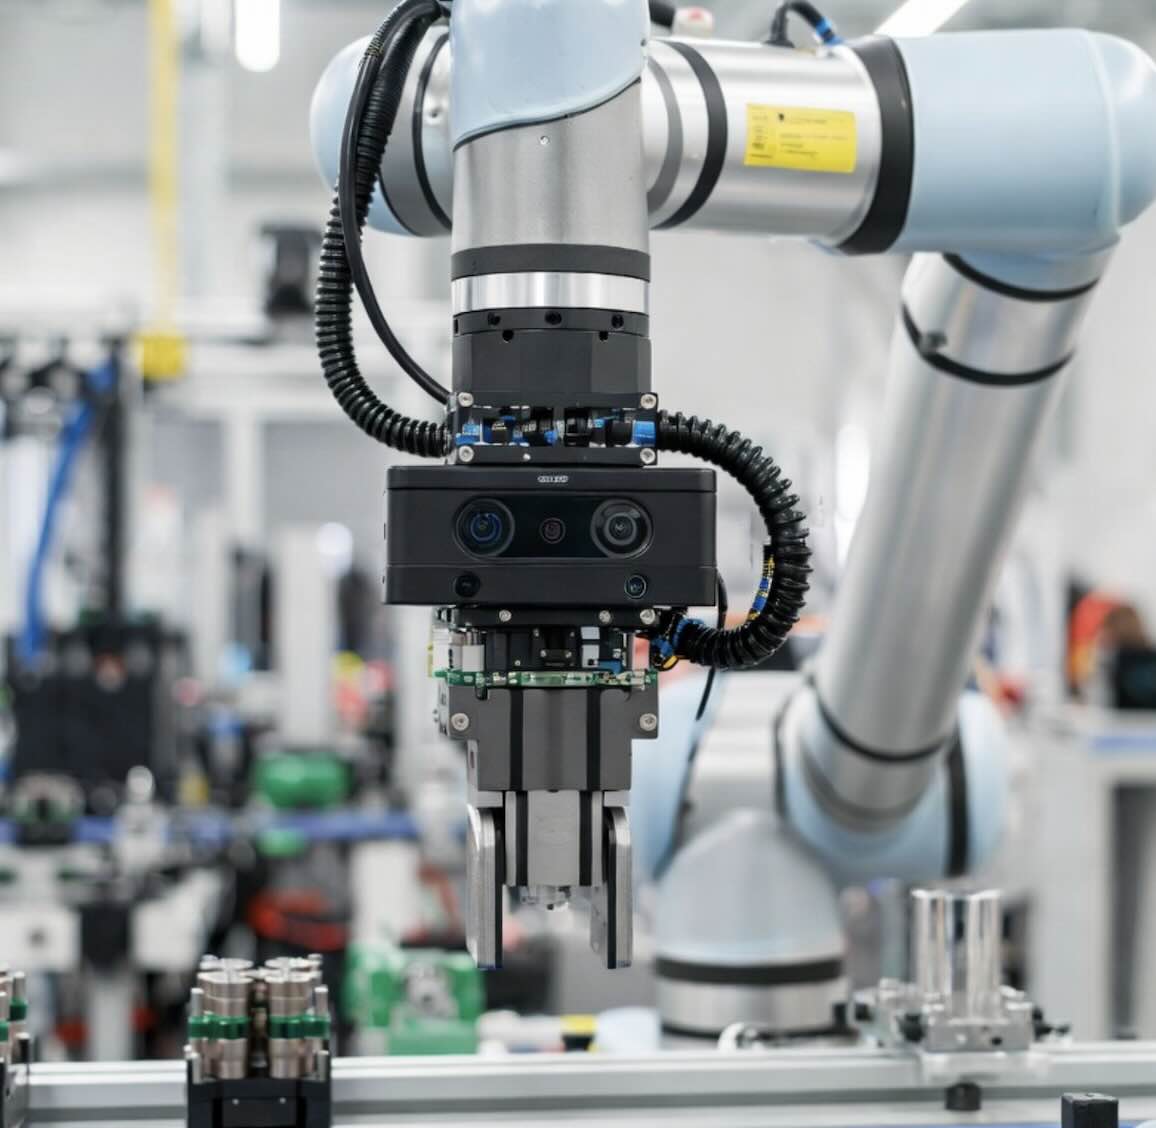
В результате многие важные функции робототехники — включая захват из ящика, избегание препятствий, обработку паллет, локализацию и картографирование — либо зависят от измерения глубины, либо требуют сложных программных обходных решений при использовании только 2D-камер. Предоставляя прямую пространственную информацию, 3D-камеры значительно упрощают конвейеры восприятия и повышают надёжность системы.
Распространённое заблуждение заключается в том, что доступные камеры глубины изначально непригодны для серьёзного использования в робототехнике. На практике многие экономичные модели используют те же базовые технологии, что и премиальные системы, включая структурированный свет, стереозрение и времяпролётные измерения. Ключевые различия часто заключаются в дальности, устойчивости, встроенной обработке, функциях интеграции и готовности к развёртыванию, а не в самих принципах измерения глубины.
Для проектов с ограниченным бюджетом наиболее эффективная стратегия — это соответствие возможностей камеры требованиям приложения. Роботам, работающим в контролируемых внутренних средах, может не требоваться промышленная прочность или расширенная дальность измерения, что позволяет направить ресурсы на программное обеспечение, интеграцию или будущее масштабирование.
Понимание технологий 3D-камер и ценовых категорий
Различные технологии 3D-камер предназначены для разных требований к производительности, условий развёртывания и уровней бюджета. Выбор правильного решения зависит от рабочей дальности, условий освещения, динамики движения, требований к точности и общей стоимости проекта.
Технология структурированного света: доступная точность в помещении Камеры структурированного света проецируют инфракрасный узор на сцену и оценивают глубину по деформации узора. Эти камеры отлично справляются с захватом высокого разрешения и обеспечивают точные данные глубины на короткой дистанции, что делает их высокоэффективными для таких задач, как захват из ящика, отслеживание рук и общая навигация в помещении. Они часто относятся к лучшим недорогим камерам глубины на рынке. Камеры серии Orbbec Astra популярны там, где приоритетами являются доступность и точность в помещении.
Стереозрение: гибкая дальность и возможность работы на улице Стереозрение имитирует биологическое зрение, используя два объектива, расположенных на определённом расстоянии, для триангуляции расстояния. Хотя оно более требовательно к обработке изображений, стереокамеры превосходно работают на больших дистанциях и на открытом воздухе благодаря устойчивости к окружающему свету.
Серия Orbbec Gemini показывает, как команды могут доступно внедрять стереозрение в надёжные и гибкие системы. Эти камеры особенно полезны, когда требуется умеренная устойчивость к солнечному свету.
Времяпролётная технология (ToF): скорость и динамическая производительность ToF-камеры измеряют, сколько времени требуется импульсу света, чтобы отразиться от объектов и вернуться к сенсору. Раньше эти камеры считались роскошью для топовых продуктов, но ToF-сенсоры становятся всё более доступными, при этом предлагая высокую частоту кадров, адаптацию к динамичным сценам и отличную работу в условиях низкой освещённости.
Хотя они обычно стоят дороже, чем базовые системы структурированного света, ToF могут обеспечить высокую ценность для требовательных приложений робототехники.
Скрытые затраты 3D-камер в приложениях робототехники
Хотя цена оборудования часто является основным ориентиром при выборе 3D-камеры, команды часто упускают из виду несколько скрытых затрат. На практике эти затраты могут существенно повлиять как на усилия по разработке, так и на долгосрочное развёртывание, включая калибровку системы, требования к вычислительным ресурсам (CPU/GPU) и интеграцию системы.
Затраты на калибровку системы
Калибровка системы, включая синхронизацию сенсоров и внешнюю калибровку, в промышленных системах зрения роботов может создавать значительную инженерную нагрузку из-за ручного вмешательства, повторяющихся процедур измерений и прерывания рабочих процессов. Экспертиза Orbbec в области системной калибровки снижает эти затраты за счёт зрелых рабочих процессов, проверенных инструментов и эталонных реализаций, что позволяет ускорить развёртывание и повысить надёжность работы нескольких камер и сенсоров.
Затраты на CPU/GPU
Недорогие камеры могут переносить вычислительную нагрузку на хост-систему, где CPU или GPU будут выполнять реконструкцию глубины, фильтрацию и предварительную/пост-обработку. Это повышает сложность системы, энергопотребление и общую стоимость материалов. Опыт пользователей и разработчиков с высокой нагрузкой на CPU при переносе обработки глубины серий RealSense D400 на хост-системы (особенно на Jetson Nano и аналогичных платформах) задокументирован в GitHub-issues Intel RealSense №9236 и №1699.
Камеры Orbbec, однако, интегрируют встроенные SoC и конвейеры ISP, которые выполняют эти операции на уровне сенсора, разгружая вычисления с хоста. Такая интеграция снижает требования к оборудованию, упрощает архитектуру системы и уменьшает общую стоимость системы при сохранении производительности в реальном времени.
Затраты на интеграцию
Интеграция — ещё одна часто недооценённая статья расходов в системах зрения робототехники, охватывающая как аппаратные, так и программные аспекты. Обработка в реальном времени, мультимодальное слияние данных и совместимость платформ могут добавлять значительную инженерную сложность.
На аппаратной стороне недорогие камеры могут предлагать ограниченные варианты монтажа, узкий выбор интерфейсов и дополнительные требования к питанию, что часто приводит к необходимости дополнительных адаптеров, кабелей или индивидуальной механической разработки. В отличие от них, камеры Orbbec поддерживают широкий спектр стандартных промышленных интерфейсов и конфигураций, гибкие варианты монтажа и упрощённые однокабельные решения (например, USB, GMSL и PoE), что упрощает как установку, так и проектирование системы.
На программной стороне ограниченная поддержка платформ может существенно увеличить объём работ по разработке. Orbbec обеспечивает широкую совместимость с платформами x86, ARM и AMD, поддерживает основные операционные системы, включая Windows, Linux, Ubuntu и Jetson (JetPack), а также предлагает SDK для C/C++ и Python вместе с многочисленными обёртками. Эта комплексная экосистема позволяет быстрее выполнять интеграцию, снижает затраты на разработку и уменьшает общую стоимость развёртывания.
Выбор подходящего уровня 3D-камеры для вашего проекта
Выбор 3D-камеры требует согласования технических потребностей с бюджетными реалиями. Разные этапы проекта часто оправдывают разные уровни инвестиций, и правильный выбор уровня позволяет максимизировать ценность и избежать unnecessary затрат.
Камеры начального уровня
Модели начального уровня хорошо подходят для студентов, преподавателей, любителей и ранней разработки концепций. Устройства, такие как Astra Mini, обеспечивают базовые возможности измерения глубины для обучения, экспериментов и ранней разработки в Robot Operating System (ROS) без значительных вложений в оборудование.
Камеры среднего уровня
Камеры среднего уровня обеспечивают заметно лучшее разрешение, поле зрения и иногда встроенные функции. Они лучше всего подходят для академических исследований, продвинутого прототипирования и робототехнических стартапов, стремящихся к коммерческой жизнеспособности. Дополнительные инвестиции покрывают функции, которые могут повлиять на успех более сложных робототехнических задач.
Профессиональные доступные камеры
Системы более высокого уровня делают акцент на долговечности, эффективности интеграции и снижении общей стоимости системы. Камеры Orbbec, такие как Gemini 2, обычно включают встроенную обработку ASIC, которая снижает требования к CPU хоста и улучшает масштабируемость развёртывания. Эти решения часто выбирают для коммерческих пилотных проектов, складской робототехники и реальных автономных систем.
Важные функции, в которые стоит инвестировать
Не все характеристики камеры приносят одинаковую практическую пользу. Для проектов робототехники с ограниченным бюджетом наиболее эффективными инвестициями являются функции, которые напрямую повышают успешность развёртывания, эффективность системы и долгосрочную надёжность. Приоритизация этих областей помогает избежать перерасхода на характеристики, которые могут не принести реальной пользы в целевом приложении.
Разрешение и поле зрения (FOV)
Более высокое разрешение не всегда лучше. Избыточный объём данных изображения может увеличить пропускную способность, требования к хранению и обработке без улучшения производительности. Хорошо подобранное поле зрения может охватывать больше рабочего пространства одним сенсором, потенциально снижая количество необходимых камер.
Возможности встроенной обработки
Недорогая камера может переносить обработку глубины на хост-компьютер и увеличивать вычислительные затраты. Камеры со встроенными ASIC, SoC или ресурсами ISP могут снизить нагрузку на вычисления хоста, уменьшить энергопотребление и упростить проектирование системы.
Точность и дальность
Платите только за ту дальность, которая вам нужна. Если робот работает в пределах 2 метров, оплата расширенных возможностей дальнего действия может не принести отдачи.
Программная поддержка и экосистема
Качество SDK, документация, примеры кода и совместимость платформ могут сильно влиять на скорость разработки. Зрелая программная экосистема с отличной поддержкой SDK, такая как Orbbec SDK, часто экономит значительное инженерное время на протяжении всего проекта.
Прочность и соответствие окружающей среде
Усиленные корпуса, герметичные оболочки и промышленные разъёмы ценны в сложных условиях, но могут быть излишними для контролируемого использования в помещении. Инвестируйте в прочность там, где условия развёртывания это оправдывают.
Максимизация ROI: как получить максимум от ограниченного бюджета
Получение максимальной отдачи от бюджета на робототехнику зависит от стратегических решений. Сосредоточьтесь на ценности, надёжности и будущей масштабируемости, чтобы максимизировать возврат инвестиций.
- Знайте, когда выбирать камеры начального уровня
- Начинайте с доступных 3D-камер при экспериментах, обучении или создании ранних прототипов. Такая стратегия снижает первоначальные риски и делает затраты предсказуемыми во время итеративной разработки.
- Оценивайте критерии долгосрочной ценности
- Оценивайте варианты по надёжности, ожидаемому сроку службы, простоте обслуживания и поддержке производителя. Эти факторы могут оказывать большее финансовое влияние, чем только начальная цена покупки.
- Планируйте масштабируемость
- Единая экосистема камер может упростить обновления, сохранить инвестиции в программное обеспечение и снизить усилия по миграции по мере роста требований проекта.
Самые экономически эффективные системы зрения для робототехники — это не всегда самые дешёвые в покупке. Это те, которые проще всего развернуть, обслуживать и успешно масштабировать со временем.
Изучите 3D-камеры технического зрения от Orbbec (поставка LUWAM)
Достижение высокой производительности системы зрения для робототехники в рамках бюджета требует большего, чем просто низкая цена покупки. Это зависит от выбора решений, которые балансируют возможности измерения, эффективность интеграции, долгосрочную надёжность и будущую масштабируемость.
Orbbec (поставка — LUWAM) предлагает широкий портфель 3D-камер, охватывающий прототипирование, исследования, промышленную автоматизацию и производственное развёртывание. Благодаря зрелой поддержке SDK, нескольким технологиям измерения глубины и вариантам в широком диапазоне уровней производительности и бюджета команды могут выбирать решения, соответствующие как техническим требованиям, так и целям инвестиций.
LUWAM как поставщик камер Orbbec обеспечивает полную техническую поддержку, консультации по выбору оборудования и помощь в интеграции. Изучите доступные 3D-камеры Orbbec через LUWAM, чтобы найти подходящую камеру для вашего следующего проекта в робототехнике.
Часто задаваемые вопросы
Какая самая лучшая доступная 3D-камера для робототехники? Лучшая доступная 3D-камера зависит от вашего приложения. Для контролируемых внутренних сред камеры структурированного света, такие как серия Orbbec Astra, предлагают высокую точность глубины по низкой цене. Для проектов, требующих работы на улице или большей дальности, стереокамеры, такие как серия Orbbec Gemini, обеспечивают большую гибкость. Соответствие технологии камеры конкретным условиям работы важнее, чем выбор самого дешёвого варианта.
В чём разница между камерами структурированного света и времяпролётными камерами? Камеры структурированного света проецируют известный инфракрасный узор на сцену и вычисляют глубину по деформации узора. Они обеспечивают высокую точность на короткой дистанции и хорошо работают в контролируемых внутренних средах. Времяпролётные (ToF) камеры измеряют глубину, вычисляя, сколько времени требуется световому импульсу, чтобы вернуться от поверхности. ToF-сенсоры хорошо справляются с быстро движущимися сценами и условиями низкой освещённости, и они становятся всё более конкурентоспособными по цене для приложений робототехники, требующих высокой частоты кадров или адаптации к динамичным сценам.
Сколько стоит 3D-камера для робототехники? Камеры глубины начального уровня, подходящие для прототипирования и ранней разработки, обычно стоят менее 100 долларов. Камеры среднего уровня с лучшим разрешением, полем зрения и встроенной обработкой обычно находятся в диапазоне от 200 до 600 долларов. Профессиональные камеры, предназначенные для коммерческого развёртывания, стоят от нескольких сотен до более чем тысячи долларов. Общая стоимость проекта также должна учитывать затраты на интеграцию, калибровку и вычислительные ресурсы сверх цены покупки оборудования.
Нужна ли камера глубины для навигации робота? Не всегда, но камеры глубины значительно упрощают навигацию в большинстве сред. Стандартные 2D-камеры можно использовать для навигации с дополнительной программной обработкой, но они не измеряют расстояние напрямую. Камеры глубины предоставляют пространственную информацию, которая делает избегание препятствий, локализацию и картографирование более надёжными и простыми в реализации. Для роботов, работающих в динамичных или неструктурированных средах, камера глубины снижает сложность конвейера и повышает производительность системы.
Можно ли использовать доступные 3D-камеры в промышленной робототехнике? Да. Многие камеры среднего и профессионального уровня используют те же базовые технологии измерения глубины, что и премиальные промышленные системы. Ключевые различия обычно заключаются в прочности, встроенной обработке, вариантах интерфейсов и долгосрочной поддержке производителя, а не в фундаментальных возможностях измерения. Выбор камеры со встроенной обработкой ASIC или SoC снижает требования к вычислениям на хосте, а выбор производителя с широкой поддержкой SDK и документированными путями интеграции снижает общую стоимость развёртывания на протяжении всего срока службы системы.
Камеры Orbbec в наличии на LUWAM
- Orbbec Femto Bolt — iToF 4K, замена Azure Kinect — 99 900 ₽
- Orbbec Gemini 335L — стерео для роботов и SLAM — 99 900 ₽
- Orbbec Astra 2 — структурированный свет, сканирование помещений — 99 900 ₽
Весь каталог Orbbec · консультация по SDK · счёт для юрлица в день обращения · гарантия 1 год.