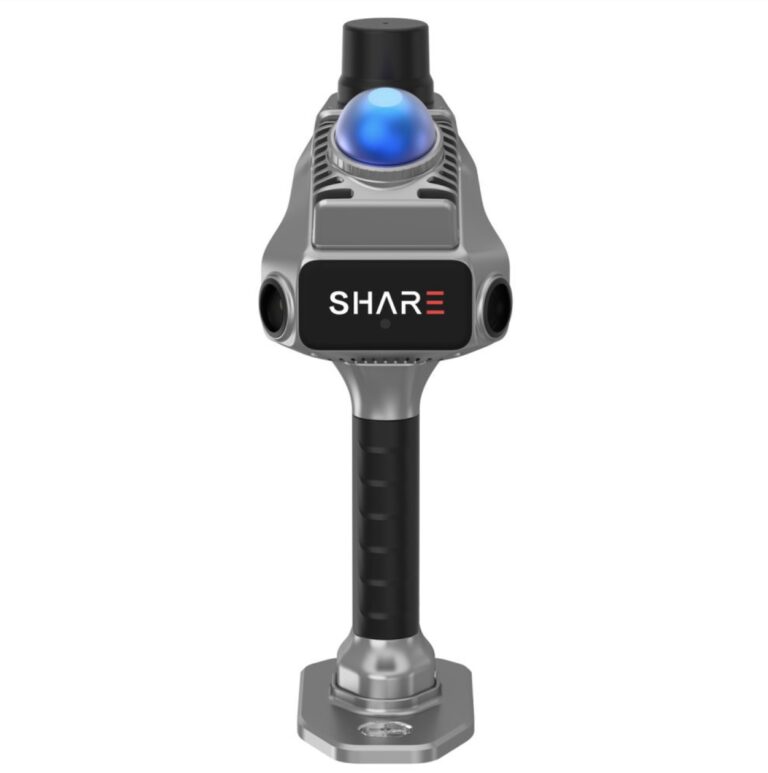
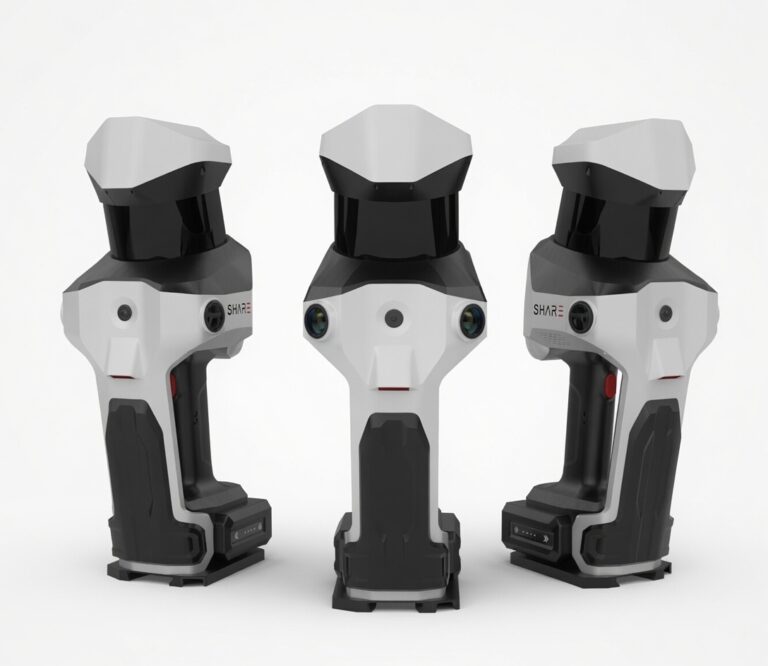
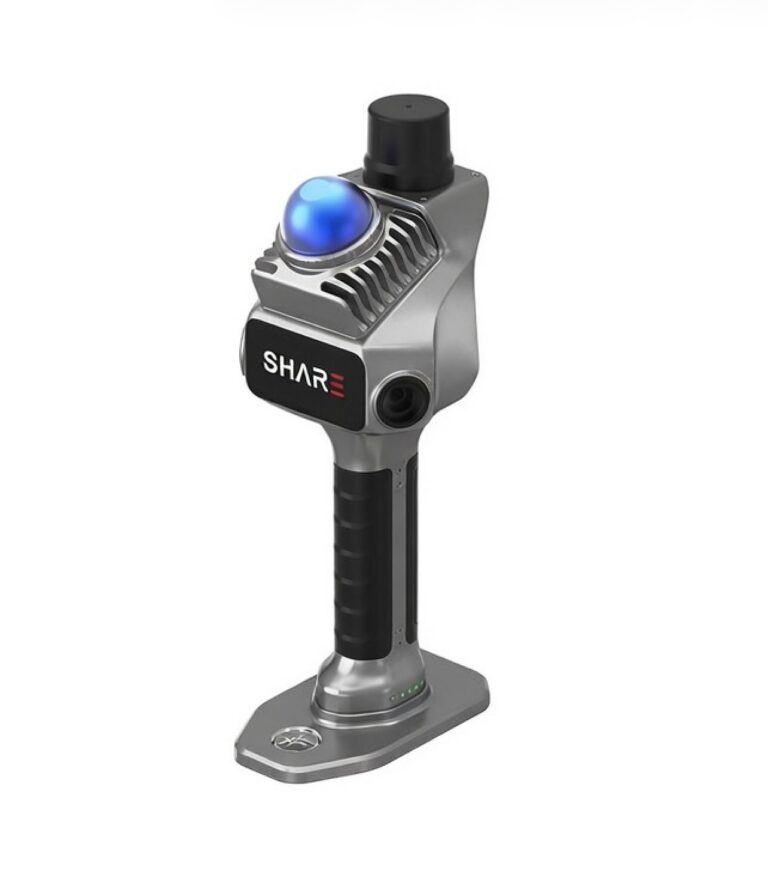
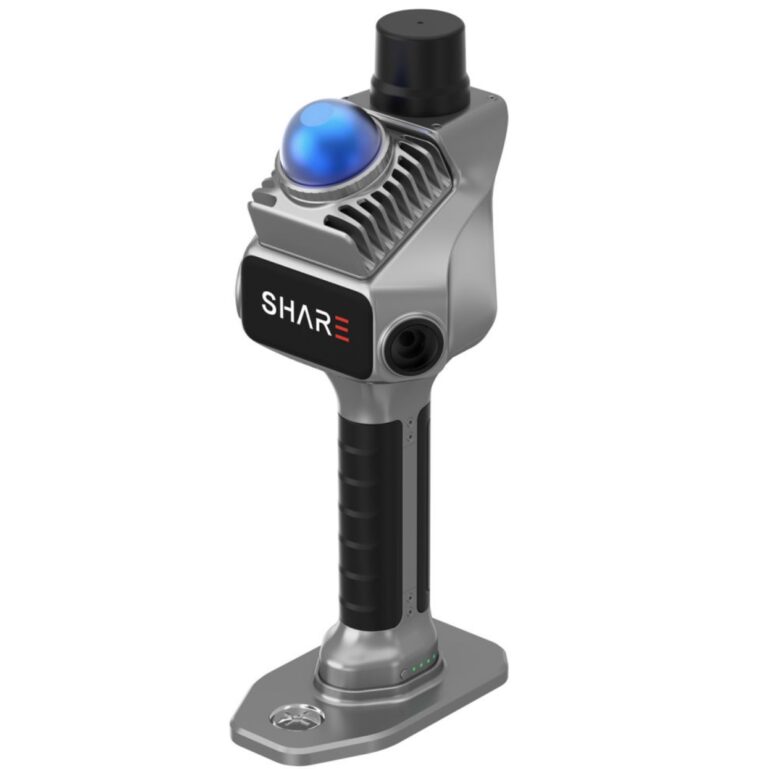
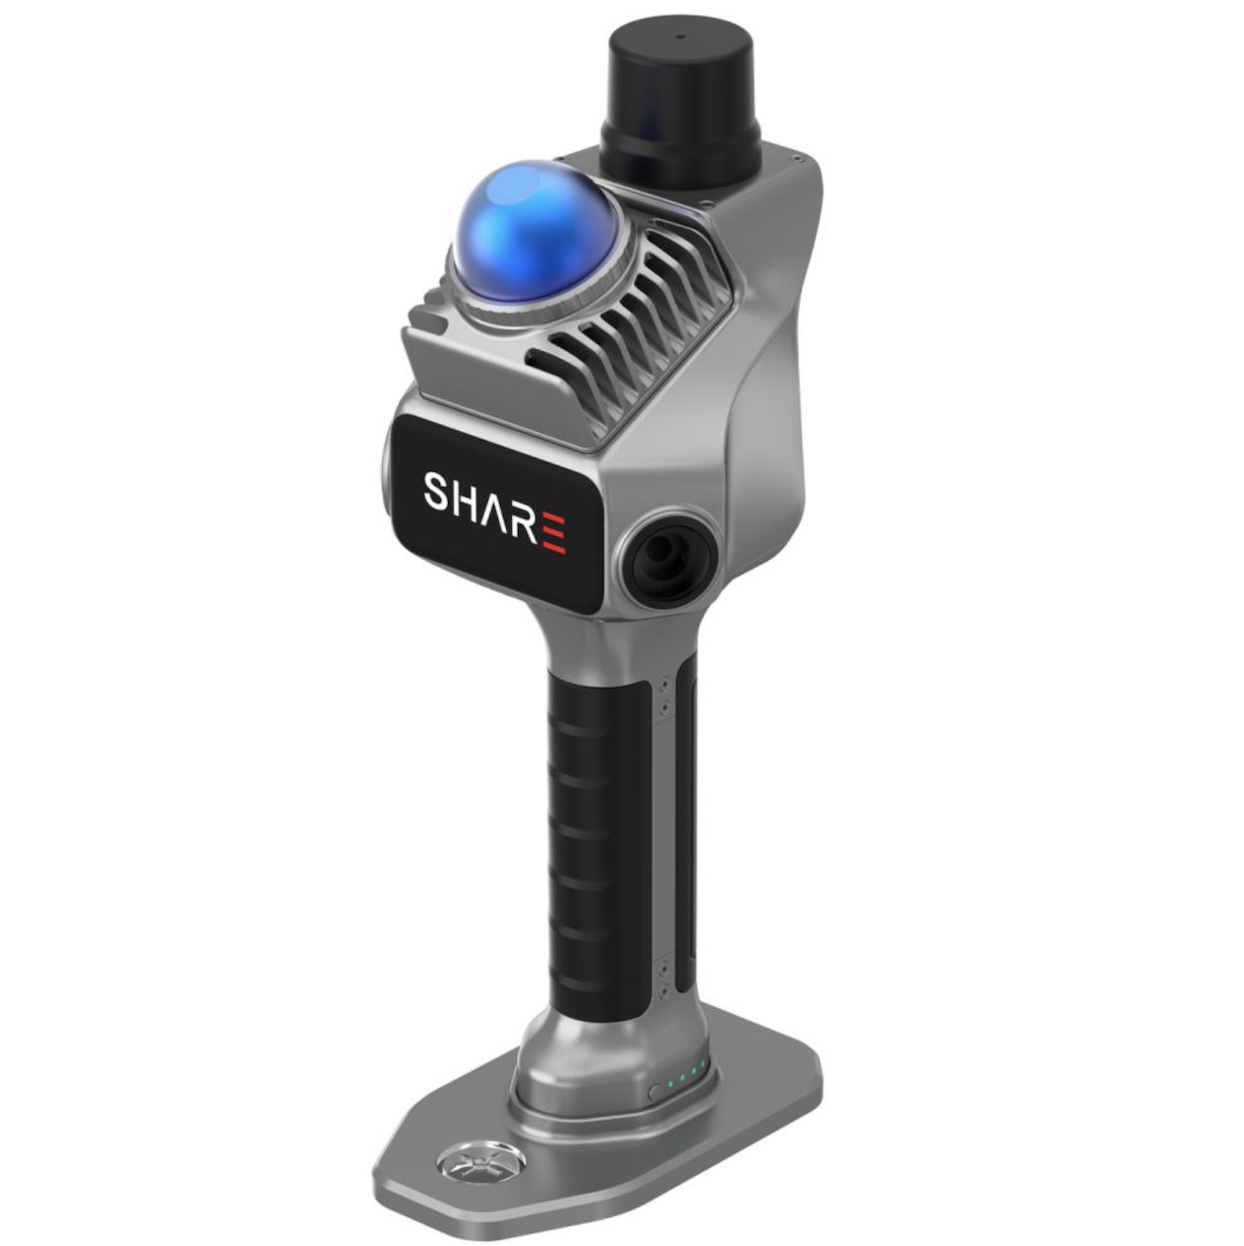
В городских задачах вопрос к SLAM-сканеру звучит не «красивое ли облако», а «встанет ли оно в городскую систему координат без закладки маркеров и уравнивания». RTK-версия решает это аппаратно: SHARE SLAM S20 SE RTK с заявленной точностью 0,8 см пишет траекторию сразу в координатах, и облако приходит в целевую систему без единого совмещения. Но заявленная точность и реальное поведение на конкретной улице — разные вещи, поэтому приёмку делаем полевым тестом: фасадный обход с RTK и проверка облака по опорным пунктам.
Методика закрывает главный риск мобильной съёмки в городе — слепую веру в статус приёмника. Она показывает и абсолютные отклонения в плане и высоте, и сохранность масштаба, и то, как качество GNSS в конкретной улице влияет на результат. Ниже — протокол, который мы рекомендуем перед закупкой и перед ответственными съёмками.
Оборудование и условия
Понадобятся сканер S20 SE RTK, контроллер или ноутбук с ПО, 2–4 опорных пункта с известными координатами в целевой системе (МСК или местная), электронная таблица. В роли опорных пунктов подойдут пункты съёмочного обоснования, реперы, а при их отсутствии — 3–4 точки углов конструктивов, измеренные тахеометром или GNSS-приёмником в статике.
Требования к участку:
- открытая видимость неба вдоль маршрута обхода. Узкий «каньон» между высотками — это тест условий, а не прибора: для приёмки выбирайте улицу, где RTK реально держит фикс;
- опорные пункты должны читаться в облаке: грань борта репера, угол бордюра, марка на стене. Округлые и разрушенные элементы не годятся;
- маршрут — полный обход здания с возвратом в стартовую точку, чтобы в тесте была и невязка замыкания;
- заранее зафиксируйте, какая высота приходит по RTK, и параметры перехода между системами высот — смешение эллипсоидной и балтийской высот портит больше тестов, чем сам прибор.
Подготовка координатной части — половина успеха. Проверьте, что точно знаете: имя и параметры целевой системы, источник координат опорных пунктов и его точность, тип высот и переход между ними. Обновите данные сервиса спутниковых поправок, к которому подключается RTK: смена сервиса поправок между тестами делает результаты несравнимыми.
Пошаговый протокол
- Подготовьте опорные пункты: координаты в целевой системе, физическая отметка на местности, фотография узла. Проверьте, что каждый пункт будет виден сканеру с расстояния 3–10 м.
- Включите RTK и дождитесь устойчивого фикса. Проверьте статус, количество спутников и тип решений в ПО. На старте постойте статически 30–60 секунд.
- Пройдите вокруг здания равномерным шагом, удерживая открытое небо насколько позволяет улица. Каждую опорную точку пройдите в 3–10 метрах от неё и сделайте у неё паузу 5–10 секунд — отметка в траектории упростит разбор.
- Замкните маршрут в стартовой точке, постойте статически и остановите запись.
- Обработайте данные с траекторией RTK: облако должно встать в целевую систему напрямую, без совмещений и маркеров. Ключевое правило приёмки — никакой best-fit-подгонки перед проверкой, иначе вы проверяете не привязку, а умение ПО масштабировать облако.
- В ПО снимите координаты каждого опорного пункта из облака: аппроксимация граней и рёбер, на марках — подгонка виртуальной сферы.
- Посчитайте отклонения dE, dN, dH по каждому пункту и плановое отклонение целиком. Затем — попарные расстояния между пунктами против эталонных: это независимая проверка масштаба, которую не подделать никакой трансформацией.
- Импортируйте облако в CAD поверх кадастровых границ или топоплана и оцените, как контур здания ложится на существующую подложку.
- При желании повторите съёмку в худших условиях GNSS — увидите вклад улицы и поймёте границы применимости на своём городе.
Паузы у опорных пунктов делайте спокойные, без поворотов корпуса на месте: отметка в траектории ценна именно тем, что в эти секунды прибор стоит на одном месте, и качество GNSS-решения можно усреднить.
Что записывать
В протокол вносятся: долю времени фикса и среднее число спутников за съёмку; отклонения по каждому пункту (E, N, H и плановое); попарные расстояния между пунктами и их ошибки; параметры системы координат и высот; версии прошивки и ПО; погодные условия. Сохраняйте исходный файл траектории: по нему можно проверить, где именно терялся фикс, если разброс на пунктах окажется неравномерным. Полезна и секундная хроника маршрута: отметки времени у опорных пунктов позволяют сопоставить отклонение на конкретном пункте с качеством RTK именно в этот момент, а не в среднем за съёмку. Фотографируйте небо в начале, середине и конце маршрута — облачность и время суток объясняют заметную часть разброса между прогонами.
Критерии приёмки
Заявленная точность прибора — 0,8 см по RTK. Абсолютная точность облака в городской системе всегда чуть ниже локальной спецификации: в ней сидят условия GNSS и качество самих опорных пунктов. Мы рекомендуем такие ориентиры для улицы с устойчивым фиксом:
| Метрика | Ожидание по спецификации и практике | Красный флаг |
|---|---|---|
| Плановые отклонения на опорных пунктах | До 3 см | Больше 5 см |
| Отклонения по высоте | До 4–5 см с учётом перехода систем высот | Больше 8–10 см |
| Попарные расстояния между пунктами | В пределах 2 см | Больше 4 см — уплыл масштаб |
| Характер разброса | Случайный, без общего вектора | Все пункты смещены одним вектором на сантиметры |
| Статус RTK за съёмку | Фикс почти всё время | Длинные сегменты float — облако «размазано» |
Интерпретация результатов
Разделяйте абсолютную и относительную точность. Попарные расстояния между опорными пунктами показывают относительную геометрию и масштаб — если они в допуске, а абсолютные отклонения велики, геометрия у прибора в порядке, и смещение стоит искать в GNSS-части: параметрах системы, статусе фикса, качестве самих пунктов. Если же и попарные расстояния расходятся — проблема в геометрии облака, что для RTK-версии на улице редкость и повод обращаться к поставщику.
Высота почти всегда хуже плана — это свойство любых GNSS-решений из-за геометрии спутников над головой. Ровные плановые отклонения при высоте в полтора-два раза хуже — нормальная картина. Смотрите и на распределение: один «выбросившийся» пункт чаще означает плохую снимаемость этого места в облаке (повреждённый бордюр, слабая марка), а не ошибку прибора — переснимите окрестность пункта и проверьте повторно.
Итог теста отвечает на главный практический вопрос: можно ли выдавать облако подрядчику или в ГИС без полевой привязки маркерами. Если да — вы экономите на каждой съёмке и часы полевые, и время обработки. Подробности организации такой работы — в статье RTK-привязка без маркеров, указанной ниже.
Обратите внимание на масштаб. RTK-траектория по построению хранит масштаб, и попарные расстояния между пунктами обязаны сходиться в сантиметры: их расхождение — самый надёжный индикатор того, что в обработку попал сегмент с плохим решением. Именно поэтому мы настаиваем на попарной проверке: она не «улучшается» наилучшим совмещением и не зависит от выбора точки отсчёта.
Практическая ценность положительного результата шире самой съёмки фасада. Облако в городской системе координат напрямую сравнивается с кадастровыми границами, топоосновой, проектными чертежами; выдача заказчику идёт без этапа геодезической привязки. Для подрядчиков это сокращение цикла «съёмка — результат» с дней до часов, а для заказчика — проверяемость по независимым пунктам, а не на доверии к исполнителю.
Если тест провален в плане при хорошей относительной геометрии, последовательность действий такая: проверить параметры системы координат и тип высот, убедиться, что не менялся сервис спутниковых поправок, повторить съёмку в другой день. Систематический вектор смещения почти всегда уходит вместе с исправленной привязкой — и только если он остаётся при безупречной подготовке, разговор переходит к прибору.
Частые ошибки при тесте
- Старт съёмки до устойчивого фикса: первые десятки метров траектории пишутся в дрейфующих координатах, и виноватым оказывается прибор.
- Тест в узком дворе-каньоне с выводом «RTK не работает»: это деградация условий, для приёмки нужна улица с фиксом.
- Best-fit-подгонка облака перед сравнением — тогда проверена относительная геометрия, а не привязка в городскую систему.
- Сравнение эллипсоидной высоты с балтийской без перехода — «ошибки» в метры, не относящиеся к сканеру.
- Опорные пункты, снятые «по памяти» со старых планов: эталон обязан быть свежим и точнее тестируемого прибора.
- Снятие координат с закруглённых или повреждённых элементов, где положение «точки» неоднозначно физически.
- Опорные пункты на разных сторонах улицы без проверки их актуальности: свежая пристройка или просевшая плита живут своей жизнью, и «ошибка» окажется у эталона.
- Сравнение прогона в дождь с прогоном в ясную погоду: мокрые поверхности и разные условия GNSS делают результаты несопоставимыми.
Если обход уложился в допуски таблицы — прибор уверенно привязывает облако в координаты без маркеров, и это главный аргумент в пользу RTK-версии. Карточка товара: SHARE SLAM S20 SE RTK — 489 000 ₽, отгрузка по счёту для юридических лиц, гарантия 1 год. Связанные материалы: Чем заменить Leica BLK360 и RTK-привязка без маркеров — выбор класса оборудования и организация съёмки в городских координатах. Проведём демо на вашем объекте: обойдём ваш фасад с RTK и сверим облако с вашими опорными пунктами. Работаем с юридическими лицами: счёт, договор, закрывающие документы.
3D-сканеры для задач из статьи
- ScanLine EasyScan HX2 — гибридный ручной, производство и реверс — 889 000 ₽
- Shining 3D EinScan HX2 — флагман-гибрид для сложных поверхностей
- Shining 3D FreeScan UE PRO — метрологический класс, контроль качества
Каталог SHINING 3D · демо перед покупкой · счёт для юрлица · гарантия 1 год.