Leica RTC360 — рабочая лошадка промышленного сканирования: 2 миллиона точек в секунду, визуальная инерциальная сшивка станций прямо на объекте. После 2022 года RTC360 в России — только б/у без сервиса. Задача «снять цех за смену» никуда не делась, и закрывают её теперь иначе: не станциями, а проходом. Разбираем замены RTC360 и когда переход на SLAM меняет экономику проекта.
Что умел RTC360 и что нужно сегодня
RTC360 делал станцию за 1–2 минуты (без панорам) и сшивал станции VIS-алгоритмом на лету. Это было быстро для штативного, но оставалось штативным: каждый угол, каждая тёмная зона — новая позиция. Цех 5 000 м² — 60–100 станций, полный день работы плюс вечер контроля сшивки. SLAM-подход убирает само понятие станции: оператор проходит цех по маршрутам, прибор пишет непрерывное облако.
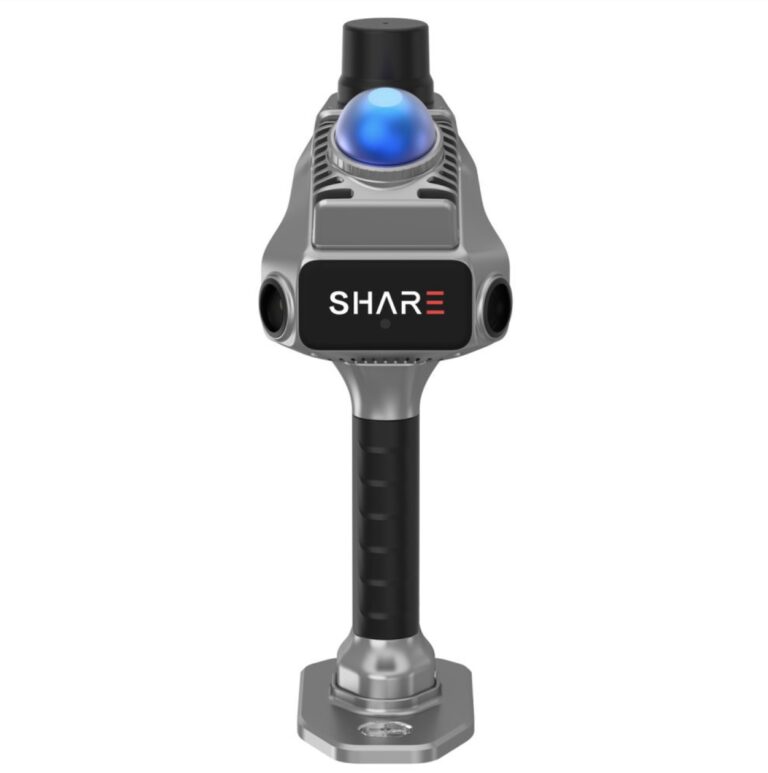
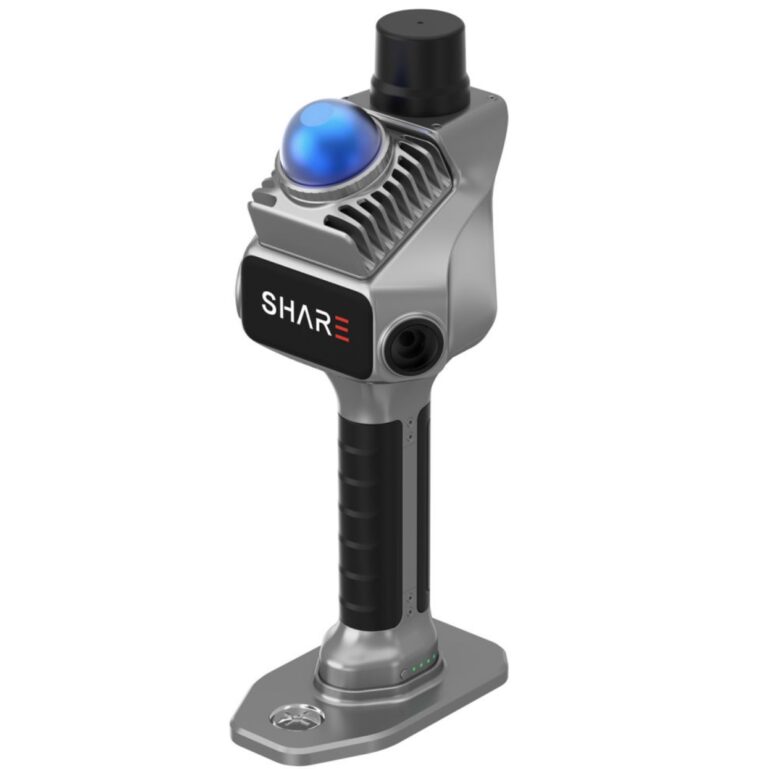
Прямая замена: SHARE SLAM S100-32
SHARE SLAM S100-32 — 32 канала, 640 000 точек в секунду, дальность 120 м. Цех 5 000 м² проходится за 40–60 минут, облако с цветом выгружается сразу. По абсолютной плотности на дальних дистанциях RTC360 сильнее (2 млн точек/с), но для обмеров и BIM плотность SLAM избыточна: 640 тысяч точек в секунду дают миллиметровые сетки на 10 метрах. Для дальних стенок и карьеров — S100-32 PRO с дальностью 300 м.
Таблица замены RTC360 по задачам
| Задача на RTC360 | Замена | Эффект |
|---|---|---|
| Цех под реконструкцию | S100-32 | в 4–6 раз быстрее |
| Стройплощадка, этапы | S100-32 + RTK | этапы в координатах |
| Карьер, дальние борта | S100-32 PRO | 300 м с земли |
| Тёмные зоны, подвалы | S100-32 (LED-подсветка) | цвет без света |
Где RTC360 остаётся сильнее
Честно про обратную сторону: плотное сканирование неподвижной сцены с одной точки (например, фиксация деформаций конструкции в разовые эпохи с повторяемостью позиции) — штативная философия точнее по постановке задачи. И плотность 2 млн точек/с на 30–70 м для высокодетальных фасадов с ортофото — аргумент. Но оба сценария редки в коммерческих обмерах, а решаются комбинацией SLAM + аэрофотокамер для деталей.
Экономика перехода
Бригада с RTC360 закрывала 2–3 объекта в неделю; с S100-32 та же бригада закрывает 5–8 — съёмка перестала быть узким местом, узкое место теперь обработка, и она автоматизируется. Итог: стоимость метра падает примерно вдвое. Кейс цифрового двойника завода 40 000 м² за неделю — SLAM S100-16 в работе.
Частые вопросы
Облако RTC360 и SHARE совместимы в одном проекте?
Да, оба отдают E57/LAS — сшиваются в единую систему через контрольные точки в CloudCompare. Гид — обработка данных SLAM.
Хватит ли 640 000 точек/с для трубопроводной трассировки?
Да: трубы 100+ мм трассируются автоматически; для мелких (DN25) нужна повторная проходка ближе — по времени всё равно быстрее станций.
Что с точностью на 100 м?
1 см до 120 м у S100-32; на дальностях за 100 м — усреднение повторными проходами, методика в обучении.
Обучение долгое?
Оператор RTC360 переучивается за 2–3 дня: SLAM проще — маршруты вместо станций. Полный гид — комплект и начало работы.
Сервис и запчасти?
Гарантия, подменный фонд, ремонт в России — условия: https://luwam.ru/garantiya-i-remont/ .
Цех 12 000 м²: хронометраж против метода станций
Для честного сравнения большой цех снимали двумя командами. Команда «штатив» (б/у RTC360, опытные операторы): 7 часов 20 минут чистой съёмки, 143 станции, вечером сшивка — 3 часа контроля, утро следующего дня — правка зон затенения кран-балками (пересъёмка 12 станций, ещё 1,5 часа). Итого полтора дня работы двух человек на объекте.
Команда «SLAM» (S100-32): 55 минут полевой съёмки двумя проходами (периметр + внутренние ряды станков), 20 минут на объекте — контроль и выгрузка, 2 часа в офисе — чистка и выдача. Итого один рабочий день, из которого 4 часа — обработка за ноутбуком. Разница по производительности на объекте — в 6 раз, по итоговой полноте облака — паритет (затенения от оборудования в обоих случаях закрываются проходами с других ракурсов).
Где штативная философия всё же выиграла: узкая задача «фиксация состояния фундаментной плиты эпохами раз в квартал» — повторная постановка на марки даёт сопоставимость измерений лучше, чем повторный проход SLAM. Такие задачи остаются на штативе или решаются парой «SLAM + маркеры».
Вывод для планирования: переводите на SLAM весь поток обмеров, оставьте штатив (или аренду штатива) под периодический контроль деформаций — гибрид дешевле полного парка любого одного метода.
Переходное планирование: как не остановить производство обмеров
Календарь миграции, который не рвёт обязательства перед заказчиками. Месяц 1 — покупка SLAM, параллельная съёмка на трёх типовых объектах, сравнение облаков, обучение второго оператора. Месяц 2 — SLAM берёт 70% новых объектов, RTC360 — старые проекты с особыми требованиями и «эпохальный» контроль деформаций. Месяц 3 — SLAM 95%, штативный оставлен как страховочный и под узкие задачи; б/у RTC360 продаётся на рынке, где спрос ещё есть, — и частично финансирует парк. Такой график позволяет обещать заказчикам сроки без паузы на «переучивание».
Финансовая рамка: экономия одного только операторского времени на потоке 10 объектов в месяц покрывает разницу цен за 4–6 месяцев; дальше — чистая прибыль производительности. Для сравнения: продление подписок на ПО штативного парка через серые схемы стоило бы сопоставимых денег без всякого роста скорости.
Обрабатывает ли ваша команда наши архивы .zfo?
Конвертация проектов Cyclone в E57 и пересборка цепочки — услуга LUWAM, считаем по объёму архива; свежие проекты проще переделать, чем конвертировать, — оценим оба пути.
Сравнение трёх SLAM в поле — SHARE против CHCNav и Stonex. Каталог — https://luwam.ru/share/ .