Как выбрать 3D-сканер для стоматологии: гид для клиник и лабораторий
|

Как выбрать 3D-сканер для стоматологии: гид для клиник и лабораторий

Цифровые слепки вытесняют гипс: пациент не чувствует дискомфорта, модель готова через минуту, а ошибка препарирования видна на экране сразу. Но каталог 3D-сканеров для стоматологии насчитывает…

Роль 3D-визуализации в автоматизированном контроле качества производства

Роль 3D-визуализации в автоматизированном контроле качества производства

Производственные линии становятся всё более сложными, что повышает спрос на более точные и надёжные системы контроля. В то время как 2D-изображения измеряют только контраст и края в плоской плоскости, не определяя размер объекта или расстояние, 3D-визуализация измеряет реальную геометрию окружающего мира и топологию поверхности. Эти системы переопределяют возможности автоматизированного контроля, делая их трансформирующими для множества…

Рынок 3D-сканирования в России 2026: итоги и прогнозы

Рынок 3D-сканирования в России 2026: итоги и прогнозы

Почему 2026 год — переломный для российского 3D-рынка Если вы читаете эту статью, скорее всего, перед вами стоит одна из трёх задач. Либо вы пытаетесь заменить ушедший из России Creaform, FARO или Artec и не понимаете, на что переходить. Либо вы запускаете новое направление — реверс-инжиниринг, контроль качества, цифровой двойник — и выбираете оборудование с…

Системы автоматизации обработки материалов: Полное руководство по автоматизации процессов
| |

Системы автоматизации обработки материалов: Полное руководство по автоматизации процессов

Автоматизация обработки материалов революционизирует отрасли, повышая эффективность, точность и безопасность на складах и в производственных цехах. По прогнозам экспертов, к 2029 году мировой рынок вырастет до 51 миллиарда долларов. Драйверами роста выступают такие сектора, как e-commerce, автомобилестроение и производство. Интеграция ключевых технологий — искусственного интеллекта, робототехники и Интернета вещей (IoT) — оптимизирует перемещение, хранение и…

Требования к глубинным камерам для систем безопасности коллаборативных роботов (коботов)
| |

Требования к глубинным камерам для систем безопасности коллаборативных роботов (коботов)

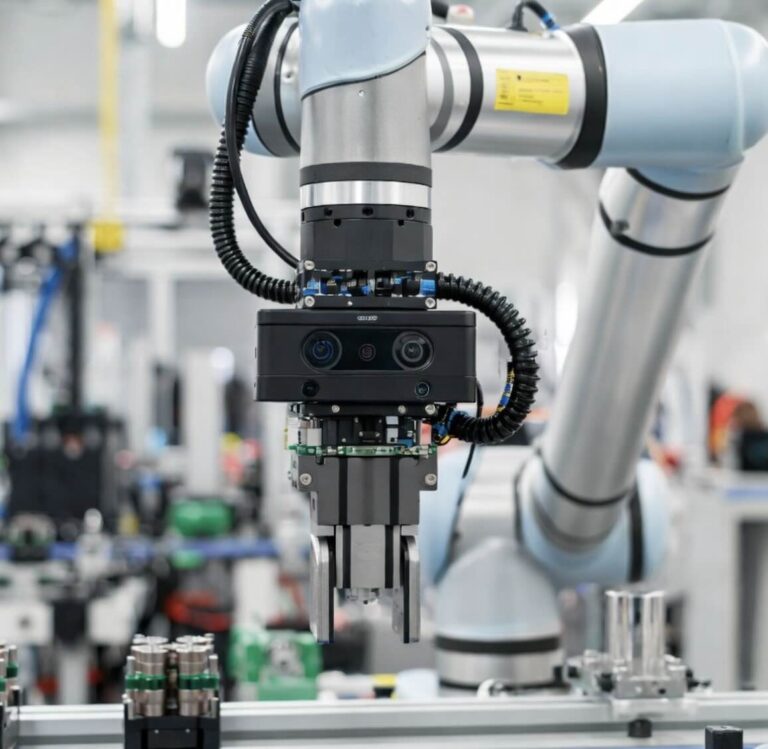
Коллаборативные роботы (коботы) поддерживают промышленную автоматизацию, обеспечивая прямое взаимодействие человека и машины. Однако эта операционная гибкость создаёт сложные задачи по защите, которые не могут быть адекватно решены традиционными методами обеспечения безопасности. В то время как спецификация ISO/TS 15066 устанавливает нормативную базу для безопасного сотрудничества человека и робота, эффективная реализация требует систем машинного зрения, способных обеспечивать…

Максимизация инвестиций в робототехнику: выбор подходящей 3D-камеры в рамках бюджета
|

Максимизация инвестиций в робототехнику: выбор подходящей 3D-камеры в рамках бюджета

оздание эффективной системы технического зрения для робототехники должно быть доступным для команд любого размера и с любым бюджетом. По мере того как доступные 3D-камеры становятся всё более распространёнными, стартапы, исследовательские группы и небольшие разработчики теперь могут получить доступ к продвинутым возможностям восприятия, которые раньше были доступны только крупным проектам. Однако выбор правильной камеры — это…

Требования к LiDAR для роботизированных газонокосилок — соображения по навигации, безопасности и производительности

Требования к LiDAR для роботизированных газонокосилок — соображения по навигации, безопасности и производительности

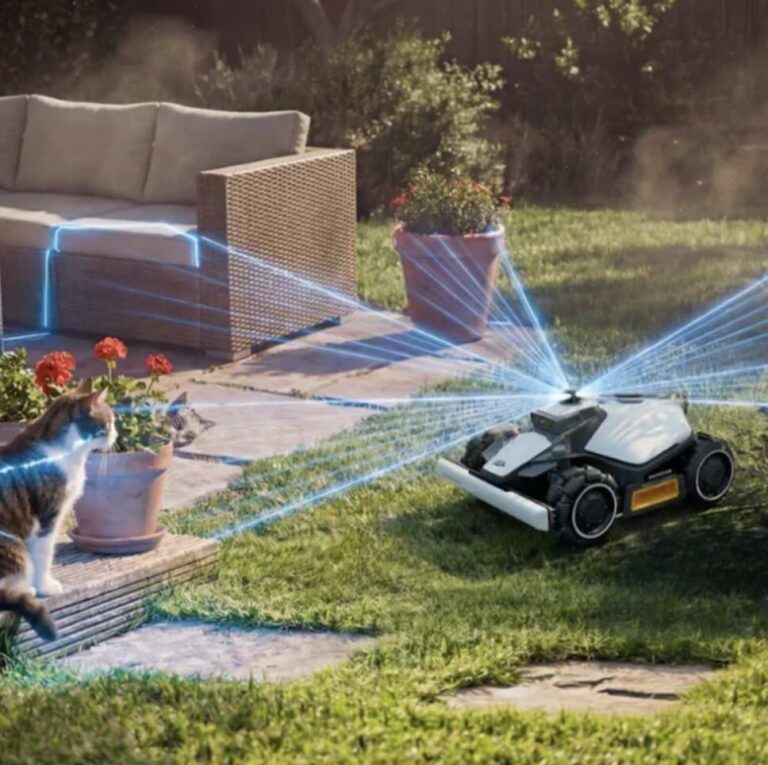
Создание роботизированной газонокосилки значительно сложнее, чем многие приложения внутренней робототехники. Внешние среды непредсказуемы, условия освещения постоянно меняются, и газонокосилки должны надёжно обнаруживать препятствия, такие как домашние животные, игрушки, шланги, деревья и неровный рельеф, в реальном времени. Традиционные подходы, основанные на периметровых проводах и простых датчиках приближения, могут справляться с базовой навигацией, но они становятся всё…

Датчики камер ToF: современное решение для медицинской визуализации
|

Датчики камер ToF: современное решение для медицинской визуализации

Данная публикация в российском издании блога Azure Depth Platform написана в соавторстве с Дмитрием Волковым, соучредителем и генеральным директором Luwam, и Андреем Соколовым, соучредителем и техническим руководителем программы Azure Depth Platform. Краткая история медицинской визуализации Концепция медицинской визуализации родилась в 1895 году с изобретением рентгеновских лучей немецким профессором физики Вильгельмом Рентгеном. Рентген проложил путь для…

Конец содержания

Конец содержания