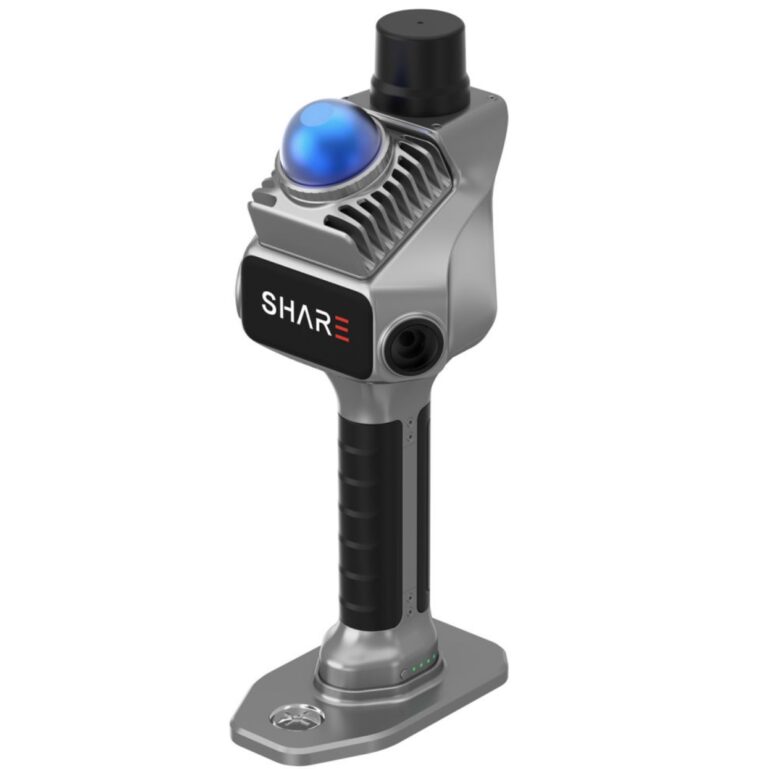
SLAM-сканер с RTK: координатная съёмка без штатива

SLAM-сканер с RTK: координатная съёмка без штатива

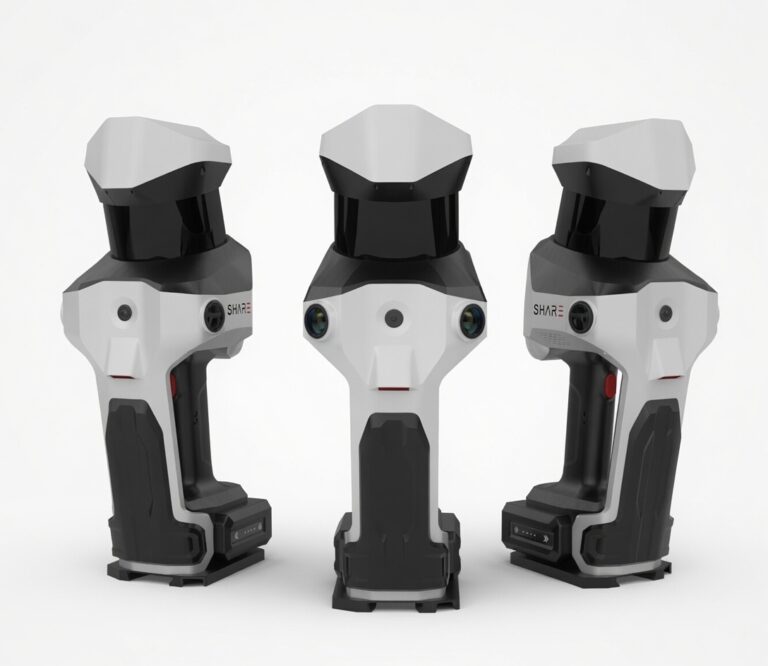
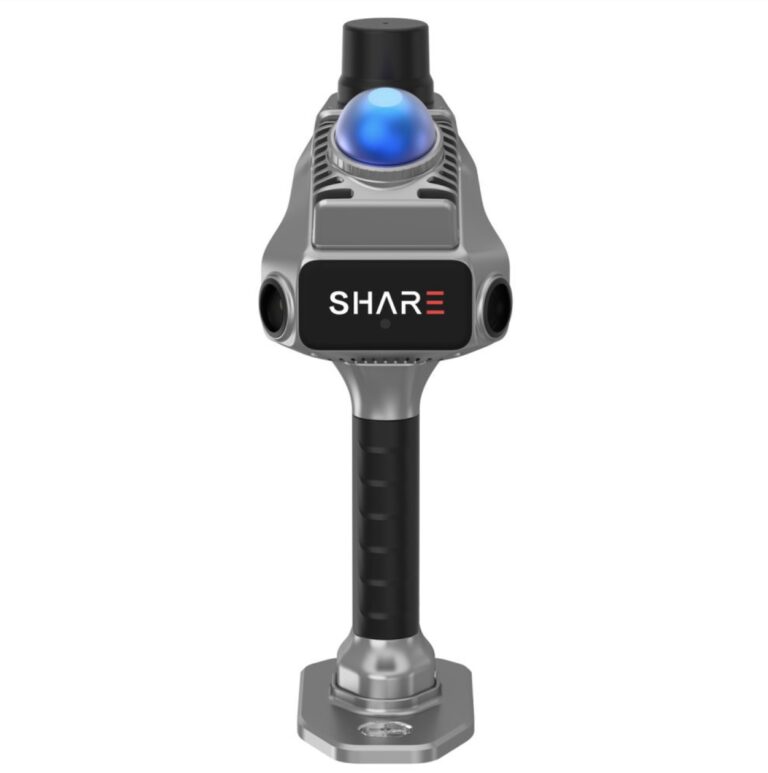
SLAM-сканер с RTK делает то, что раньше требовало штатива, маркеров и тахеометра: координатную привязку облака точек в реальном времени. Приёмник получает поправки от базовой станции прямо во время обхода, и облако ложится в систему координат без камеральной подгонки. В линейке SHARE два таких формата: компактный SLAM S20 SE RTK с точностью 0,8 сантиметра для съёмки…

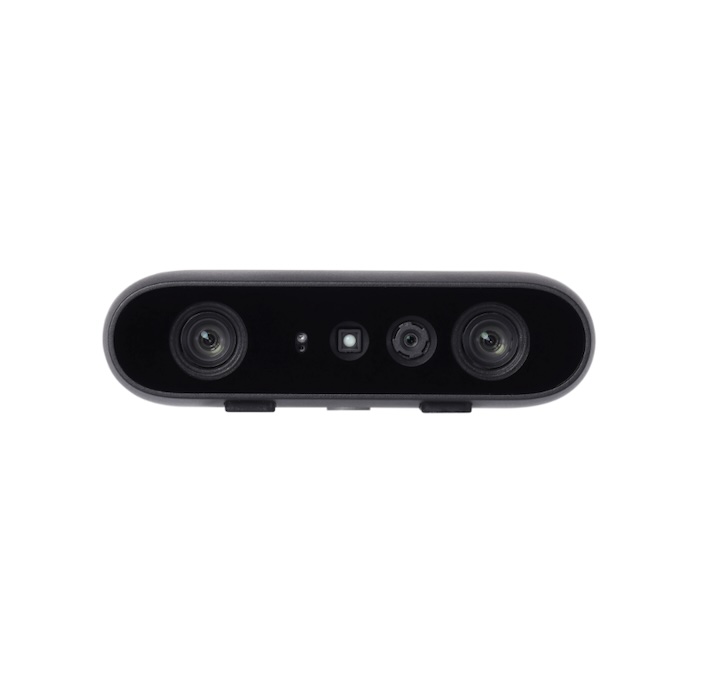
Сканирование человека 3D-сканером: медицина, VR, одежда

Сканирование человека 3D-сканером: медицина, VR, одежда

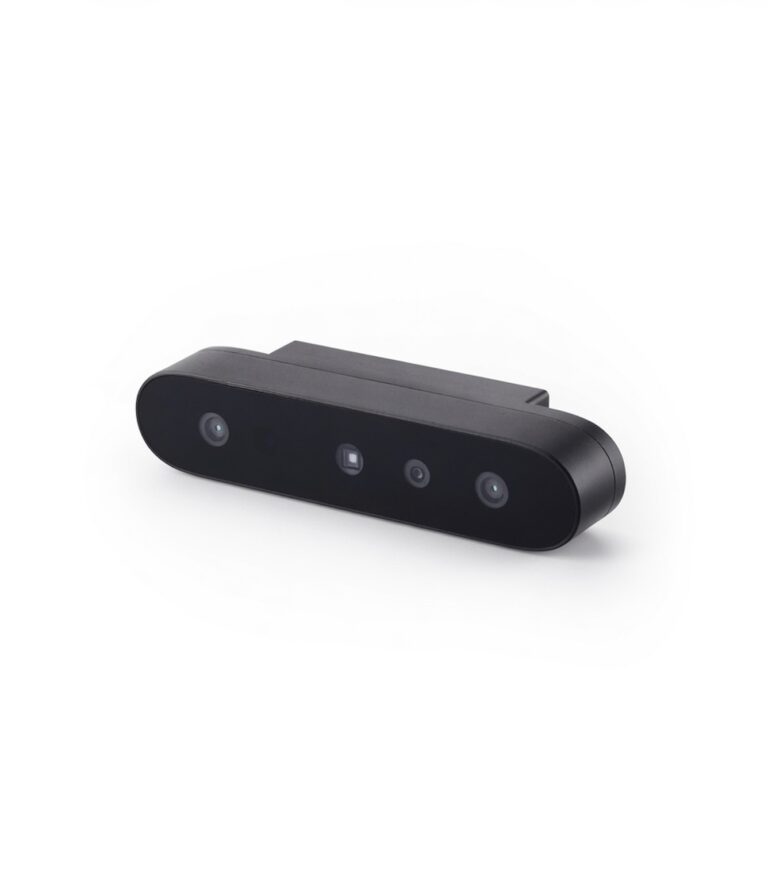
Сканирование человека отличается от предметного: объект дышит, моргает и не готов стоять минутами. Поэтому здесь решают три вещи — безопасность излучения, скорость съёмки и полнота обзора на 360 градусов. Для динамических задач — медицинских осмотров, VR-аватаров, снятия мерок для одежды — оптимален ToF-сканер Orbbec Femto Bolt: прямой наследник Kinect Azure, он работает с готовым софтом,…

Камера глубины для edge AI: Persee и Jetson

Камера глубины для edge AI: Persee и Jetson

Главная → Orbbec → Камера глубины с Jetson Камера глубины с Jetson: настройка и бенчмарк FPS Коротко. Jetson Orin — рабочая платформа для камер глубины Orbbec: на Orin Nano камера отдаёт 30 fps в разрешении 640×480 без заметной нагрузки на CPU, на Orin NX остаётся запас под нейросети. Ключевые моменты: правильный интерфейс (USB 3 или…

ToF или стереокамера глубины: что выбрать под задачу

ToF или стереокамера глубины: что выбрать под задачу

Главная → Orbbec → ToF или стерео ToF или стерео: что выбрать для камеры глубины Коротко. Стереокамера восстанавливает глубину по двум снимкам, как глаза, и хорошо работает на расстояниях от 0,3 до 10 м, но зависит от текстуры и освещения. ToF-камера измеряет время пролёта света до объекта и стабильна на однородных поверхностях, но уступает в…

Камера глубины для робота-манипулятора: захват и бин-пикинг

Камера глубины для робота-манипулятора: захват и бин-пикинг

Для захвата объектов роботом-манипулятором камера глубины обязана работать на короткой дистанции 0,3–1,5 м, давать точную картину мелких деталей и минимальную задержку: контроллер должен получить облако точек раньше, чем завершится цикл перемещения захвата. Мы рекомендуем схему из двух камер: Orbbec Femto Bolt смотрит на всю рабочую зону и находит объекты, а Gemini 215 детально сканирует деталь…

Камера глубины для счёта людей и видеоаналитики

Камера глубины для счёта людей и видеоаналитики

RGB-камера считает людей по картинке — и именно поэтому ошибается: тень принимается за посетителя, два стоящих рядом человека сливаются в один силуэт, а смена освещения сбивает алгоритм. Камера глубины решает обе проблемы: она измеряет расстояние до каждой точки сцены, строит трёхмерный силуэт и видит рост человека, поэтому посетители разделяются даже в плотном потоке. Для indoor-аналитики…

Обмер трубопроводов и резервуаров SLAM-сканером: процесс и сроки

Обмер трубопроводов и резервуаров SLAM-сканером: процесс и сроки

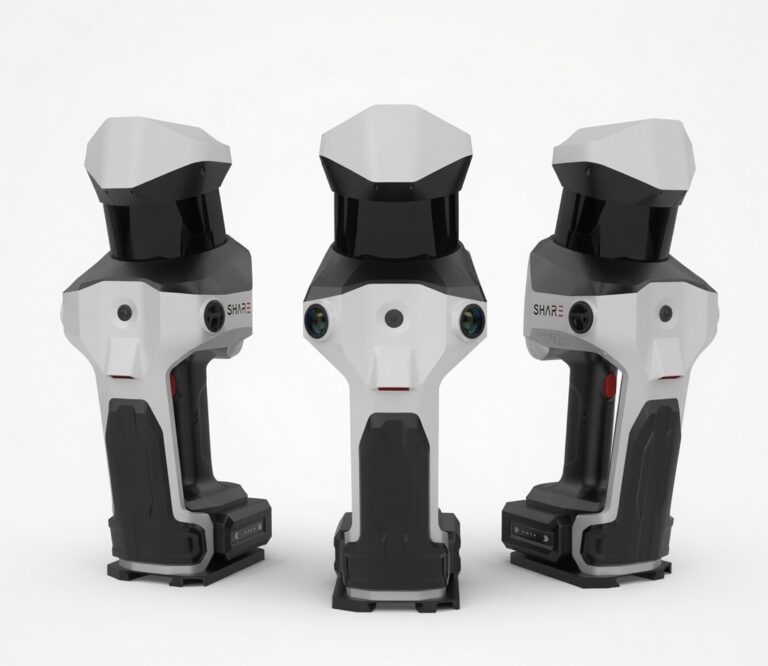
Обмер трубопроводов, эстакад и резервуаров SLAM-сканером занимает от двадцати минут до двух часов съёмки на объект и не требует остановки производства. Мобильный лидар-сканер SHARE SLAM S100-32 PRO с дальностью до 300 м и точностью лучше 1 см оператор просто проносит по маршрутам цеха, а датчик фиксирует до 640 000 точек в секунду. На выходе вы…

Как сканировать крупногабаритные объекты: памятник, цех, катер

Как сканировать крупногабаритные объекты: памятник, цех, катер

Крупногабаритная съёмка упирается в три проблемы: миллиарды точек данных, маршрут, с которого не видно весь объект, и привязка кусков к единой системе координат. SLAM-подход решает все три: сканер пишет траекторию оператора, замкнутые петли гасят накопление ошибки, а контрольные точки сшивают секции между собой. LiDAR-сканер SHARE SLAM S100-32 PRO с дальностью 300 метров и потоком 640…

Аренда или покупка 3D-сканера: как посчитать окупаемость

Аренда или покупка 3D-сканера: как посчитать окупаемость

Вопрос «аренда или покупка» решается не ценой прибора, а стоимостью одного выезда. Считается так: сколько раз в месяц вы реально выезжаете на объекты, сколько дней занимает аренда вместе с логистикой и сколько объектов закрывает сканер за смену. Практика обмерных команд проста: при трёх и более выездах в месяц собственный сканер окупается за один-два сезона, при…

SLAM-сканер или фотограмметрия: что выбрать для съёмки объектов и территорий

SLAM-сканер или фотограмметрия: что выбрать для съёмки объектов и территорий

Выбор между SLAM-сканером и фотограмметрией зависит не от бюджета, а от объекта. SLAM-сканер SHARE S100-32 снимает геометрию за один проход: точность около 1 см, дальность 120 м и поток 640 000 точек в секунду — этаж здания, коридор или фасад оцифровываются за 20–40 минут без разметки, в помещении и на улице. Фотограмметрия с БПЛА на…

Конец содержания

Конец содержания