




Короткий ответ: Для бин-пикинга (захват деталей из кассеты роботом) нужны камеры с плотным облаком на 0,3–2 м и стабильностью на металле: ToF Femto Bolt/Mega или промышленное стерео Gemini 435Le с Ethernet. Критичны повторяемость глубины и устойчивость к бликам.
Бин-пикинг — самая требовательная задача машинного зрения: детали лежат вперемешку, блестят, перекрывают друг друга. Камера должна выдавать облако, по которому софт локализации уверенно находит позу захвата — и так тысячи циклов подряд.
Подборка моделей
-
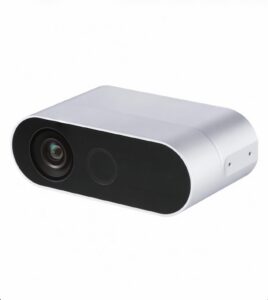
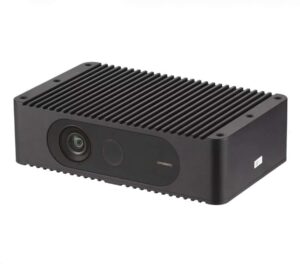
Femto Bolt — iToF 3D-камера с 4K RGB
Цена по запросу -
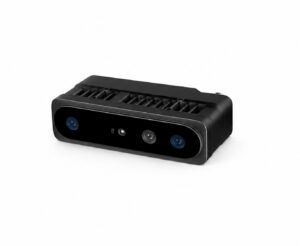
Gemini 435Le — промышленная стереокамера с Ethernet
Цена по запросу
Как выбрать
- Поверхность деталей. Блестящий металл и чёрный пластик — ToF (Femto) стабильнее стерео. Матовые и текстурированные — подойдёт и промышленное стерео.
- Рабочая зона. Кассета 400×600 мм на 1–1,5 м — зона Femto Bolt. Крупные кассеты и паллеты — Femto Mega I с широким углом или стерео с большей дальностью.
- Интеграция. Проверьте связку камеры с вашим софтом локализации (Photoneo-совместимые форматы, ROS, HALCON) — дадим примеры интеграции.
Поможем с выбором под вашу задачу: подбор за 5 вопросов или напишите на support@luwam.ru — ответим с комплектацией и ценой в течение рабочего дня.
Частые вопросы
Какая повторяемость нужна?
Для надёжного захвата — субмиллиметровая повторяемость глубины в рабочей зоне. Указанные модели это обеспечивают; точную цифру подтвердим тестом на ваших деталях.
Камера на робот или над кассетой?
Над кассетой (статично) — проще и надёжнее. На фланец (eye-in-hand) — гибче для больших кассет, но нужна лёгкая камера и кабель-менеджмент.
Можно ли протестировать на наших деталях?
Да: пришлите фото и размеры деталей — предложим тестовую конфигурацию или демо. Также доступна аренда камеры для пилота.