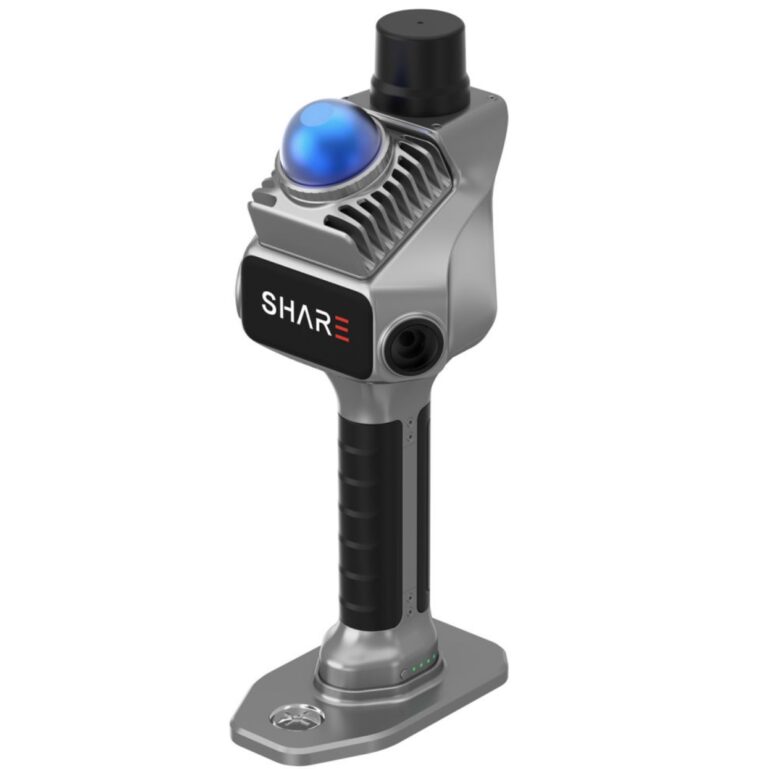
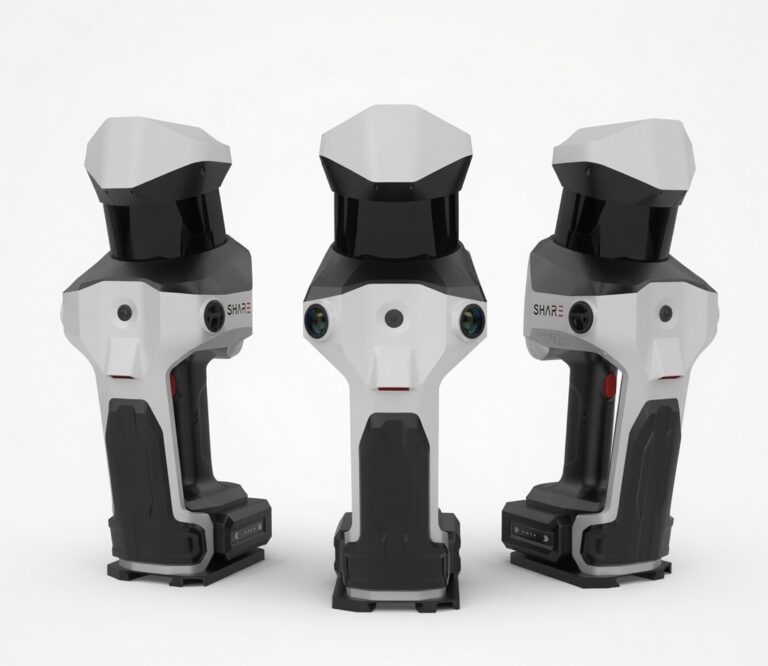
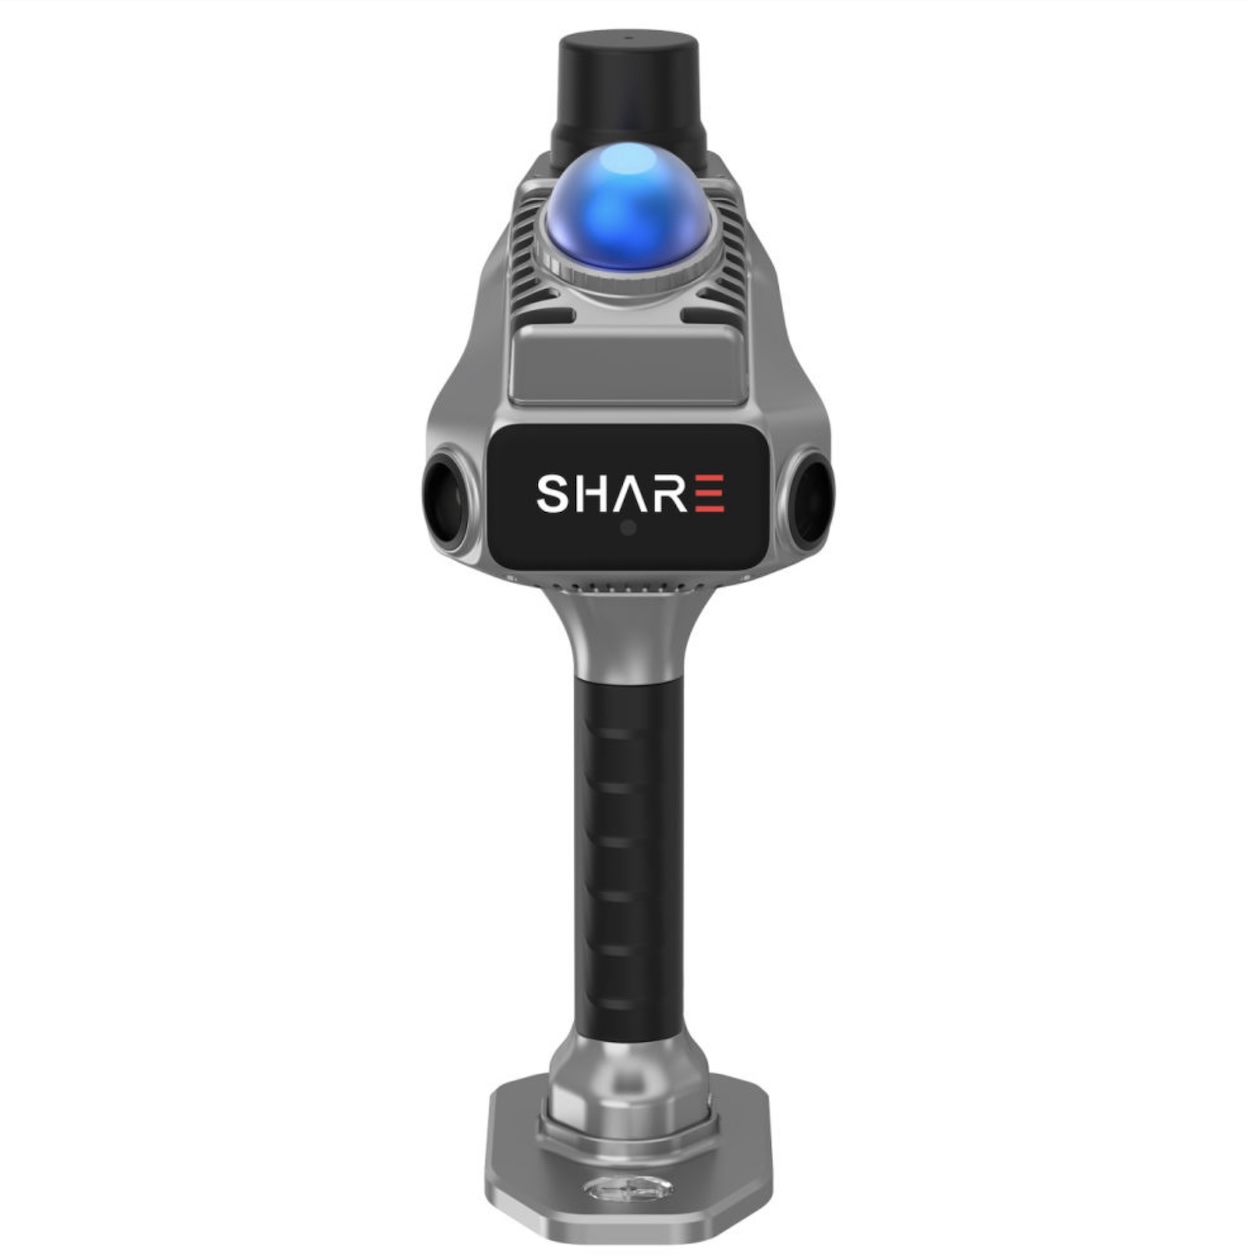
Невязка замкнутого хода — самый показательный полевой тест мобильного SLAM-сканера. Локальная точность прибора (у SHARE SLAM S20 SE это порядка 1 см по спецификации производителя) проявляется на отдельных поверхностях: в одной комнате почти любой сканер покажет ровные стены и аккуратные углы. А вот ошибки накопления траектории — дрейф — на одиночном помещении не видны в принципе. Они проявляются только тогда, когда маршрут возвращается в стартовую точку: чем длиннее замкнутый контур, тем честнее прибор рассказывает о качестве собственной навигации.
Поэтому замкнутый ход — обязательная процедура приёмки и при выборе сканера, и при вводе прибора в постоянную работу. Методика не требует ни тахеометра, ни GNSS-приёмника: нужны два-три часа, здание с обходным маршрутом и понимание, какие числа считать нормой, а какие — основанием для разговора с поставщиком. Ниже — протокол, который мы рекомендуем для проверки носимых SLAM-сканеров, включая S20 SE и соседние модели линейки SHARE.
Оборудование и условия
Понадобятся сам сканер с заряженными аккумуляторами, планшет или ноутбук с ПО производителя, рулетка или лазерный дальномер — они пригодятся для фиксации старта. Объект — здание или контур с замкнутым маршрутом 150–250 м: периметр этажа, обход по коридорам вокруг ядра здания, круг по периметру самого здания снаружи. Внутренний маршрут предпочтительнее: он ближе к реальным задачам обмера и не зависит от погоды.
Подготовка занимает полчаса, и экономить на ней не стоит: зарядите батареи полностью и возьмите запасную, освободите память под два полных файла, выберите время с минимумом людей на маршруте и предупредите охрану или эксплуатацию здания — внезапно закрытая дверь посреди контура превращает тест в хронометраж вашего красноречия. Программное обеспечение поставщика обновите заранее и зафиксируйте версию: результат теста действителен только вместе с ней.
Требования к маршруту:
- стартовая точка должна быть однозначно узнаваемой и «жёсткой»: угол дверной коробки, грань колонны, угол несущей стены. Голая ось коридора не годится — вы не сможете вернуться в ту же точку с точностью лучше сантиметров;
- на маршруте желательны окна, дверные проёмы, выступы — признаки, по которым SLAM удерживает геометрию. Сплошной однородный коридор — это отдельный стресс-тест, не смешивайте его с базовой приёмкой;
- минимум зеркал и сплошного остекления на линии обзора: отражения порождают ложные признаки;
- маршрут — чистый одиночный контур без обязательных «восьмёрок», чтобы невязка оставалась интерпретируемой.
Пошаговый протокол
- Выберите и промаркируйте стартовую точку. Наклейте маркер, сфотографируйте узел, запишите, от какой грани ведёте отсчёт. Всё дальнейшее сравнение делается именно здесь.
- Установите сканер на старте статически: 30–60 секунд неподвижно по руководству производителя. Инициализация задаёт исходную ориентацию — пропускать её нельзя.
- Начните запись и идите по контуру равномерным шагом около 1 м/с. Держите прибор в рабочем положении, не крутите его в стороны без нужды, поворачивайте плавно. Остановки допустимы, но каждую «стоянку» лучше делать у узнаваемого объекта.
- Пройдите полный контур и вернитесь к маркеру. Зафиксируйте фактическую длину маршрута по одометру прибора или по времени и скорости — эта цифра нужна для оценки относительной невязки.
- На финише снова постойте статически 30–60 секунд и остановите запись. Не выключайте питание до полного завершения остановки съёмки.
- Обработайте данные с настройками по умолчанию, без ручных «улучшений» и подбора параметров. Приёмочная оценка делается по первому честному прогону: перебор настроек до красивой картинки — это уже не тест прибора, а тест оператора.
- В ПО откройте облако в окрестности старта и измерьте зазор между началом и концом траектории инструментом облако-к-облаку. Запишите трёхмерный вектор невязки, а его горизонтальную и вертикальную составляющие — отдельно.
- Повторите проход в обратном направлении. Два прогона в противоположных сторонах дают представление о повторяемости: результаты не должны различаться в разы.
Что записывать
В протокол теста вносите: длину контура и время прохода; вектор невязки замыкания (план, высота, 3D); настройки обработки и версию ПО; условия — освещение, наличие людей и техники на маршруте; замеченные сложности вроде зеркал и витражей. Фотографируйте стартовый узел до и после прохода: это занимает секунды и снимает споры о том, «та ли точка» использовалась. Храните исходные и обработанные файлы обеих итераций: при обсуждении с поставщиком именно они служат доказательной базой. Удобно завести шаблон протокола один раз и заполнять его на каждом тесте: единая форма делает результаты разных приборов и разных дней сопоставимыми. Файлы именуйте по схеме «дата_объект_направление обхода» — при двух-трёх итерациях иначе легко перепутать прогоны.
Критерии приёмки
Заявленная точность S20 SE — порядка 1 см. Дрейф SLAM накапливается нелинейно, поэтому требовать от замкнутого хода тех же сантиметров некорректно. Мы рекомендуем такой практический ориентир для контура около 200 м: суммарная невязка в пределах нескольких сантиметров. Рабочие пороги — в таблице.
| Метрика | Ожидание по спецификации и практике | Красный флаг |
|---|---|---|
| Невязка замыкания 3D на контуре ~200 м | До 2–3 см для прибора класса 1 см | Больше 5–7 см, «раздвоение» стен у старта |
| Вертикальная составляющая невязки | Не больше горизонтальной, до 1–2 см | Высота уплывает сильнее плана в разы |
| Траектория | Гладкая линия без скачков и ступеней | Резкие коррекции, разрывы, петли на одном участке |
| Повторяемость двух проходов | Невязки одного порядка | Один проход 2 см, второй 15 см без видимых причин |
| Поверхности у старта | Стены и пол одинарные | Двойные контуры стен, «шеврон» на полу |
Интерпретация результатов
Главное — понимать разницу между локальной и глобальной точностью. Спецификация «около 1 см» описывает, насколько точно прибор рисует поверхности рядом с траекторией: шероховатость стены, грань коробки, геометрию проёма. Невязка замыкания — интегральная величина: в неё входят и шум дальномера, и ошибки ориентации, и локальные срывы сопоставления. Поэтому корректное ожидание от мобильного SLAM на контуре в 200 м — единицы сантиметров, и это сопоставимо с накопленной ошибкой длинной цепочки станций штативного сканера, просто там она прячется внутри уравнивания.
Смотрите на структуру невязки. Если вектор в основном вертикальный — типичный признак накопления ошибки по высоте: проверьте, не «клевал» ли прибор при ходьбе и не менялась ли высота держания. Если невязка горизонтальная вдоль последнего коридора — дрейф шёл именно там, скорее всего на участке, бедном признаками. Если зазор возникает скачком на последнем повороте — вероятно, срыв сопоставления на финальном сегменте; повторите проход, пройдя этот поворот медленнее.
Два прохода в противоположных направлениях — лучший диагност. Совпадение невязок по величине и направлению указывает на систематику маршрута: например, один и тот же стеклянный участок на линии обзора. Разброс в разы говорит о нестабильности — тогда ищите внешние причины: движущиеся люди, техника, отражения.
Невязку полезно выражать и в относительной форме: сантиметры на сотню метров маршрута. Для прибора класса около 1 см ориентир порядка 1–1,5 см на 100 м выглядит реалистично, и такая формулировка удобна для сравнения разных моделей между собой — производители и обзоры часто указывают именно относительные величины. Требуйте от поставщика приложить к демо собственный протокол замкнутого хода на вашем объекте: числа в вашей таблице и числа в его — лучшая основа для решения о покупке.
Если невязка вышла за ориентиры, не спешите с выводами в обе стороны. Сначала исключите внешние причины: стекло и зеркала на линии обзора, движение на маршруте, оборванная инициализация. Затем повторите тест на другом здании: неудача в одном месте при нормальном результате в другом — характеристика условий; неудача в двух разных местах — повод для предметного разговора с поставщиком.
Частые ошибки при тесте
- Старт и финиш в «примерно одном месте». Невязка в сантиметры начинает включать вашу собственную ошибку наведения на точку.
- Оценка по картинке вместо чисел. Красивый шейдинг скрывает дрейф; зазор измеряется инструментом облако-к-облаку, а не на глаз.
- Подбор настроек до лучшего из десяти прогонов. Для приёмки годится обработка по умолчанию.
- Тест в зеркальном холле или стеклянном атриуме с последующим выводом «прибор плохой». Отражающие поверхности ломают любой SLAM — это ограничение метода, а не брак экземпляра.
- Ходьба с размахиванием прибором и резкими разворотами — вы вносите собственные возмущения в траекторию.
- Один прогон как основание для решения. Минимум два, лучше три, с фиксацией каждого результата.
- Запись, начатая до завершения статической инициализации или оборванная без финальной стоянки: первые и последние секунды траектории — самые важные для замыкания.
- Сравнение невязок разных зданий как «повторяемости»: повторяемость — это тот же контур в другое время, а не другой коридор.
Если замкнутый ход на вашем объекте уложился в ориентиры таблицы — прибор держит заявленный класс, и его можно брать в работу. Карточка товара: SHARE SLAM S20 SE — 440 000 ₽, отгрузка по счёту для юридических лиц, гарантия 1 год. Из этого же цикла полезны материалы Чем заменить Leica BLK360 — обзор альтернатив штативным сканерам — и RTK-привязка без маркеров о работе в городских системах координат. Организуем демо на вашем объекте: приедем, пройдём этот протокол вместе и посчитаем невязку на вашем здании. Работаем с юридическими лицами: счёт, договор, закрывающие документы.
3D-сканеры для задач из статьи
- ScanLine EasyScan HX2 — гибридный ручной, производство и реверс — 889 000 ₽
- Shining 3D EinScan HX2 — флагман-гибрид для сложных поверхностей
- Shining 3D FreeScan UE PRO — метрологический класс, контроль качества
Каталог SHINING 3D · демо перед покупкой · счёт для юрлица · гарантия 1 год.