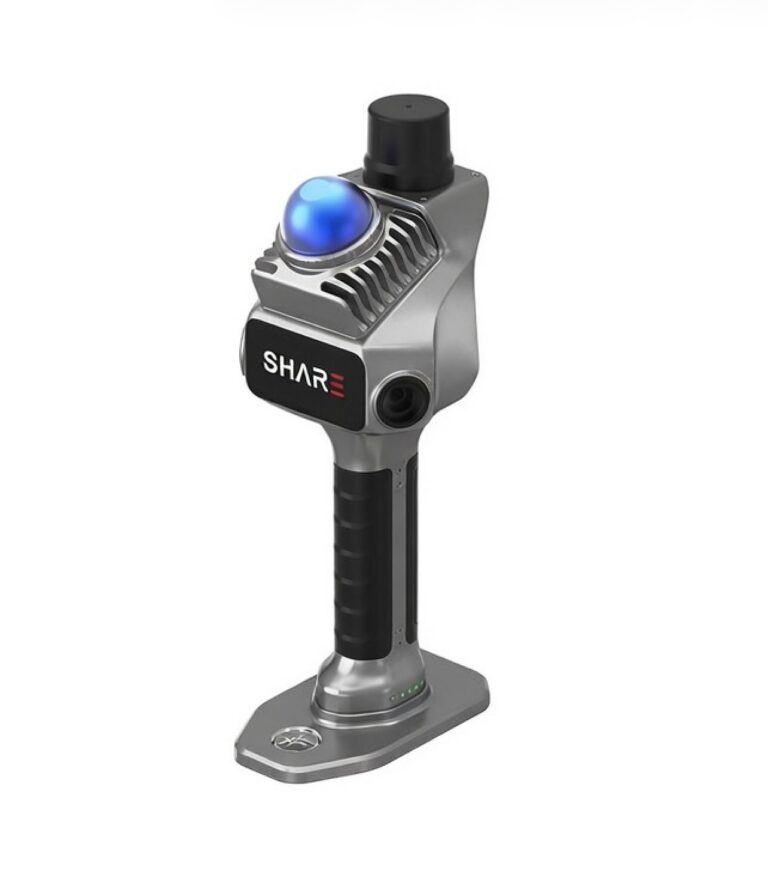
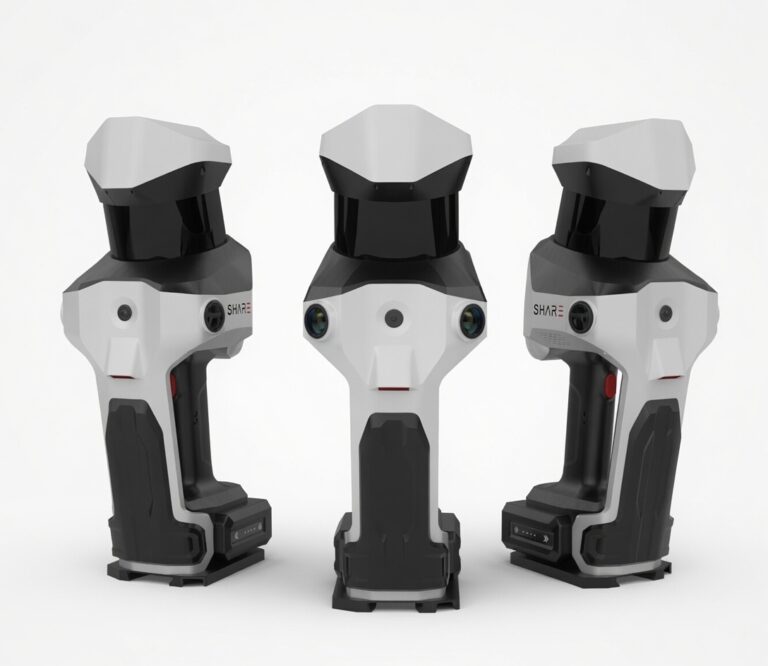
Тахеометр — эталон, с которым геодезист сверяет всё новое. Параллельная съёмка одного фасада или участка мобильным SLAM-сканером и электронным тахеометром даёт самый убедительный ответ на вопрос «сколько на самом деле ошибается этот прибор»: расхождения считаются на контрольных точках, в числах, а не на глаз. Для версии с RTK — SHARE SLAM S20 SE RTK с заявленной точностью 0,8 см — такой тест логично делать приёмочным: если прибор держит класс, разброс на точках уложится в понятные допуски.
Методика честная в обе стороны: она ловит не только слабый сканер, но и негодную технику сравнения. Ниже — протокол, который мы рекомендуем: что измерять тахеометром, как снимать SLAM-сканером, как извлекать координаты точек из облака и какие расхождения считать нормой для этого класса оборудования.
Оборудование и условия
Понадобятся SLAM-сканер (в этой методике — S20 SE RTK), электронный тахеометр распространённого класса точности (2″–5″ достаточно), веха с призмой либо безотражательный режим, 4–8 контрольных точек и электронная таблица. Контрольные точки выбираются так, чтобы их могли измерить оба инструмента:
- жёсткие, однозначно определяемые элементы: угол подоконника, грань отлива, марка, заклёпка на металлоконструкции, ребро цоколя;
- для SLAM точка должна читаться в облаке — мелкий гвоздь на белой стене облако не покажет, а острые углы и грани читаются уверенно;
- для тахеометра нужна видимость со станции: заранее прикиньте одну-две станции, с которых видно весь набор точек;
- разнесите точки по площади — по краям и в центре фасада или участка. Сравнение только возле старта дрейф не проявит.
Условия: для тахеометра — сухая погода и стабильное питание, для сканера — обычные полевые условия. Все точки закрепляются краской или наклейками до начала измерений. Если работаете RTK-версией в координатах, учитывайте состояние GNSS — отдельные требования к привязке разобраны в методике фасадного обхода.
Не забудьте про состояние эталона: тахеометр должен быть поверен или хотя бы проверен на контрольной линии, штатив и веха — без люфтов. Ошибки измерительного инструмента вы потом честно запишете в ошибку сканера. Состав набора точек продумайте заранее: минимум шесть, лучше восемь — статистика на трёх точках неубедительна ни в какую сторону.
Пошаговый протокол
- Закрепите 6–8 контрольных точек и пронумеруйте их. Каждая точка должна быть физически отмечена: крест из краски, наклейка, маркер.
- Установите тахеометр на станции с видимостью всех точек (или на две станции со связью между собой). Измерьте все точки в системе станции; привязка к реперам не обязательна — сравнение внутреннее, важна высокая точность самого эталона.
- Занесите координаты в таблицу: номер точки, X, Y, Z. Это эталон на порядок точнее тестируемого прибора.
- Выполните SLAM-съёмку обычным маршрутом вдоль фасада, чтобы каждая контрольная точка попала в облако с расстояния 3–10 м. Не прицеливайтесь «только в точки» — снимайте объект как на реальной задаче.
- Если работаете в координатах, контролируйте статус RTK за время прохода. Для первого, «геометрического» теста RTK можно вообще не использовать и сравнивать во внутренней системе облака — так проверяется геометрия прибора, а не привязка.
- Обработайте данные с настройками по умолчанию, без перебора вариантов.
- В ПО снимите координаты каждой точки: на остром угле — аппроксимация ребра или пересечения двух плоскостей, на марке — подгонка виртуальной сферы. Метод снятия должен быть одинаковым на всех точках.
- Посчитайте расхождения dX, dY, dZ по каждой точке, плановое отклонение как корень из суммы квадратов dX и dH в плане, затем СКП и максимум по набору.
- Повторите SLAM-проход второй раз без перезакрепления точек — получите повторяемость прибора и методики.
Важная деталь: расстояния от траектории до контрольных точек держите в диапазоне, типичном для ваших задач. Если в работе вы снимаете фасады с двадцати метров, часть точек должна быть снята и с двадцати — иначе тест проверит прибор в чужом ему режиме.
Что записывать
В протоколе остаются: схема точек с фотографиями; координаты от тахеометра; две строки координат из облака — по одному на проход; расхождения по осям, в плане и по высоте; СКП и максимум; версия ПО и настройки обработки; условия съёмки — температура, освещение, ветер. Отдельно фиксируйте способ снятия точки в облаке (угол, ребро, сфера): смешение способов даёт ложный разброс, который потом приписывают прибору. Заранее сделайте шаблон таблицы с формулами: dX, dY, плановое и СКП считаются автоматически, и вы видите картину прямо в поле. Аномальное расхождение на точке не удаляйте — сфотографируйте точку и оставьте комментарий: выбросы с объяснением информативнее «чистых» таблиц.
Критерии приёмки
Заявленная точность S20 SE RTK — 0,8 см; она относится к съёмке поверхностей. На дискретных контрольных точках добавляются ошибки наведения и аппроксимации, поэтому допуски чуть шире «чистой» спецификации. Мы рекомендуем такие ориентиры при рабочих расстояниях до 10–15 м:
| Метрика | Ожидание по спецификации и практике | Красный флаг |
|---|---|---|
| Плановая СКП по набору точек | До 1,5–2 см | Больше 3 см |
| Максимальное плановое отклонение | До 3 см | Больше 5 см или выброс одной точки на порядок |
| Систематический сдвиг после совмещения | До 1 см | 2–3 см — вопрос к масштабу или привязке |
| Высотные расхождения | До 2–3 см | Больше 4–5 см |
| Повторяемость двух проходов | Расхождения того же порядка | Разброс в разы между одинаковыми проходами |
Интерпретация результатов
Ключ к чтению результатов — разделить случайную и систематическую части. Сначала посмотрите «сырые» расхождения. Затем, если работали в координатах, посчитайте остатки после наилучшего совмещения семью параметрами. Если после совмещения всё становится хорошо, а сырые остатки выглядят как смещение одним вектором — геометрия прибора в порядке, а вопрос стоит к привязке: параметрам системы координат, статусу RTK, калибровке. Если и после совмещения точки разлетаются хаотично — это шум съёмки: расстояния, освещение, методика снятия точек.
Смотрите зависимость от расстояния: точки, снятые с 3–5 м, обычно точнее точек с 15–20 м. Рост расхождения с дистанцией в разы — повод пересмотреть рабочие расстояния, а не сразу браковать прибор. Систематическое расхождение по высоте на фасадах — частая история, и виноват не всегда сканер: тахеометр и LiDAR могут «видеть» разные физические поверхности одного конструктива, например кромку отлива против плоскости стены за ним. Прежде чем записывать это в ошибку прибора, убедитесь, что сравниваете одно и то же место.
Отдельный случай — стеклянные фасады: часть лазерных лучей уходит в отражение, кромки в облаке «плывут». Такие точки исключайте из приёмки или проводите тест на матовом конструктиве — бетоне, кирпиче, металле.
Если использовали координаты, отдельно оцените вклад RTK-привязки: сравните координаты из облака с эталоном напрямую и после наилучшего совмещения. Разница между этими двумя колонками — цена привязки в условиях конкретной улицы; если она мала, закладные марки вам действительно не нужны.
Результат теста стоит оформлять как документ: таблица расхождений, скриншоты совмещений, условия съёмки. Это объективное основание для решения о покупке, а при споре с поставщиком или в сервисной службе — вместо «мне кажется» передаётся протокол. Мы рекомендуем прикладывать таблицу расхождений к договору поставки как приложение: прибор, прошедший контроль на вашем объекте, принимается спокойно, а не на доверии.
Позаботьтесь и о сопоставимости прогонов: оба прохода делайте в один день, одним маршрутом и с одинаковой скоростью. Тогда разница между колонками таблицы — чистая повторяемость прибора, без примеси изменившихся условий. Если второй проход возможен только в другой день, отметьте это в протоколе и не смешивайте два сравнения: точность против тахеометра и повторяемость против самого себя — разные метрики.
Частые ошибки при тесте
- Сравнение «точка тахеометра против клика в облаке». Одиночный возврат — это шум; сравнивать нужно аппроксимированную геометрию: плоскости, рёбра, сферы.
- Точки, которые не читаются в облаке: оператор снимает координату «на глаз», и разброс пишется на прибор.
- Все контрольные точки рядом с зоной старта — дрейф не проявляется, тест показывает только локальную точность.
- Выбор лучшей из нескольких обработок. Приёмочная оценка — по обработке с настройками по умолчанию.
- Смешение систем высот при сравнении с RTK: эллипсоидная высота против балтийской даёт «ошибку» в метры, не имеющую отношения к прибору.
- Игнор статуса RTK: сегменты без фикса дают размазанные участки облака, а виноватым оказывается сканер, хотя проблема в условиях GNSS.
- Съёмка вехой в ветер без бипода: покачивание отражателя даёт сантиметры ошибки в эталоне, которые затем припишут сканеру.
- Тахеометр и SLAM в разные дни на «живом» объекте: просевшая плита или переставленная панель создают расхождение без участия приборов.
Если расхождения на контрольных точках уложились в таблицу — прибор отрабатывает заявленный класс, и это документированное основание для покупки. Карточка товара: SHARE SLAM S20 SE RTK — 489 000 ₽, отгрузка по счёту для юридических лиц, гарантия 1 год. Продолжение темы — в статьях Чем заменить Leica BLK360 и RTK-привязка без маркеров: первая про выбор альтернативы штативному сканеру, вторая про работу в городских системах координат. Проведём демо на вашем объекте: снимем фасад параллельно с вашим тахеометром и посчитаем расхождения вместе. Работаем с юридическими лицами: счёт, договор, закрывающие документы.
3D-сканеры для задач из статьи
- ScanLine EasyScan HX2 — гибридный ручной, производство и реверс — 889 000 ₽
- Shining 3D EinScan HX2 — флагман-гибрид для сложных поверхностей
- Shining 3D FreeScan UE PRO — метрологический класс, контроль качества
Каталог SHINING 3D · демо перед покупкой · счёт для юрлица · гарантия 1 год.