SLAM-сканер и фотограмметрия сильны в разном: лидар даёт геометрию независимо от освещения и фактуры поверхностей, камера — детальные текстуры, но капризную к свету и перекрытиям геометрию. Комбинированная съёмка объединяет их сильные стороны: SLAM строит точный каркас сцены, фотограмметрия «одевает» его в фотореалистичную поверхность. В этом гайде разберём, когда гибрид действительно выигрывает, а когда это лишняя работа, и дадим пошаговый workflow: сначала SLAM-проход, затем фотосъёмка, затем сшивка в одной модели. Материал пригодится тем, кто делает 3D-модели городских кварталов, цифровые двойники промплощадок и презентационные модели объектов, где важна и точность, и картинка.
Зачем объединять два метода
Чистая фотограмметрия на больших сценах «плывёт»: накопленные ошибки масштаба и кривизны особенно заметны на длинных улицах, где камере не за что зацепиться геометрически. Чистый лидар, наоборот, стабилен по геометрии, но облако точек не даёт текстур нужного качества — раскраска по отражательной способности выглядит технической, а не презентационной. Гибрид решает обе проблемы: SLAM задаёт масштаб и каркас, камера добавляет цвет и детализацию поверхностей. Подробный разбор различий методов мы делали в статье «SLAM или фотограмметрия» — там же критерии выбора, когда достаточно одного инструмента. Коротко: гибрид нужен там, где требуются одновременно точная геометрия и фотореалистичная картинка на большой сцене.
Роли: что делает SLAM, что — камера
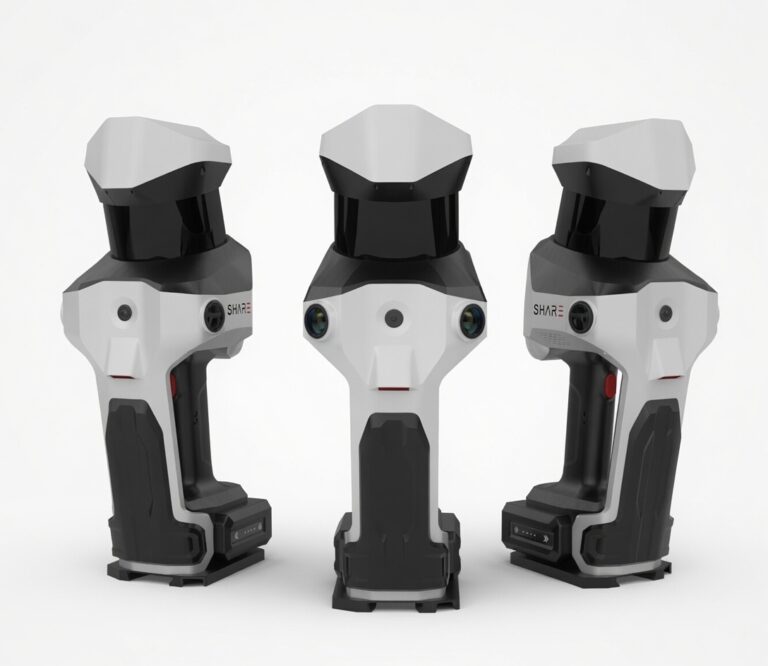
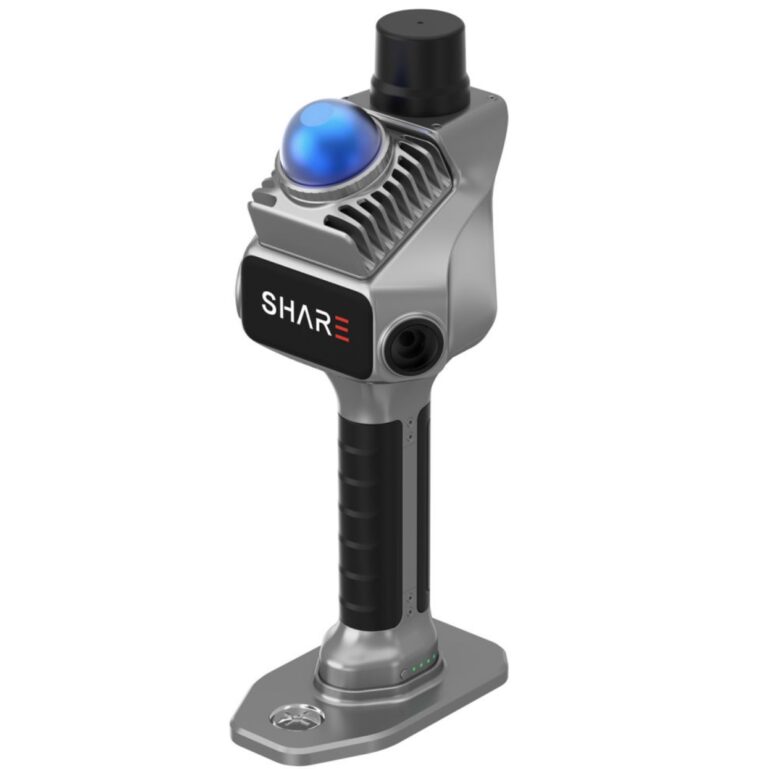
В связке SLAM отвечает за каркас: траектория прохода по улицам или коридорам, фасады, рельеф, положение объектов в единой системе координат. Для кварталов и промплощадок подходят дальнобойные модели — например, SHARE SLAM S100-16 с RTK-точностью 1 см и дальностью 120 м: он снимает геометрию с прохода, без остановок. Фотограмметрия отвечает за поверхность: текстуры фасадов, декор, состояние покрытий, мелкие элементы, которые лидар разрешает грубо. Съёмку ведут аэрофотокамерами с дрона или полнокадровой камерой с земли — выбор зависит от объекта и подробно разобран в обзоре аэрофотокамер для дронов. Разделение ролей и делает связку экономной: каждый инструмент делает только то, в чём он лучший.
Шаг 1: SLAM-проход для геометрии
Съёмку всегда начинайте с лидара: он задаст систему координат, к которой привяжется всё остальное. Составьте маршрут с перекрытием 15–20% между соседними проходами, зафиксируйте 8–12 контрольных точек по границам участка — по ним позже проверите и фототриангуляцию. При возможности включайте RTK: абсолютная привязка сэкономит часы ручного совмещения. Проходите маршрут ровным темпом, без длинных пауз; на квартал средних размеров хватает 30–40 минут полевого времени. Сразу после прохода просмотрите облако в предпросмотре: «дыры» за припаркованной техникой и деревьями дешевле переснять на месте. Экспортируйте результат в LAS или LAZ — это стандарт, который понимает любое фотограмметрическое ПО.
Шаг 2: фотосъёмка для текстур
Фотосъёмку делайте в то же время дня и в той же погоде, что планировали для модели: смешение жёсткого и рассеянного света заметно на текстурах. Базовые правила: перекрытие соседних кадров 60–80%, одинаковая экспозиция и баланс белого в серии, съёмка на закрытой диафрагме ради резкости. С дрона проходите сеткой с двумя ракурсами — отвесным и наклонным под 45 градусов: так фасады получают перекрытие и по вертикали. С земли доснимите зоны, закрытые кронами и навесами. Не смешивайте в одной модели объективы с сильно разной дисторсией — калибровка камеры в ПО станет неточной. Хороший ориентир по планированию городской съёмки с воздуха — наш материал о 3D-модели города с дрона: он закрывает маршруты и требования к перекрытию.
Шаг 3: сшивка геометрии и текстур
Дальше работа в ПО. Сначала фототриангуляция: фотографии выравниваются, и им приписываются координаты опорных точек, измеренных в облаке SLAM. Затем модель строится по камерам и «подгоняется» к лидарному каркасу: облако точек выступает контролем масштаба и геометрии. На практике связку ведут в фотограмметрических пакетах, а контроль отклонений — в CloudCompare: сличите сеть точек модели с облаком и убедитесь, что расхождение по осям в пределах допуска. Финальный шаг — проекция текстур на геометрию и выгрузка в рабочий формат: OBJ с текстурами для визуализации, LAS для геодезии, FBX или glTF для интерактивных сцен. На квартал средних размеров весь цикл камеральной обработки занимает от нескольких часов до пары дней в зависимости от требуемой детализации.
Типовые объекты гибридной съёмки
Сводная таблица: что в каждом сценарии берёт на себя SLAM, что — фотограмметрия и что получается на выходе. Формат результата подбирают под заказчика: визуализация, ГИС или инженерный анализ.
| Объект | SLAM-часть | Фото-часть | Результат |
|---|---|---|---|
| Квартал города | каркас улиц, рельеф, фасады | текстуры фасадов с дрона | 3D-модель города для ГИС и визуализации |
| Памятник архитектуры | геометрия объёма | фактура декора | модель для реставрации и презентаций |
| Промплощадка | оборудование и конструкции | состояние покрытий | цифровой двойник с текстурами |
| Интерьер с декором | геометрия помещений | материалы и фактуры | визуализация дизайн-проекта |
Во всех сценариях порядок одинаковый: сначала геометрия, потом картинка. Меняется только соотношение объёмов SLAM- и фоточасти и требования к детализации текстур.
Частые вопросы
Можно ли обойтись одной фотограмметрией?
На компактных сценах с хорошей геометрией — да. На длинных улицах и больших объектах накопленные ошибки масштаба сделают модель непригодной для измерений.
Обязателен ли RTK на SLAM-части?
Настоятельно желательно: RTK сразу помещает каркас в нужную систему координат и избавляет от ручной привязки. Без него связка занимает заметно больше времени.
Какое перекрытие нужно фотографиям?
60–80% между соседними кадрами и два ракурса с дрона — отвесный и наклонный. Меньше — дыры в текстурах и ошибки триангуляции.
Сколько занимает камеральная обработка?
От нескольких часов до пары дней на квартал в зависимости от числа кадров и детализации. SLAM-часть обрабатывается за 20–40 минут.
Как проверить результат гибридной модели?
По контрольным точкам, не участвовавшим в привязке: расхождение их положений в модели и в облаке точек не должно превышать допуска проекта.
В каких форматах отдавать результат?
OBJ с текстурами для визуализации, LAS/LAZ для геодезии и ГИС, FBX или glTF для интерактивных сцен. Формат определяет задача заказчика.
Если гибридный сценарий подходит вашим задачам, оборудование подбирают под обе части процесса. Лидарную сторону закрывает каталог SHARE — от компактных моделей до S100-32 с 32 каналами для масштабных городских проектов, а подбор 3D-сканера поможет не переплачивать за избыточную дальность. Для фоточасти ориентиром остаётся раздел об аэрофотокамерах выше. Типовая городская конфигурация лидарной части — SLAM S100-32 с дальностью 120 м: https://luwam.ru/shop/oborudovanie-po-otraslyam/promyshlennost-i-proizvodstvo/share-slam-s100-32-professionalnyj-lidar-skaner-s-tochnostyu-1-sm-32-kanalami-i-dalnostyu-120-m/
3D-сканеры для задач из статьи
- ScanLine EasyScan HX2 — гибридный ручной, производство и реверс — 889 000 ₽
- Shining 3D EinScan HX2 — флагман-гибрид для сложных поверхностей
- Shining 3D FreeScan UE PRO — метрологический класс, контроль качества
Каталог SHINING 3D · демо перед покупкой · счёт для юрлица · гарантия 1 год.