Маркшейдерия карьера — это регулярный учёт по циклу: сколько горной массы добыто за месяц, сколько лежит на отвалах и складах, куда сместился фронт работ. От этих цифр зависит расчёт с подрядчиками, планирование выемки, отчётность недропользователя и контроль состояния бортов. Классическая цепочка «тахеометр плюс профильные линии» на крупной площадке съедает дни работы службы, а редкая сетка точек по отвалу превращает подсчёт объёма в интерполяцию: между профилями рельеф додумывается программой. Ошибка в несколько процентов на миллионах кубометров — это миллионы рублей расхождений в актах, спорах с контрагентами и претензиях к недрам. Мобильные LiDAR-сканеры со SLAM меняют экономику съёмки: карьер проходится пешком по маршруту, а на выходе получается сплошное облако точек вместо сотен отдельных пикетов. В этом материале разбираем, как задача подсчёта объёмов решается сегодня, какая техника закрывает разные сценарии съёмки, от чего зависит стоимость и что проверить перед закупкой.
Как решается задача сегодня
Подсчёт объёма — это всегда сравнение двух поверхностей: фактической (съёмка отвала, забоя или склада) и базовой (подошва, проектный контур или прошлая эпоха съёмки). Весь вопрос в том, как быстро и с какой плотностью собирается фактическая поверхность.
Тахеометр и GNSS по профильным линиям
Классика, на которой держится большинство маркшейдерских служб: исполнитель проходит сетку профилей, собирает пикеты, объём считается в горном ПО. Метод понятен, юридически привычен и не требует новых вложений, но с ростом площадки арифметика ломается — территорию в сотни гектаров невозможно покрыть разумным числом точек. Рельеф между профилями достраивается программой, и на отвалах с неровной укладкой ошибка интерполяции становится сопоставимой с самой утруской, которую вы пытаетесь поймать. Добавьте сюда безопасность: плотная сетка профилей заставляет исполнителя ходить у бровок и уступов, где находится человек — там и риск.
Штативный наземный сканер
Стационарный сканер даёт плотное облако и достойную точность, поэтому его выбирают для детальной фиксации бортов и уступов. Плата — производительность: станции расставляются по площадке, каждая требует установки, ориентирования и связности с соседними, а ветер, пыль и перепады высот съедают смену. Часть точек на верхних ярусах недостижима вовсе — либо стоит подниматься с оборудованием, либо смириться с тенями в облаке. На регулярном учёте, когда снимать нужно много объектов и часто, трудозатраты каждого цикла растут линейно — и в какой-то момент служба перестаёт успевать.
Мобильный LiDAR со SLAM: облако на ходу
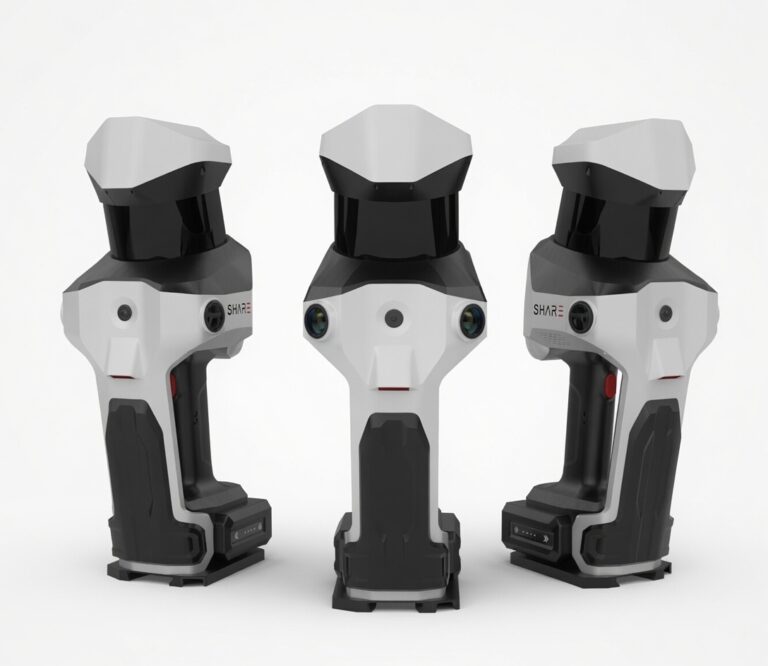
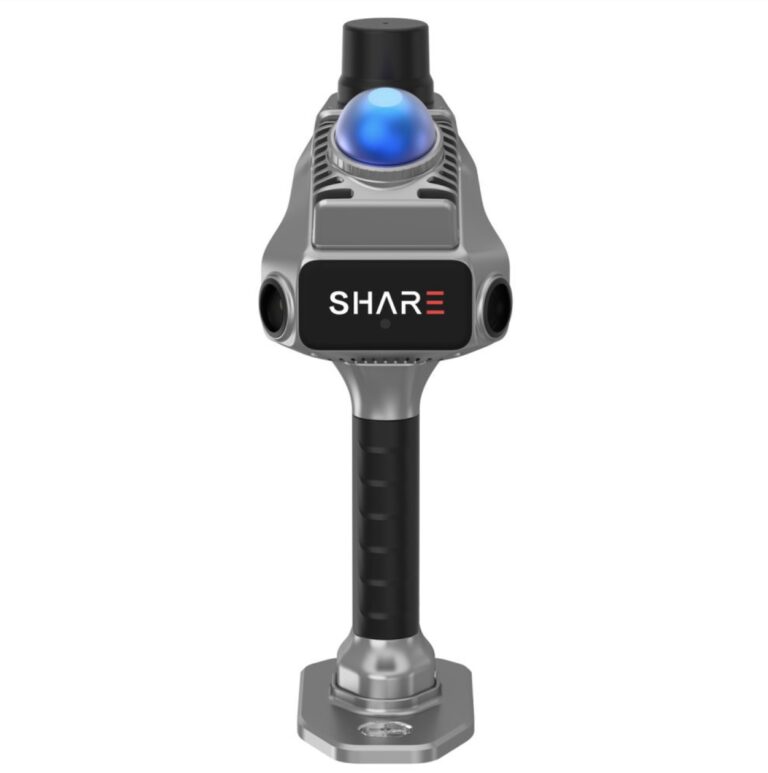
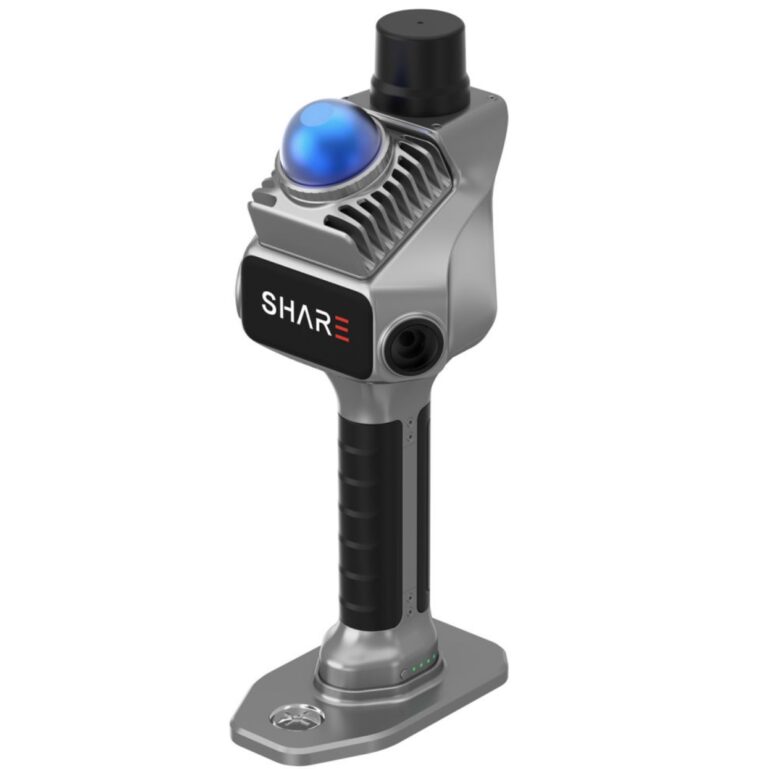
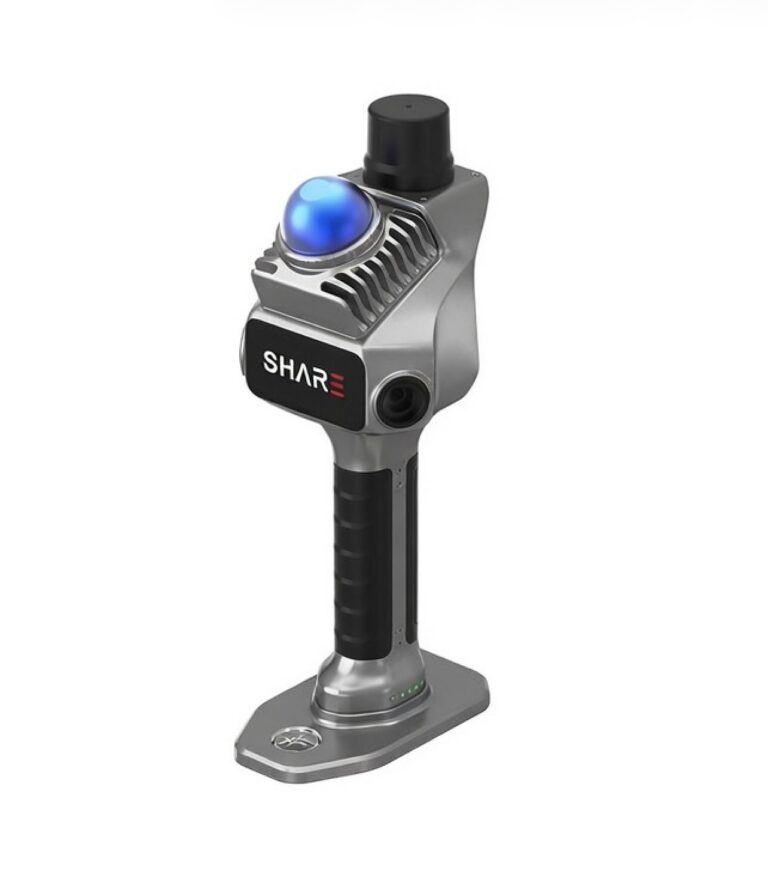
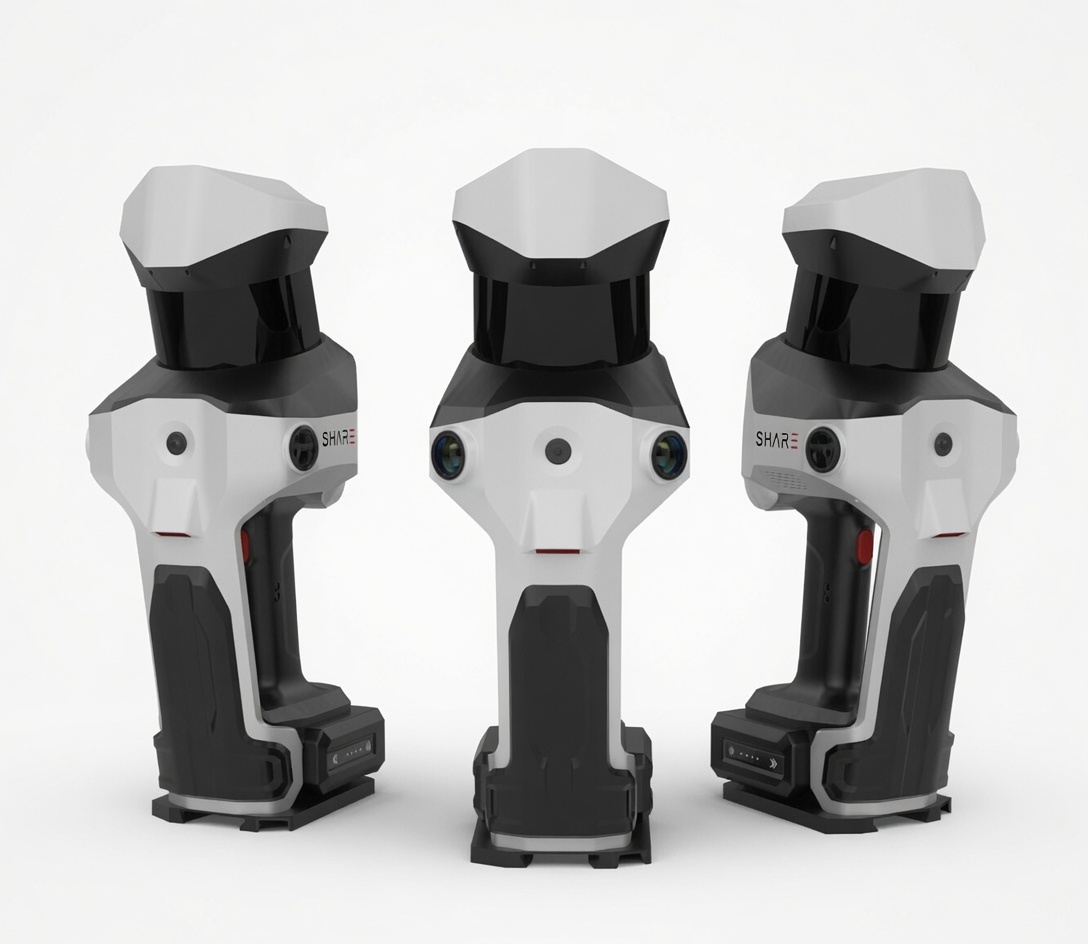
Носимый сканер снимает непрерывно, пока маркшейдер идёт по маршруту: забой, берма, гребень отвала, подъездные дороги — всё ложится в одно облако за один проход, без расстановки станций и мишеней. Дальнобойная модель вроде SHARE SLAM S100-32 PRO с дальностью до 300 м позволяет снимать верхние ярусы отвалов, не поднимаясь на них, а поток 640 000 точек в секунду собирает плотную поверхность даже в движении. Привязка к координатам выполняется через GNSS/RTK, после чего объёмы считаются в том же горном ПО, что и раньше: меняется способ сбора данных, а не вся цепочка отчётности. Контроль качества встроен в процесс: оператор сразу видит покрытие маршрута и добирает пропущенные зоны на месте, пока выезд не закрыт.
Схемы при этом не конкурируют, а комбинируются. Рабочая связка крупного карьера — наземный SLAM для объёмов и вертикальных поверхностей плюс аэросъёмка для ортофотоплана площадки: воздух быстро закрывает план, ноги — всё, что план не видит. А на небольших площадках с умеренными отвалами SLAM часто закрывает задачу целиком, и вопрос выбора упирается в дальность прибора.
Какое оборудование подходит
Линейка SHARE закрывает площадки от небольших песчаных карьеров до крупных разрезов. Главный критерий выбора — расстояние, с которого можно снимать верхние бровки, потому что именно оно определяет длительность маршрута и безопасность исполнителя; частота циклов диктует, брать ли старшую модель или обойтись средней.
| Задача | Модель | Почему подходит |
|---|---|---|
| Объёмы отвалов и крупных забоев с одного маршрута | SLAM S100-32 PRO | Дальность 300 м — верхние бровки снимаются с земли, 640 000 точек/с, точность лучше 1 см |
| Борта, уступы, транспортные съезды | SLAM S100-32 | 32-канальный лидар, дальность 120 м, точность 1 см — детальный рельеф в движении |
| Регулярный помесячный учёт на среднем карьере | SLAM S100-16 | RTK-привязка и точность 1 см при дальности 120 м — оптимален по стоимости при частых съёмках |
| Разовые задачи на малых площадках и складах ГСМ | SLAM S20 SE RTK | Точность 0,8 см в компактном корпусе — служебные зоны и малые объёмы |
| Цветное облако для отчётов и презентаций | SLAM S20 | Две камеры 1 дюйм с механическим затвором — текстурированное облако без ручной колоризации |
| Ортофотоплан карьера с дрона | PSDK 102S V3 | Пять объективов 125 Мп, глобальный затвор — аэрокартография дополняет наземный LiDAR |
Что влияет на стоимость и сроки
Первая группа факторов — геометрия площадки. Чем выше отвал и дальше верхняя бровка, тем важнее дальность прибора: модель на 300 м снимает ярус с подошвы, тогда как короткобазный прибор заставляет маркшейдера подниматься наверх — это время и риск. Размер территории определяет длительность маршрута и число перезарядок, поэтому для больших полигонов стоит планировать смену с запасом батарей, а маршруты — заранее разбивать на сеансы с перекрытием.
Вторая группа — цикличность и привязка. Помесячный учёт быстро делает покупку прибора выгоднее подрядных съёмок: если служба снимает самостоятельно, стоимость каждого следующего цикла — это только рабочие часы. Для привязки облаков к системе координат карьера нужна RTK-инфраструктура: база или доступ к сети поправок, реперы с известными координатами вне зоны выемки. И третья группа — обработка: экспорт LAS и E57 закрывается штатным ПО без подписок, но подсчёт объёмов и сопоставление эпох остаются в вашем горном софте — его лицензии и мощности рабочих станций стоит посчитать заранее, вместе с техникой, а не после первого цикла.
По срокам картина такая: маршрут по типовой площадке занимает десятки минут, сшивка и привязка — часть дня, подсчёт и отчёт — ещё столько же при выстроенном конвейере. Итого месячный учёт, который раньше планировался как многодневный выезд, превращается в обычную рабочую задачу службы. Именно это сокращение цикла, а не разовая скорость, даёт главную экономию: утруска и расхождения ловятся внутри месяца, когда их ещё можно разобрать по документам.
Чек-лист перед закупкой
- Замерьте максимальное расстояние до верхних бровок отвалов — оно задаёт класс дальности прибора.
- Определите требуемую точность объёмов в процентах от месячного объёма добычи — это развилка между S100-16 и S100-32 PRO.
- Проверьте GNSS-инфраструктуру: базовая станция, сеть RTK, реперы с координатами вне зоны выемки.
- Сверьте форматы: облако должно уходить в ваше горное ПО без потерь — LAS и E57.
- Посчитайте полный цикл: маршрут, сшивка, привязка, подсчёт, отчёт — и сравните с текущими трудозатратами службы.
- Заложите контроль качества: контрольные точки, сверка объёмов с прошлой эпохой, порядок подписания цифр.
- Оцените условия съёмки: пыль, мороз, перепады высот, длина смены, запас аккумуляторов.
- Согласуйте форму отчётности: акты, исполнительные схемы, сопоставление эпох с прошлыми съёмками.
- Уточните комплектацию и сервис: ПО, RTK-приёмник, кейс, обучение оператора, сроки реакции поставщика.
Частые вопросы
Как часто нужно снимать отвалы для корректного учёта?
Частоту диктует оборот массы: чем быстрее материал уходит с площадки, тем короче цикл. Помесячный учёт удобен тем, что совпадает с актами и позволяет отследить утруску внутри периода. Мобильный LiDAR делает короткий цикл нормальным по трудозатратам: сам маршрут по типовой площадке занимает десятки минут, ещё часть дня уходит на сшивку и подсчёт. Если раньше съёмка отвала планировалась как отдельный выезд, теперь её можно совмещать с плановым обходом — и это меняет дисциплину учёта сильнее, чем любая точность.
Хватит ли фотограмметрии с дрона вместо лидара?
Фотограмметрия хорошо считает открытые штабеля при ровном освещении и аккуратной привязке. Но крутые откосы в тени, пыльные забои и зоны под навесами она собирает хуже, а геометрия результата напрямую зависит от качества фото. Лидар не зависит от света и снимает то, куда дрон не летает. Рабочая связка на многих карьерах — наземный SLAM для объёмов и аэросъёмка для ортофотоплана площадки, и каждая технология остаётся там, где сильна.
Нужна ли привязка к государственной системе координат?
Для внутреннего учёта важна не абсолютная привязка, а повторяемость: базовая поверхность должна стоять в одних координатах от эпохи к эпохе, иначе разностные карты покажут не осадку отвала, а ошибку привязки. Если же объёмы идут в официальную отчётность и сопоставляются с данными надзора, привязка к местной или государственной системе через RTK обязательна — именно для этого в линейке есть версии с RTK, и именно поэтому реперы стоит заложить до первой съёмки.
Карточки товаров: SLAM S100-32 PRO, SLAM S100-32 и SLAM S100-16 — цена по запросу, подберём конфигурацию под вашу площадку. Практический пример работы прибора — кейс маркшейдерии карьера: полный цикл от маршрута до подсчёта объёмов. Вся техника бренда собрана в разделе линейка SHARE. Работаем с юридическими лицами: счёт, гарантия 1 год, доставка по России.
3D-сканеры для задач из статьи
- ScanLine EasyScan HX2 — гибридный ручной, производство и реверс — 889 000 ₽
- Shining 3D EinScan HX2 — флагман-гибрид для сложных поверхностей
- Shining 3D FreeScan UE PRO — метрологический класс, контроль качества
Каталог SHINING 3D · демо перед покупкой · счёт для юрлица · гарантия 1 год.