




Купить 3D-сканер в Новосибирске или заказать лазерное сканирование — работаем по городу и Сибири: Академгородок и НГУ, стройка, логистические центры, промышленность. LUWAM поставляет SLAM-сканеры SHARE, камеры глубины Orbbec, метрологические и ручные 3D-сканеры с доставкой в Новосибирск за 2–3 дня и поддержкой интеграций для научных коллективов.
Новосибирск: наука, стройка, логистика
Новосибирск — научная столица Сибири, и половина наших местных заказов — лаборатории СО РАН и НГУ: робототехника, компьютерное зрение, мехатроника. Для них — камеры глубины Orbbec (стерео Gemini, ToF Femto) с SDK под ROS и CUDA, готовые модули Persee «камера+компьютер» для автономных устройств. Вторая половина — прикладная: обмеры зданий, стройконтроль, цифровые двойники корпусов в промзонах, инвентаризация логистических терминалов вдоль Толмачёво.
Отдельная сибирская ниша — мосты и инфраструктура: обмеры пролетов и опор, фиксация состояния, мониторинг деформаций по повторным сканированиям. SLAM-сканер снимает мост за одно прохождение без перекрытия движения.
Оборудование для новосибирских задач
-
SHARE SLAM S100-16 — LiDAR-сканер с RTK
Цена по запросу -
SHARE SLAM S100-32 — профессиональный LiDAR-сканер
Цена по запросу -
SLAM S100-32 PRO — LiDAR-сканер с дальностью 300 м
Цена по запросу -
SHARE SLAM S20 — портативный LiDAR-сканер с камерами 1″
Цена по запросу -
Lidar 3D сканер Hawk (SLAM)
Цена по запросу -
3D сканер 3Dmakerpro Seal
58 990 ₽
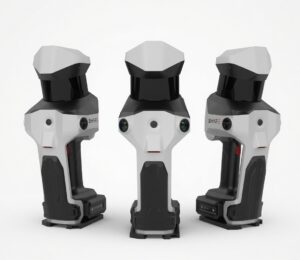
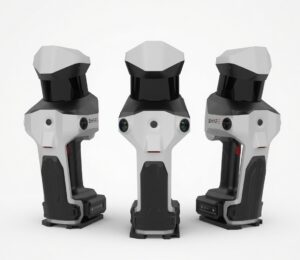
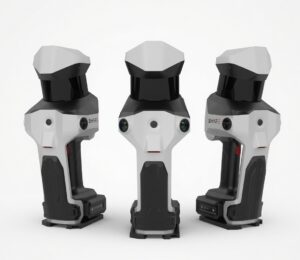
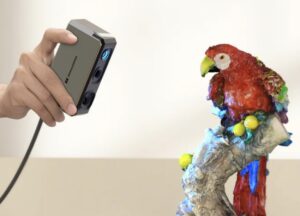
Для лабораторий робототехники — линейка Orbbec: Gemini 335 для навигации, Femto Bolt для интерактивных систем, Persee N1 на Jetson для edge AI. Для обмеров и стройки — SHARE S20 SE и S100-32 для больших объектов. Метрология и контроль деталей — FreeScan UE PRO.
| Заказчик в Новосибирске | Решение | Ключевая характеристика | Поддержка |
|---|---|---|---|
| Лаборатория робототехники | Gemini 335 / Femto Bolt | SDK ROS, CUDA | интеграция онлайн |
| Автономное устройство | Persee N1 | камера + Jetson в одном | готовый софт |
| Обмеры зданий, мосты | S20 SE / S100-32 | 1 см, съёмка в движении | обучение команды |
| ОТК, контроль деталей | FreeScan UE PRO | 0,025 мм | поверка, отчёты |
Работа с научными коллективами
Для СО РАН и вузов — не просто поставка: помогаем выбрать сенсор под задачу (стерео против ToF против LiDAR), даём доступ к SDK и примерам кода, консультируем по интеграции в ROS 2. Научным группам — гибкие условия оплаты через гранты и хоздоговоры, счёт для отчётности НИР.
Доставка по Новосибирску и Сибири
Доставка в Новосибирск — 2–3 дня; дальше по Сибири — терминалы ТК в Красноярск, Томск, Омск, Барнаул, Иркутск. Юрлицам — полный пакет документов; грантовые деньги и хоздоговоры — стандартная схема с УПД. Оборудование под заказ — 30–45 рабочих дней.
Частые вопросы
Какую камеру глубины взять для диплома по робототехнике?
Gemini 335 — оптимум по цене и SDK: ROS-драйверы, примеры под навигацию, активная подсветка для помещения. Для точного захвата на 3–4 метра — Femto Bolt. Сравнение — камеры глубины для ROS.
Работает ли Orbbec с Jetson?
Да, официально: SDK для Xavier/Orin, примеры CUDA-обработки в комплекте. Persee N1 — вообще готовая связка камеры и Jetson в одном корпусе.
Снимете ли мост без перекрытия движения?
Да, SLAM-сканирование с пешеходной зоны или обочины; для пролетов над водой — с мостика-понтона по согласованию. Облако с координатами — через RTK-привязку.
Обучаете работе со сканером в Новосибирске?
Обучение — онлайн с практикой на вашем объекте: после 2–3 сессий оператор снимает самостоятельно. Программа — в обзоре комплекта SLAM-сканера.
Можно ли купить по 44-ФЗ для института?
Да, помогаем с ТЗ и НМЦК; образец коммерческого предложения — https://luwam.ru/obrazecz-kp/ .
Типовой проект: лаборатория — от заявки до публикации
Как выглядит работа с научной группой в Новосибирске на практике. Этап 1 — часовой звонок: что за робот, где работает (помещение/улица), какие фреймрейты нужны, на чём считаете (Jetson/ПК/кластер), какие драйверы уже пробовали. По итогу — короткая рекомендация: например, для навигации мобильного робота — Gemini 335 (стерео с активной подсветкой), для точного захвата манипулятором — Femto Bolt, для автономной платформы без внешнего ПК — Persee N1.
Этап 2 — поставка и подключение: камеры приходят с прошивкой, за день подключаем к ROS 2 (наши примеры launch-файлов), проверяем топики глубины/цвета/IMU, снимаем калибровочные датасеты. Этап 3 — поддержка по мере интеграции: типовые вопросы — синхронизация timestamp между камерами, устойчивость к ИИ-подсветке соседних сенсоров, выбор формата (Y8 против Y16) под пропускную способность USB/Ethernet. Для грантовых отчётов — акт и счёт, для публикаций — спецификации сенсоров и данные калибровки приложением.
История из Академгородка: группа делала сегментацию стола для робота-помощника; после недели мучений со стерео «без подсветки» в тёмной лаборатории проблема решилась включением встроенного проектора Gemini — подсветка дала текстуру на однотонном столе, и глубина «ожила». Мелочь, которая экономит недели — если знать о ней заранее; мы предупреждаем о таких нюансах до покупки.
Есть ли примеры кода под ваши камеры?
Да, ROS 2-обвязка, Python-примеры стриминга, конфиги под Jetson — передаём вместе с камерой, обновляем по запросу.
Поможете с выбором между двумя моделями в рамках гранта?
Да, сравним под задачу и бюджет гранта; иногда выигрышнее взять две камеры младшей линейки вместо одной старшей — зависит от сценария.
Сибирский календарь: выезды по Новосибирску — в течение недели, Академгородок и области — по графику. Для научных коллективов действует ускоренный цикл поставки камер Orbbec: типовые позиции отгружаем в день оплаты, SDK и примеры высылаем сразу — интеграцию можно начинать до прибытия железа.
Финальная часть досье: результаты сканирования передаются в форматах LAS, E57, DWG и RVT — конкретный состав фиксируется в техзадании до выезда, чтобы не переплачивать за форматы, которые не нужны вашей команде. При повторных сканированиях ядра моделей совпадают по системе координат — динамика объекта видна в наложении эпох.
Замена снятых с поставок Intel RealSense — аналоги Orbbec 2026. Каталог SLAM — https://luwam.ru/share/ . Обзор ToF-камер для научных задач — Femto Bolt.