




3D-сканирование леса и насаждений
Luwam — мобильное лазерное 3D-сканирование лесных участков и городских насаждений: структура древостоя, пробные площади, сложный рельеф. SLAM SHARE работает под пологом, где классический GNSS часто слаб. Поставка по России.
Ограничения ручной таксации
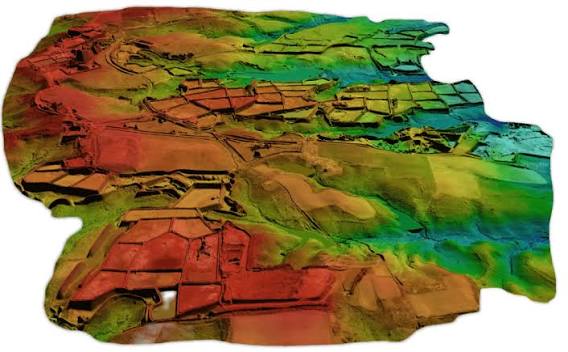
Замер отдельных деревьев медленный, зависит от опыта, высокие стволы и пересечённый рельеф дают пробелы. Оптика с воздуха плохо видит подпологовую структуру.
Наземный мобильный LiDAR даёт плотное облако стволов и крон в зоне прохода — база для анализа насаждения и повторных съёмок.
Где применяют
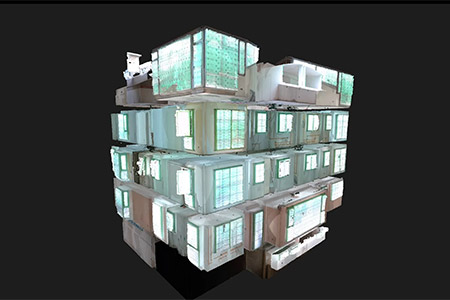
- Пробные площади и учёт насаждений
- Мониторинг роста и состояния деревьев
- Обследование лесопарков и ООПТ
- Оценка структуры древостоя
- Исходные данные для экологических проектов
Оборудование
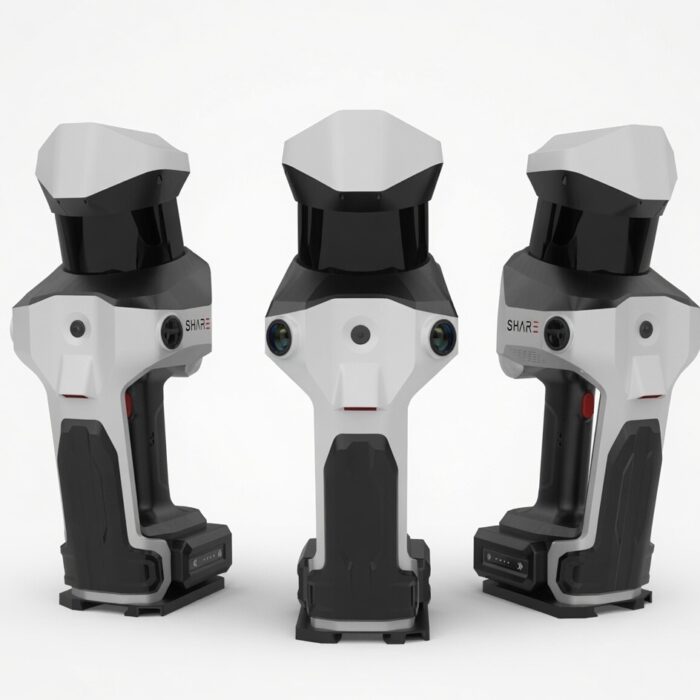
- S20 SE / S20 — пробные площади, ценные деревья, детализация
- S100 — большие массивы, дальность, RTK на открытых участках
Как проходит работа
Мобильный SLAM
Оператор с портативным LiDAR проходит объект. Фиксируются облако точек и цвет без обязательной расстановки марок.
Облако и модель
Сшивка траектории, окраска, контроль качества. При необходимости — 3DGS, сечения, отчёты.
Данные в работу
Облако точек и материалы для CAD/BIM/GIS. Передача проектной или эксплуатационной команде.
Оборудование Luwam
Фото и ссылки — с карточек товаров. Каталог: LiDAR и SLAM.
S20 SE RTK
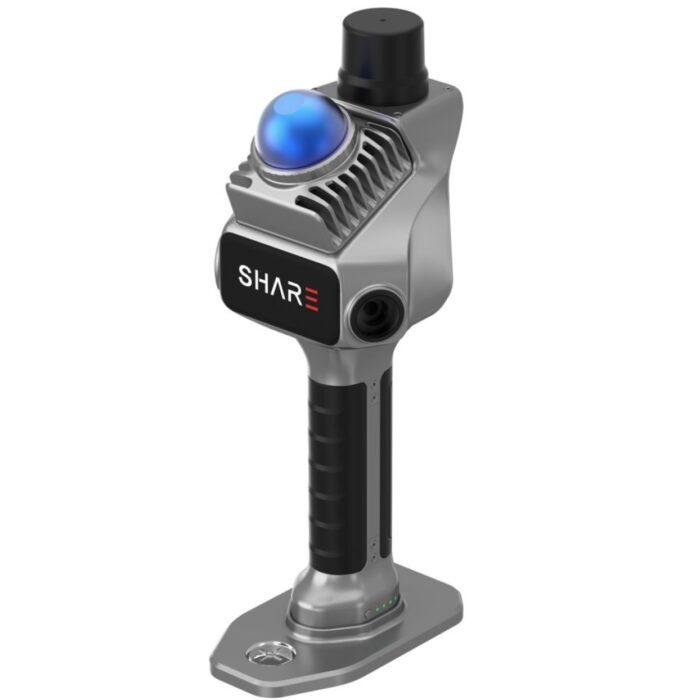
Компактный SLAM для помещений, узких зон и участков без стабильного GPS. RTK ~0,8 см.
S20 SE RTK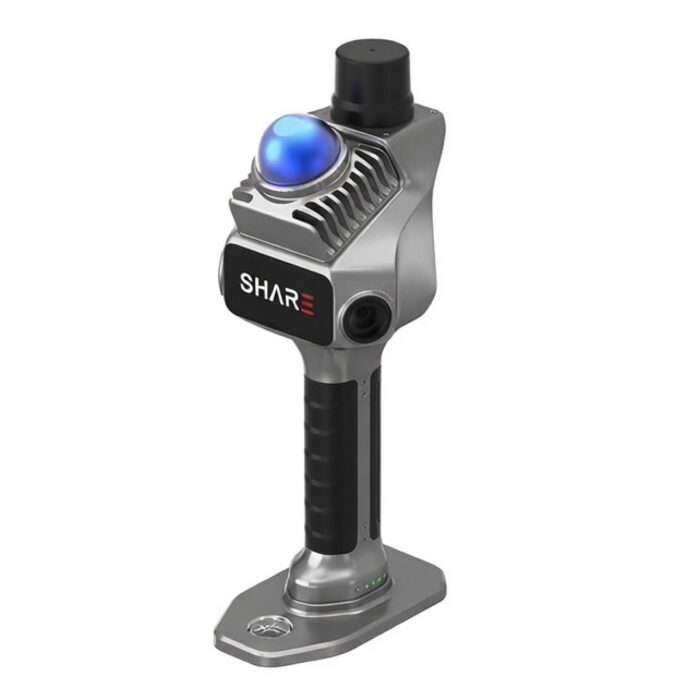
S100-16
Дальность до 120 м, RTK — крупные объекты, коридоры, площадки, протяжённые маршруты.
S100-16Ещё: S100-32, S100-32 Pro, Raven Max, каталог SLAM, SaaS.
Частые вопросы
Это замена полной лесоустройства?
Нет. Это инструмент съёмки геометрии и структуры насаждения. Нормативные работы выполняют по отраслевым правилам.
Работает ли под пологом?
Да, SLAM опирается на геометрию, а не только на спутники.
Что на выходе?
Облако точек; дальнейшая сегментация деревьев — по методике заказчика и ПО.
Смежные разделы
Остались вопросы?
- Обсудить 3D-съёмку лесного участка
- Подобрать S20 / S100
- Получить КП